أطروحة ماجستير في تصميم التفاعل بين الإنسان والروبوت
يوليو 2021
نظرة عامة
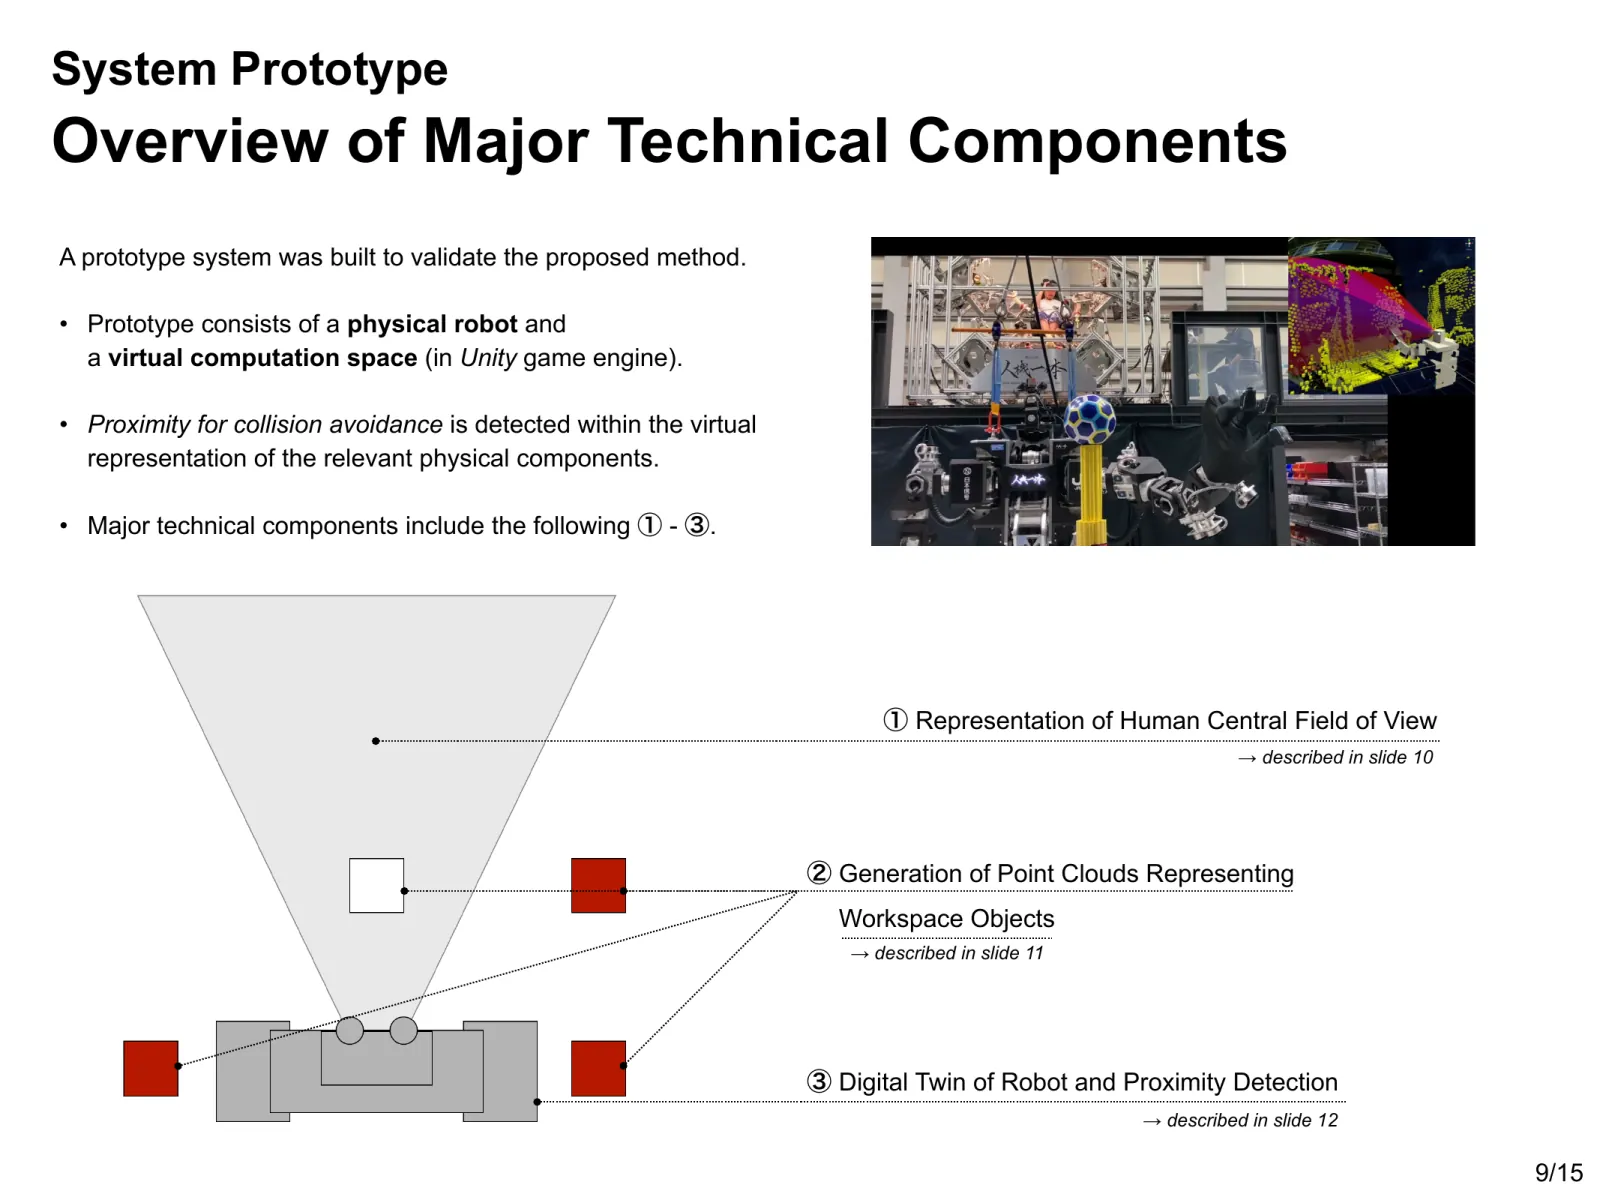
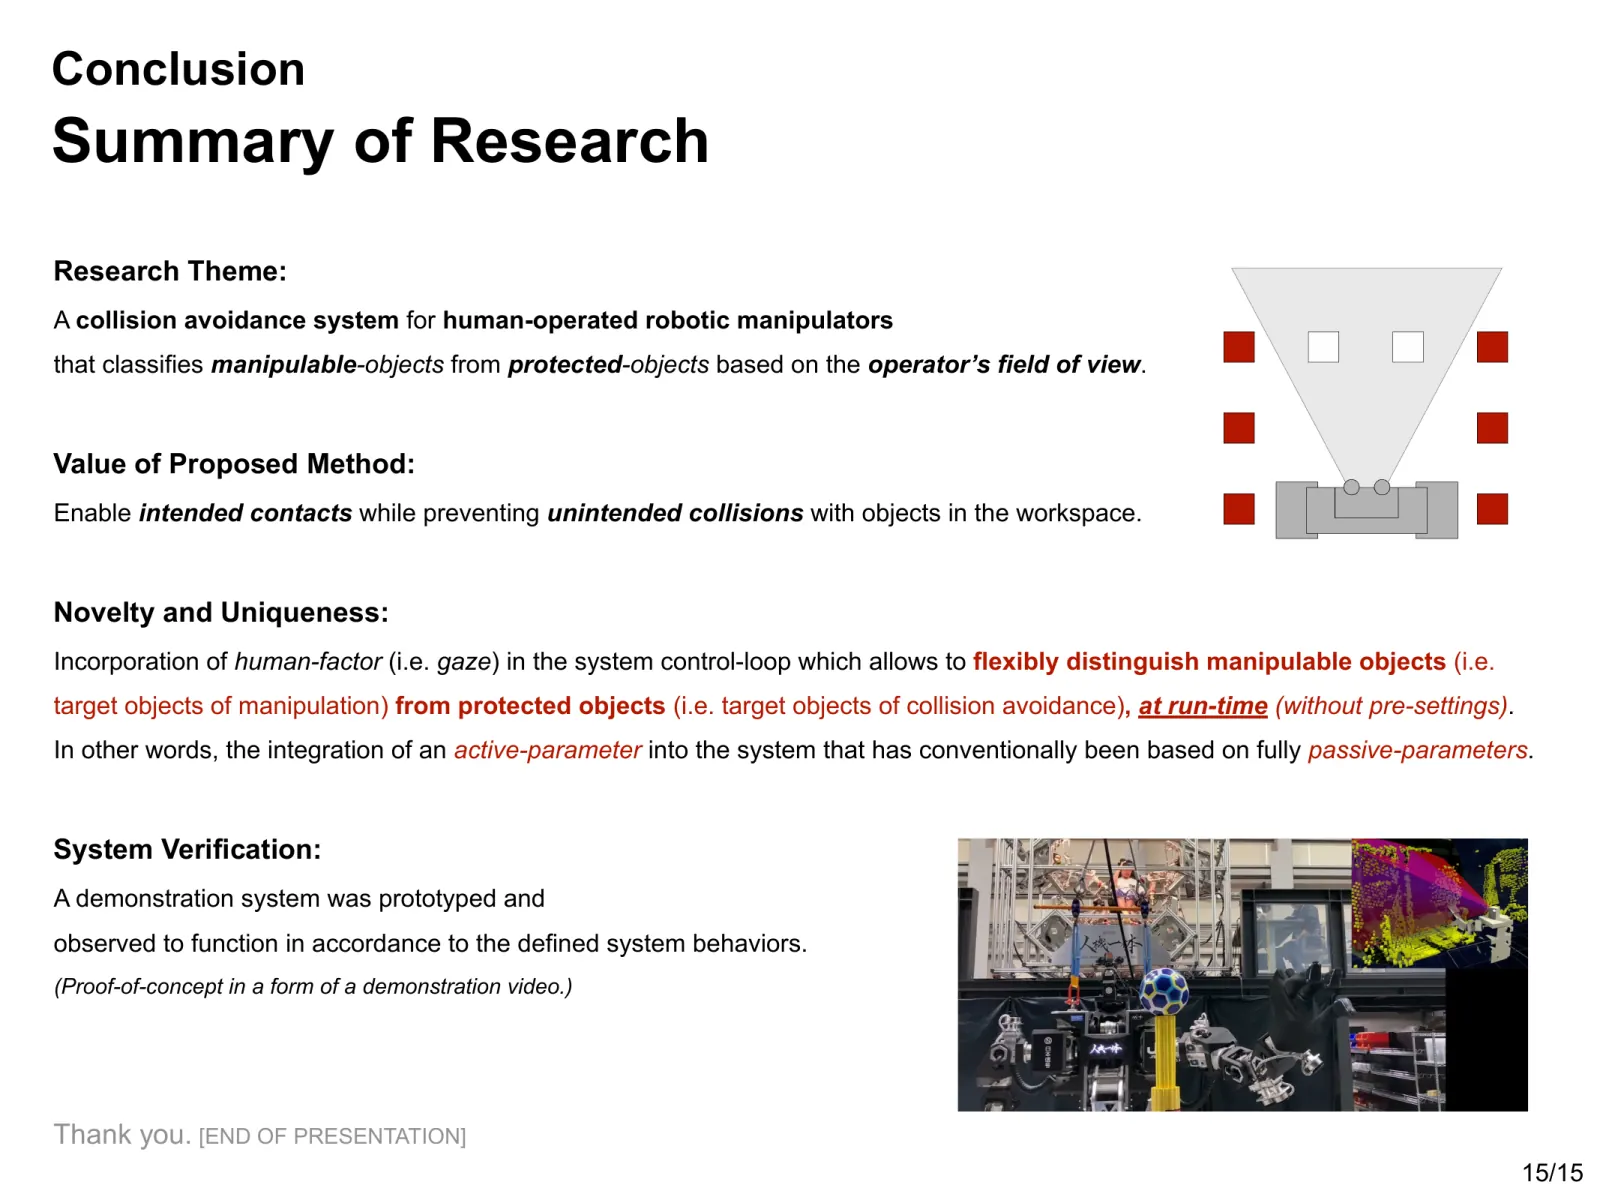
في الروبوتات الكبيرة التي يشغّلها الإنسان، قد يصعب على حساسات البيئة وحدها التمييز بين الاقتراب المقصود من جسم يجري العمل عليه والاقتراب غير المقصود من عائق أغفله المشغّل. صمّمت نظامًا لمنع الاصطدام يستخدم مجال رؤية المشغّل المقدّر بوصفه مؤشرًا على التلامس المقصود، ويبطئ الذراع أو يوقفها حين تقترب من أجسام خارج ذلك المجال.
لا حاجة إلى تصنيف الأجسام مسبقًا إلى «مسموح بالتعامل معها» أو «محمية»؛ إذ يُحدَّث التصنيف كلما التفت المشغّل حوله. وفي النموذج الأولي، استخدمت اتجاه نظارة الواقع الافتراضي بديلًا تقريبيًا لاتجاه النظر. نفّذت النظام على روبوت للأعمال الشاقة بهيئة بشرية يبلغ ارتفاعه 1.9 متر، وتحققت من السلوك المقصود في خمس تجارب توضيحية. ويعرض الفيديو التجريبي النظام أثناء العمل.
أجريت هذا البحث خلال تدريب في شركة Jinki Ittai Co., Ltd. لإعداد أطروحة الماجستير في التصميم والهندسة في بوليتكنيكو دي ميلانو. وقدّمته في المؤتمر السنوي التاسع والثلاثين لجمعية الروبوتات اليابانية (RSJ2021).
المشكلة: إعدادات السلامة قد تحدّ من العمل الميداني
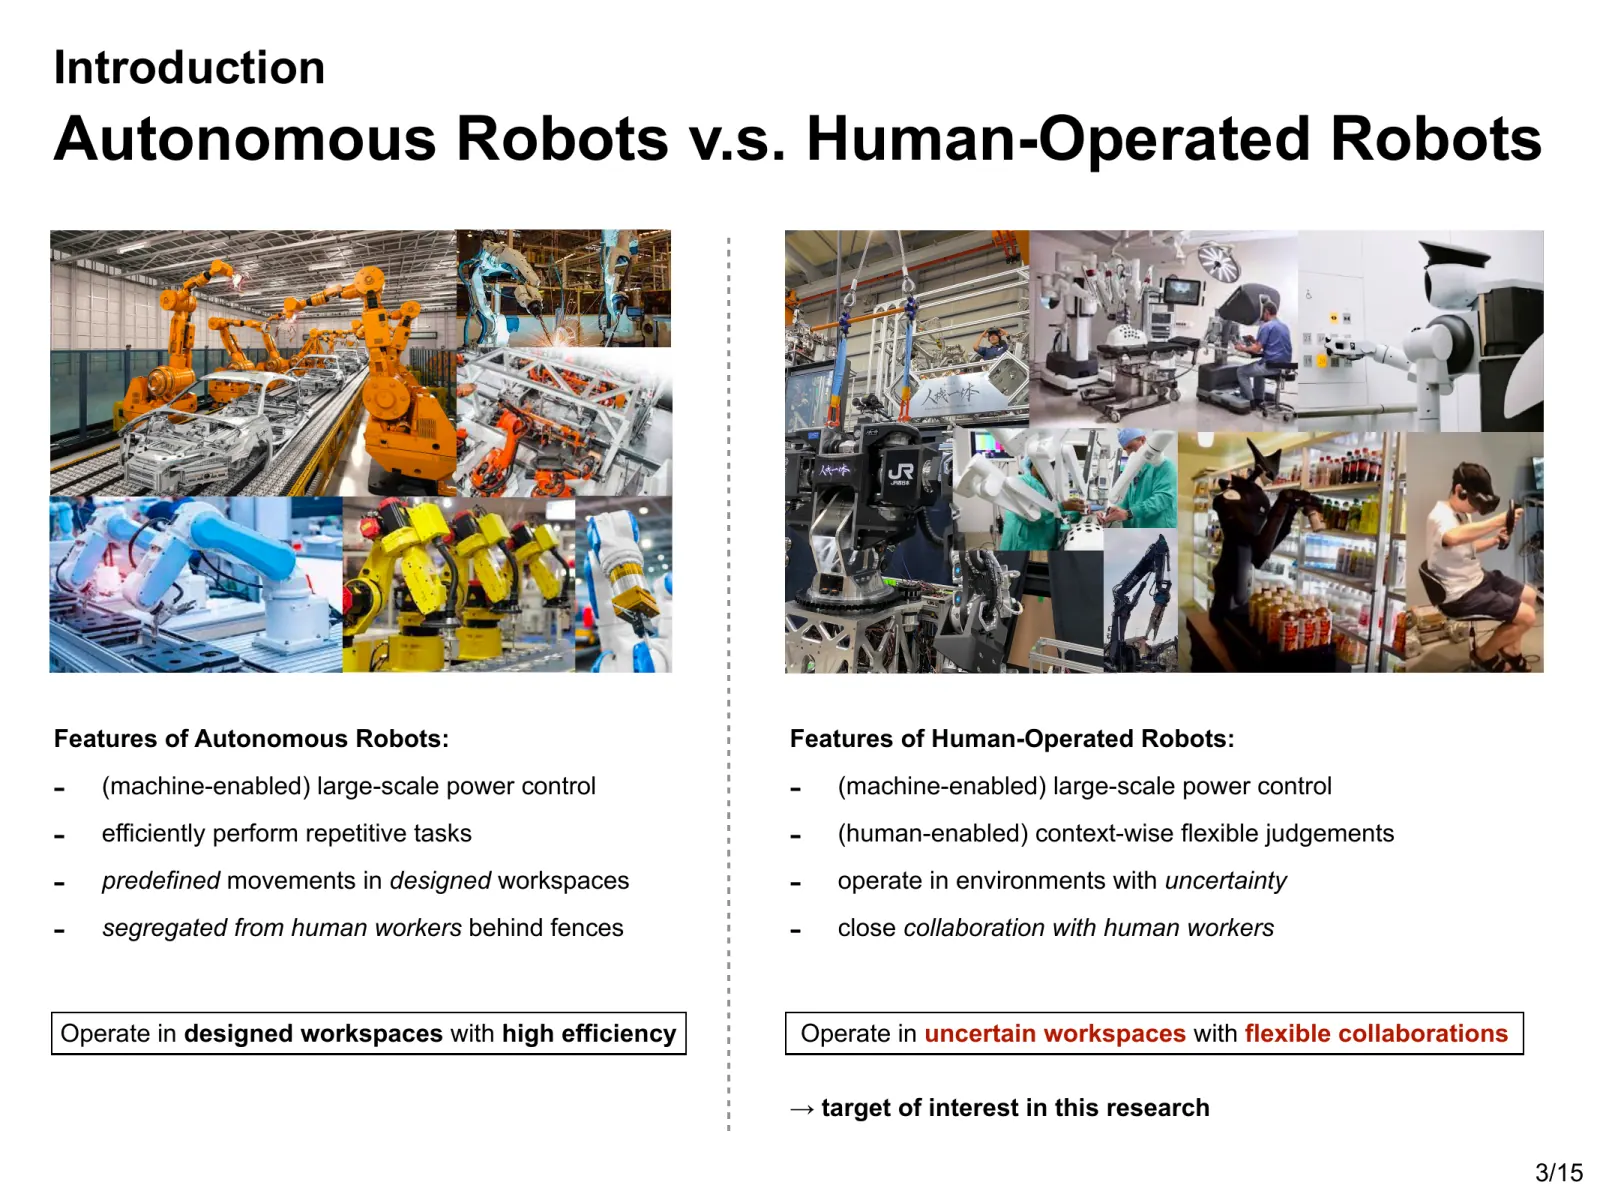
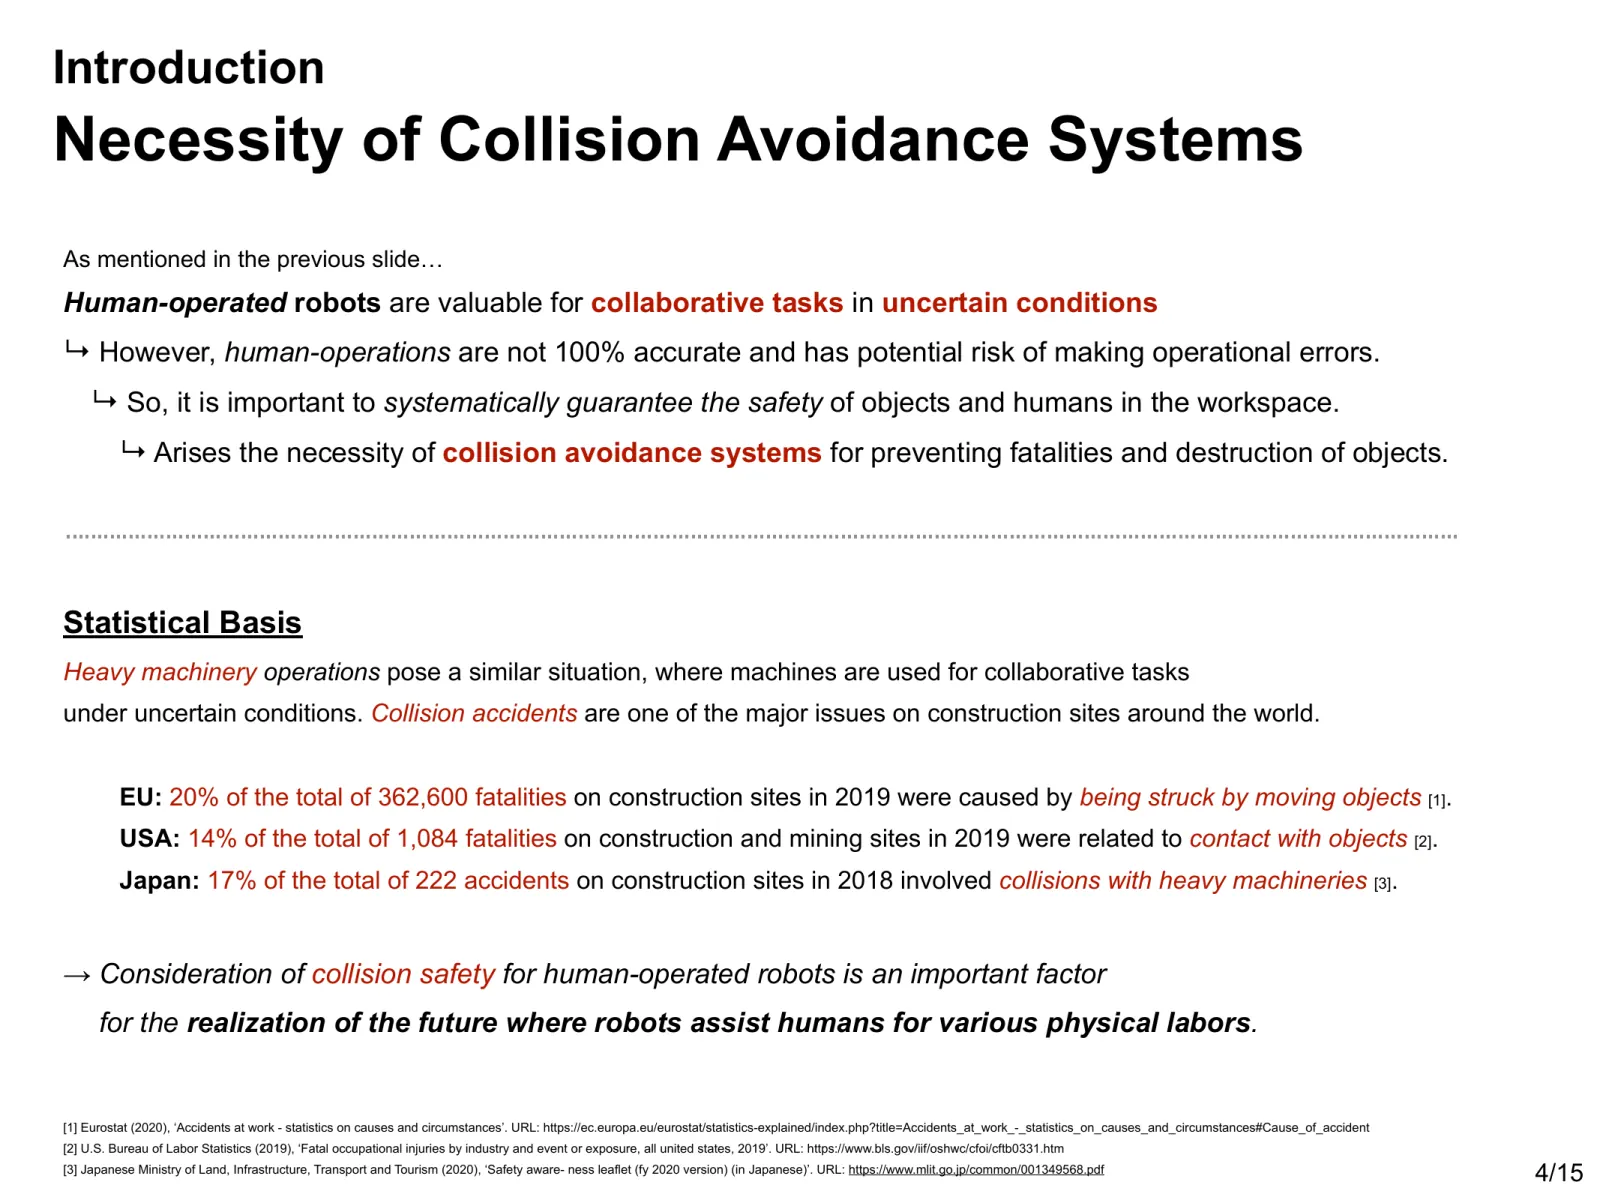
تحتاج البيئات غير المهيّأة للتشغيل الذاتي إلى روبوتات يشغّلها الإنسان. ففي مواقع البناء ومناطق الكوارث، تتغيّر مواضع الأشخاص والمعدات، وكذلك الأجسام التي يحتاج الروبوت إلى لمسها. وللاستفادة من قوة الآلة، يجب أن يتمكّن المشغّل من التعامل مع هذه الأجسام مع تجنّب التلامس غير المقصود.
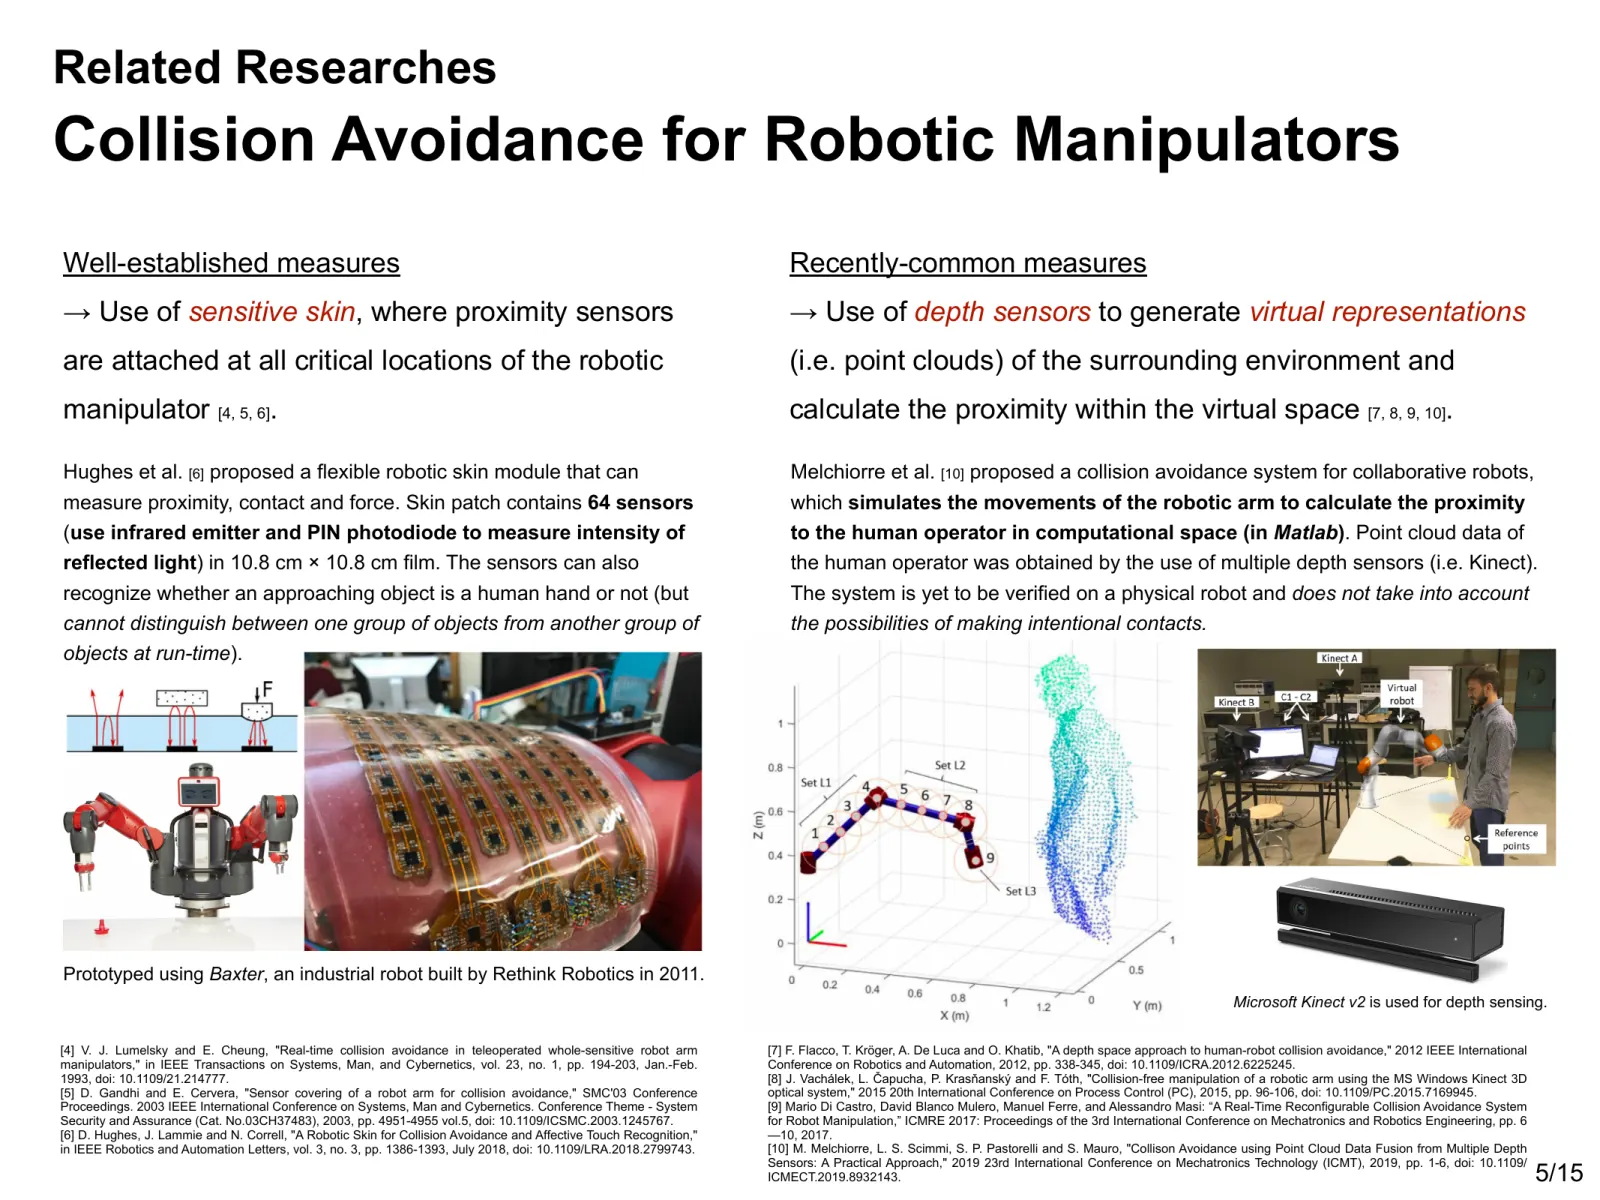
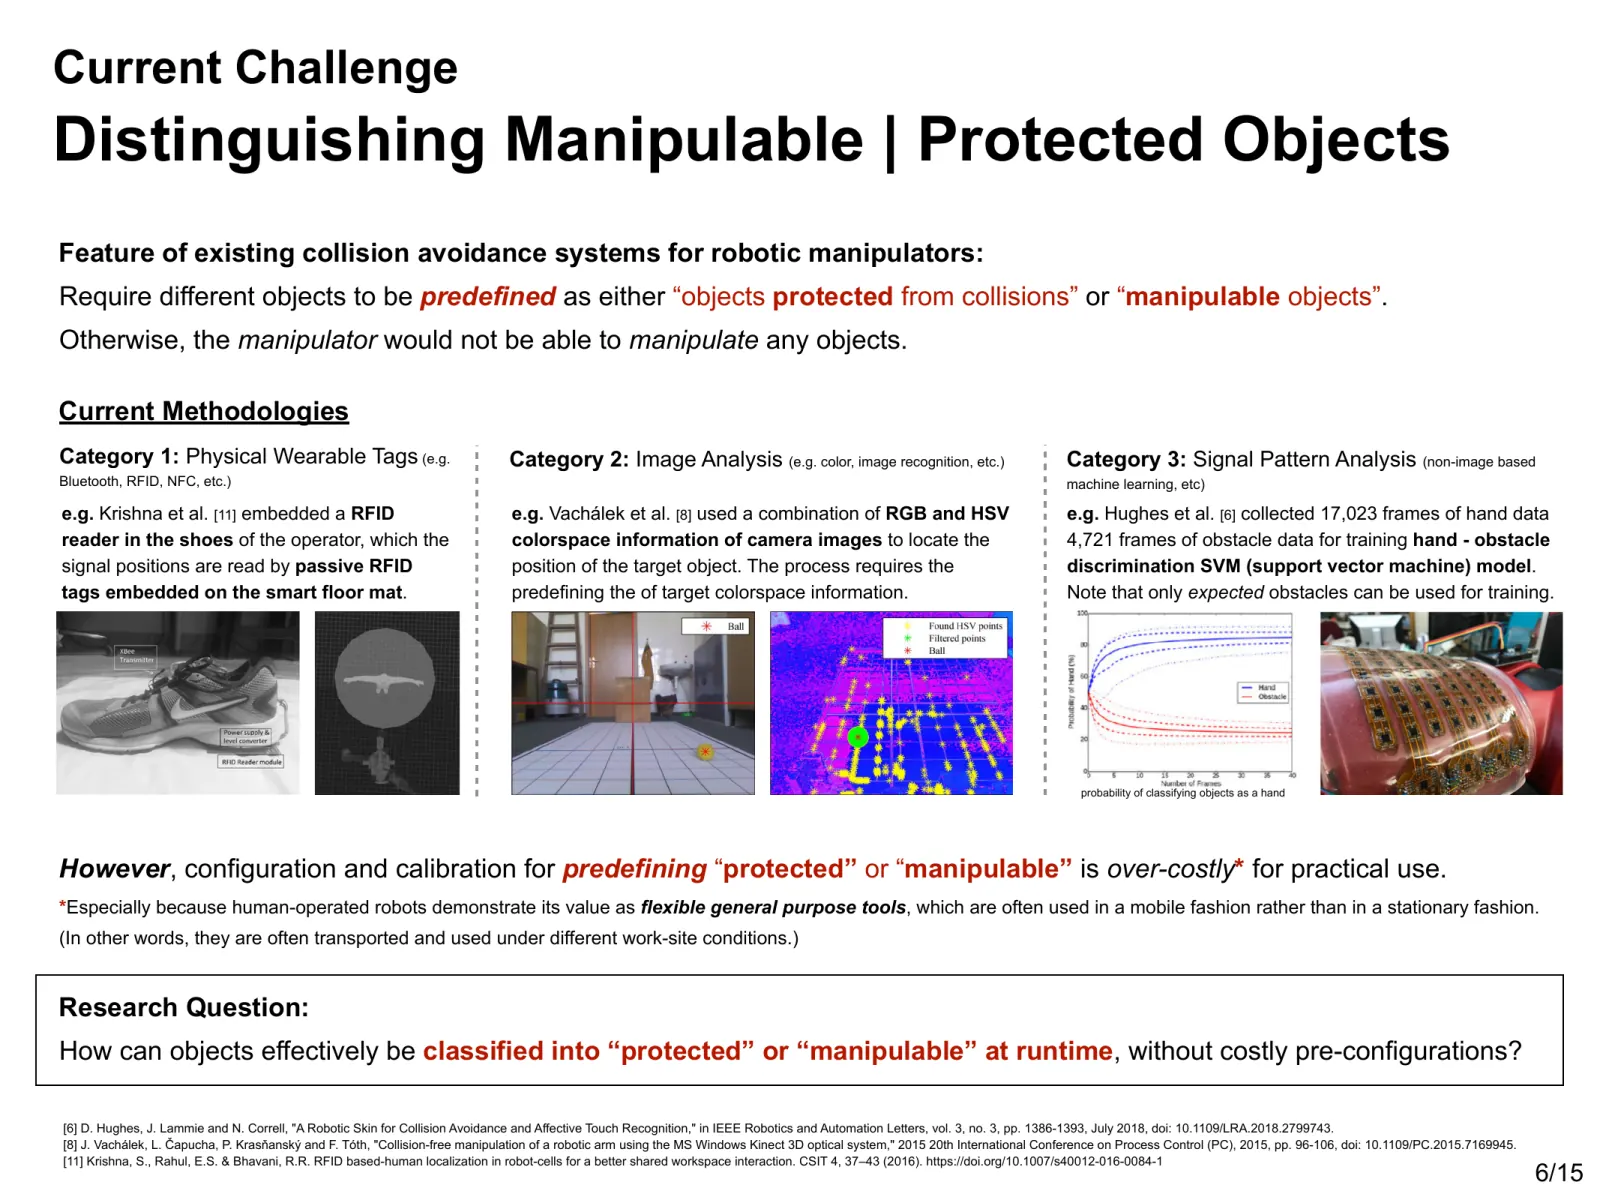
تشمل أساليب تجنّب الاصطدام القائمة تغطية الروبوت بحساسات تقارب، وإعادة بناء محيطه في فضاء افتراضي باستخدام حساسات العمق. وفي الأساليب التي تناولها البحث، كان يجب تصنيف الأجسام مسبقًا إلى «مسموح بالتعامل معها» أو «محمية». وبدون هذا التصنيف، يتجنّب الروبوت كل تلامس؛ أما تصنيف جميع الأجسام فيتطلب إعدادًا ومعايرة خاصّين بكل موقع. وقد جعل هذا التحضير استخدام الروبوتات في مواقع مختلفة أقل عملية.
الفكرة: استخدام النظر لتحديد متى يُسمح بالتلامس
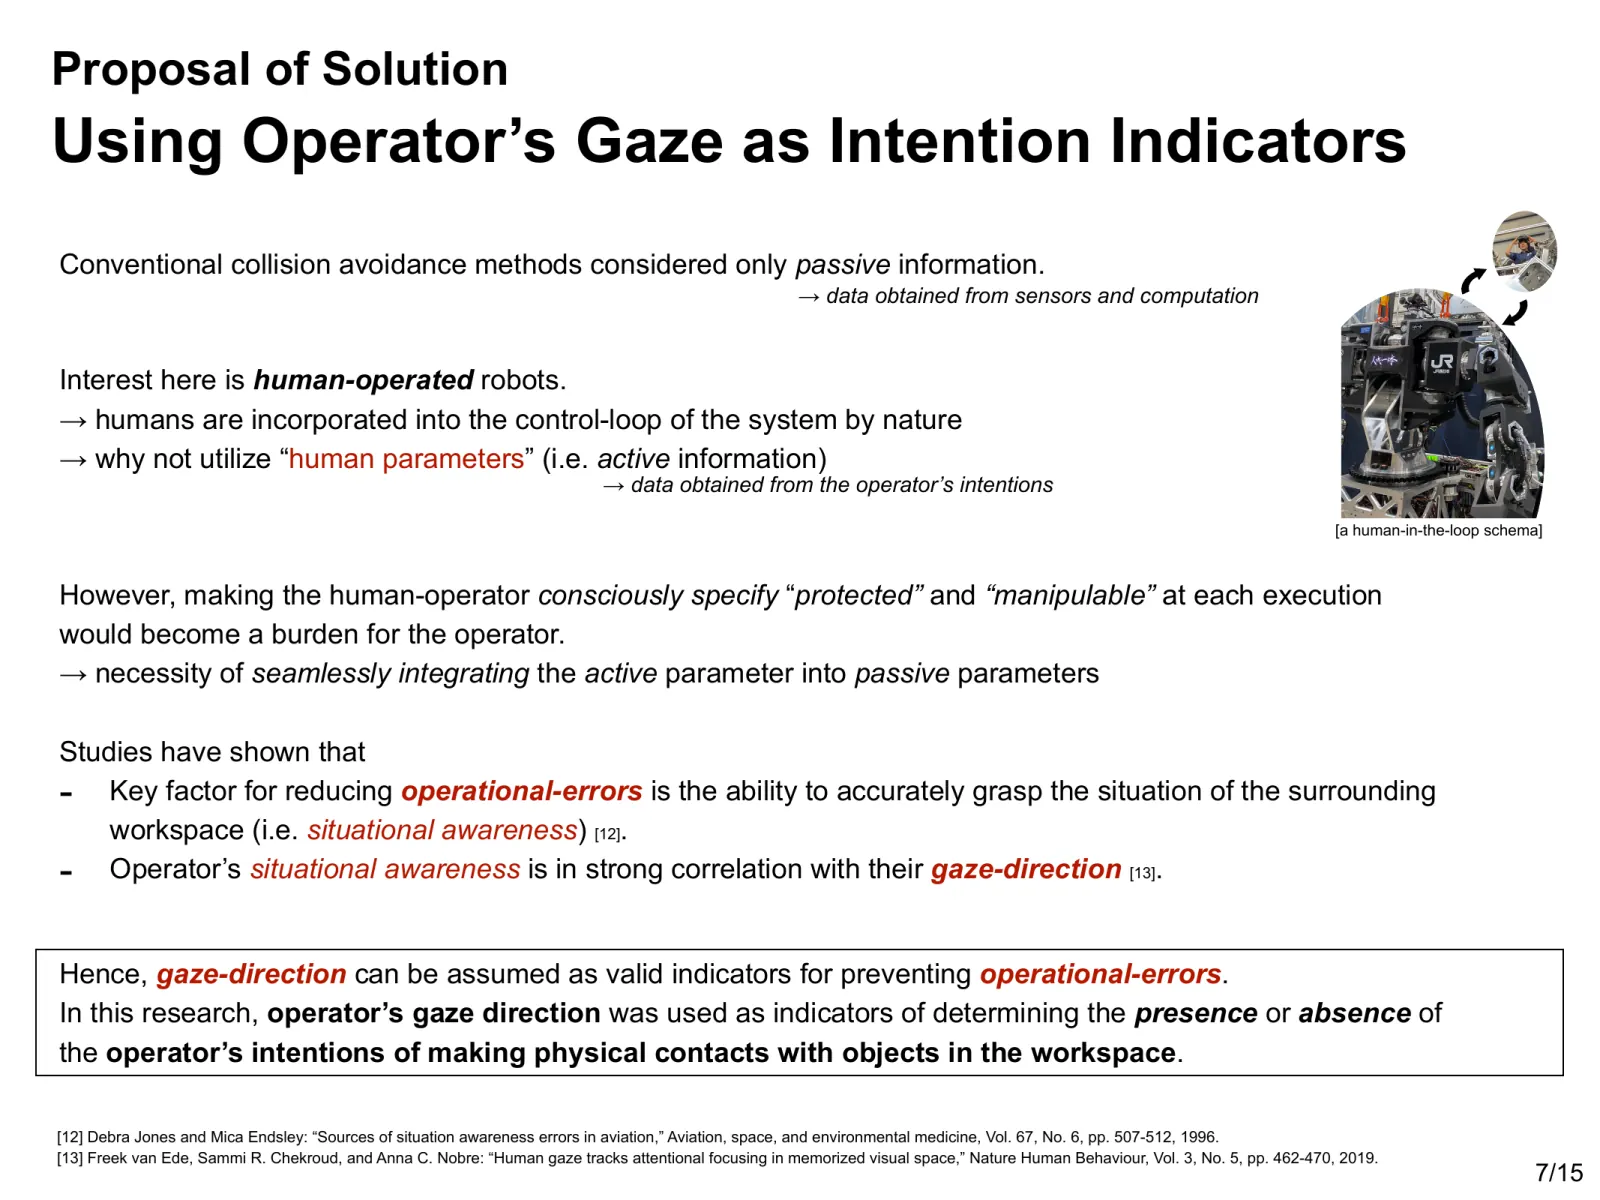
يوجد أصلًا في حلقة تحكم الروبوت الذي يشغّله الإنسان شخص يقيّم الموقف. تساءلت عما إذا كان تزويد الآلة بمؤشر على انتباه هذا الشخص يساعدها على استنتاج التلامس المقصود أثناء المهمة، دون تسجيل الأجسام مسبقًا.
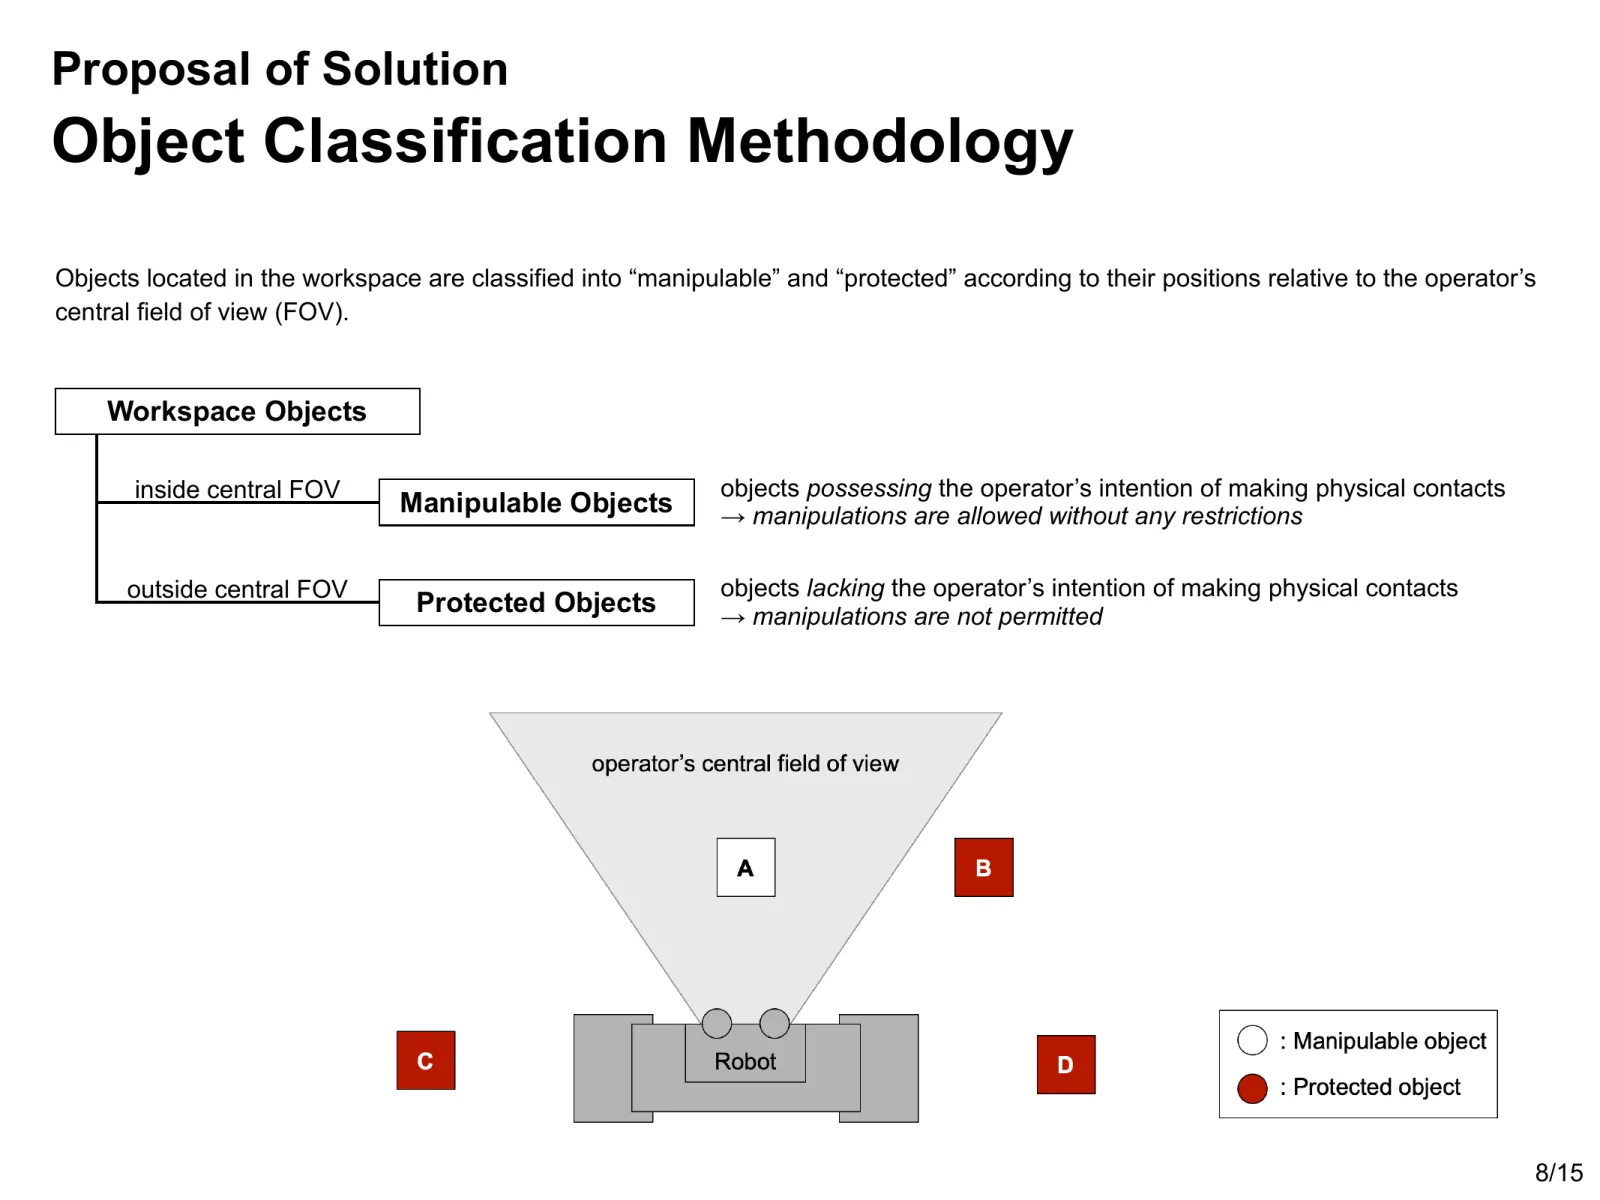
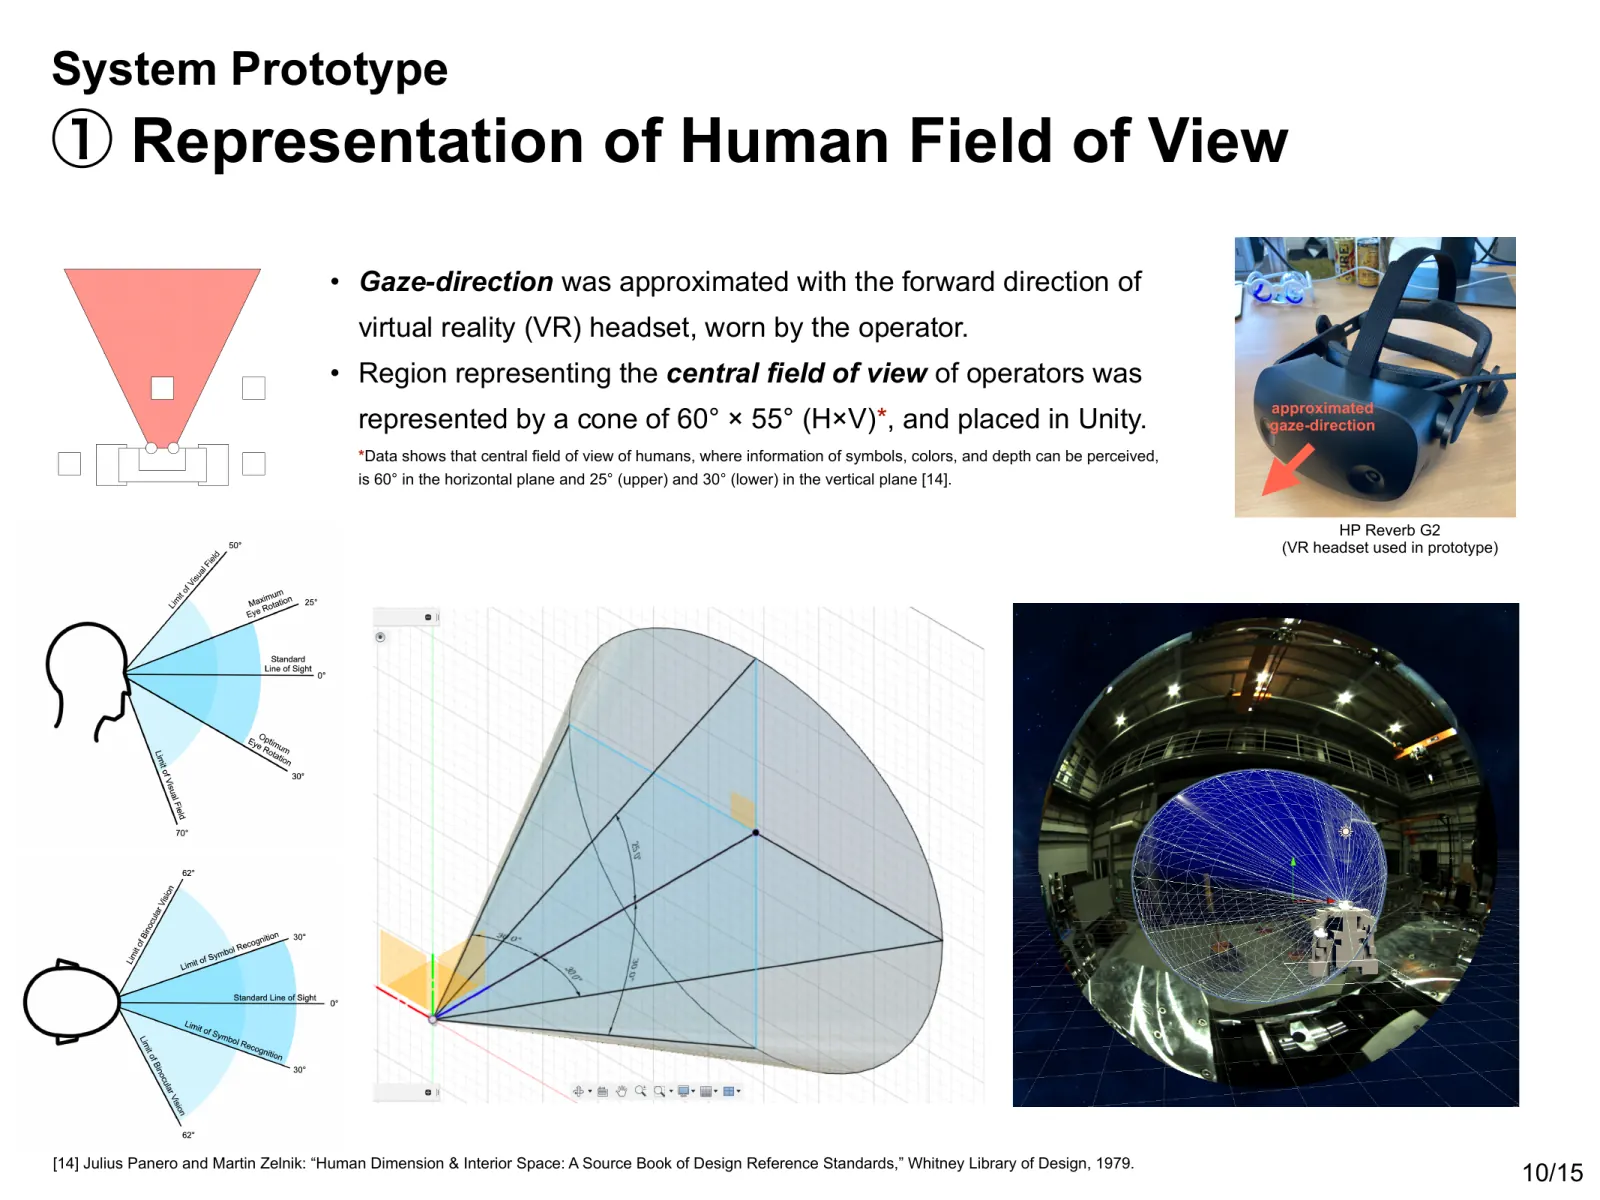
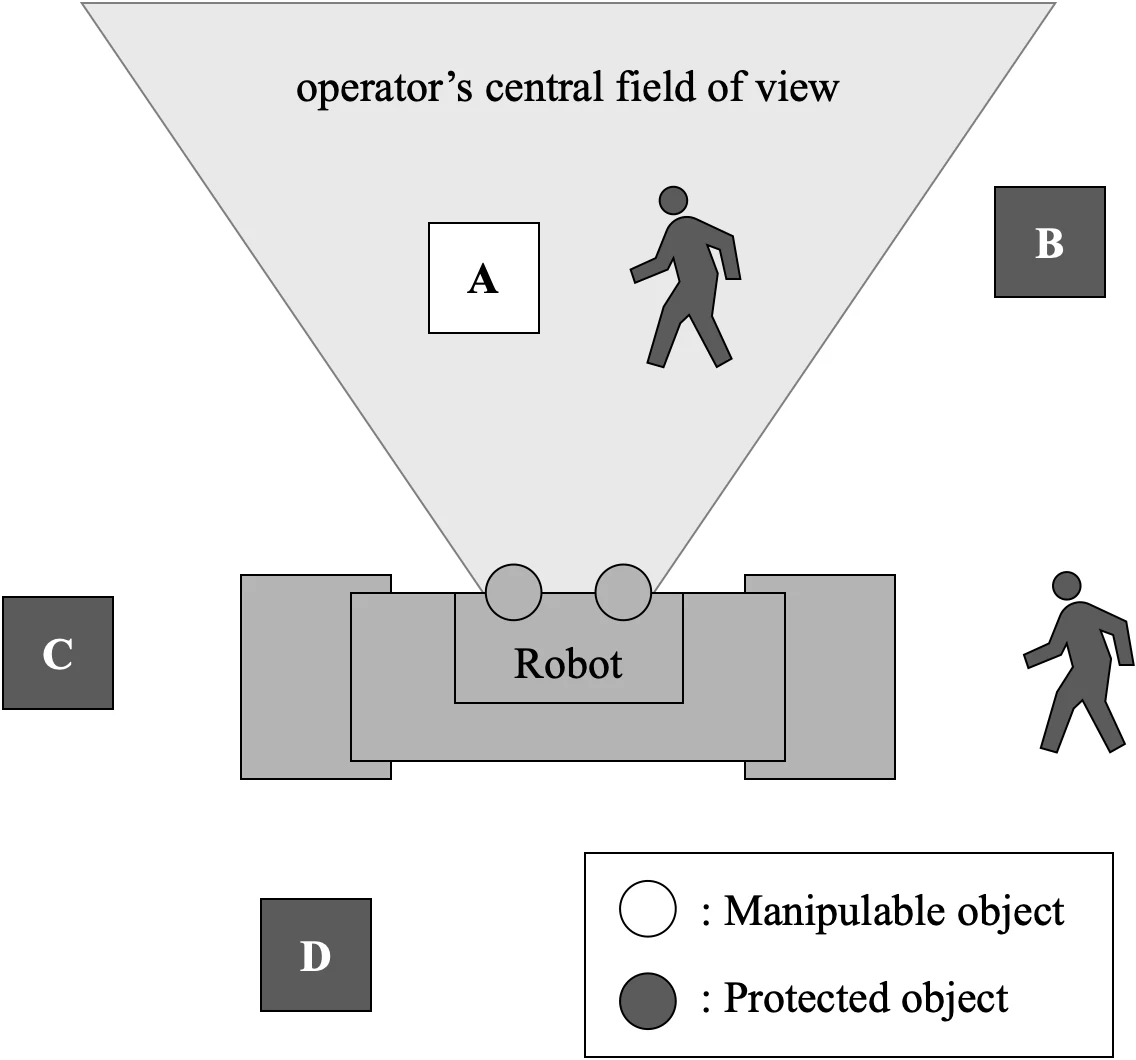
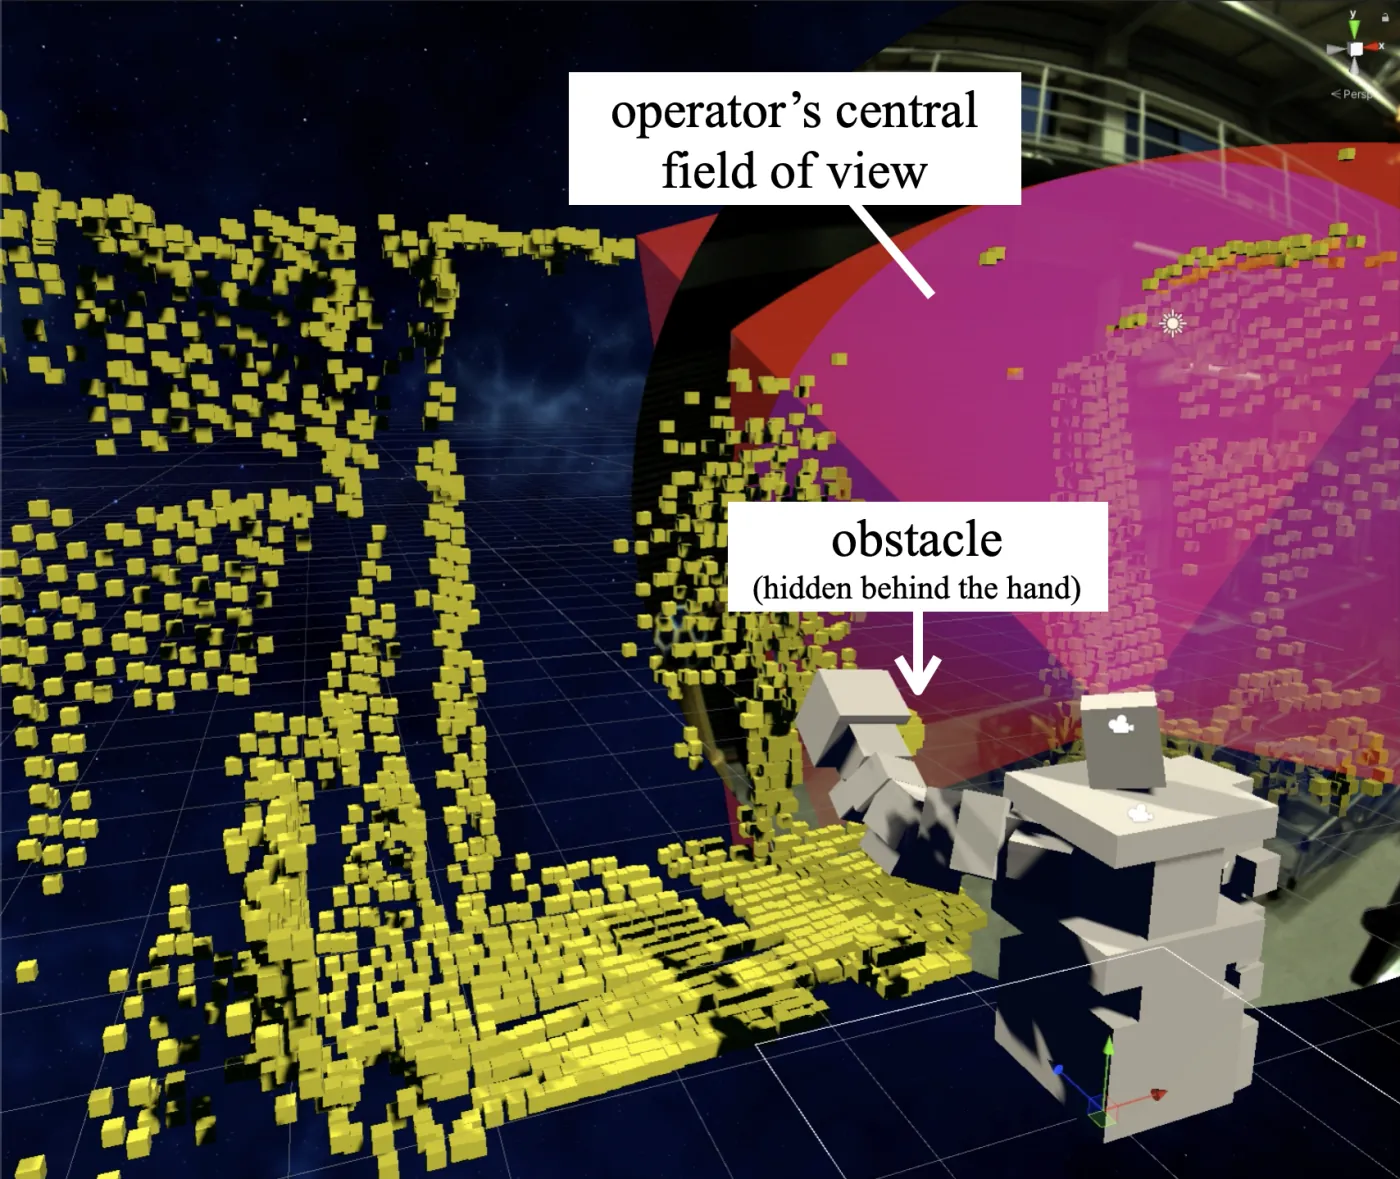
استخدمت مجال الرؤية المركزي للمشغّل حدًا فاصلًا. تُصنّف الأجسام داخله على أنها «مسموح بالتعامل معها»، بافتراض أن المشغّل منتبه إليها. وتُصنّف الأجسام خارجه على أنها «محمية»، لاحتمال أنه أغفلها. وينص التصميم على حماية الأشخاص دائمًا، بصرف النظر عن اتجاه النظر.
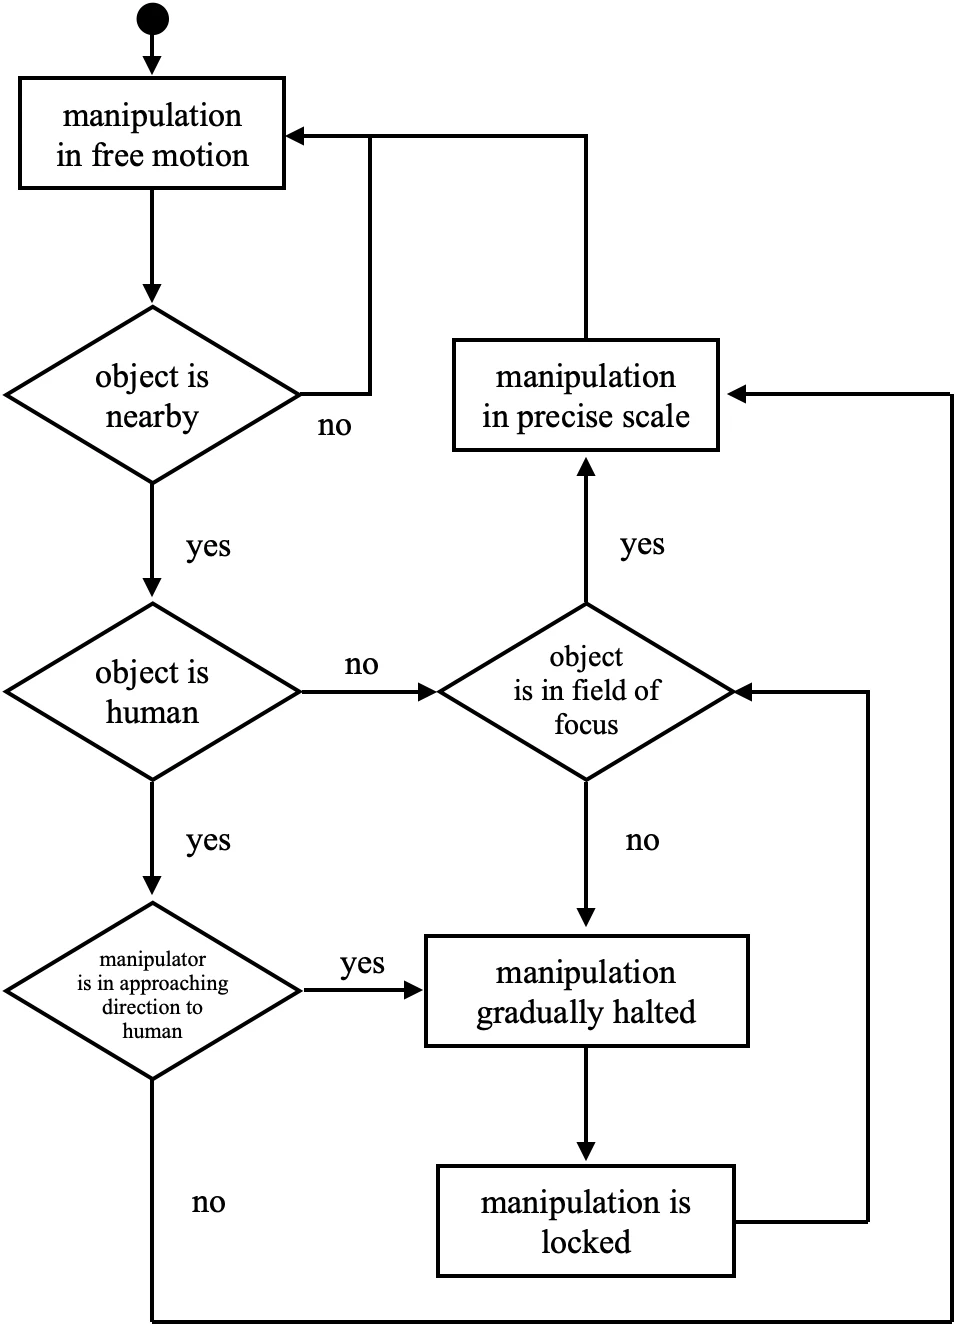
لا يستخدم النظام النظر لإصدار الأوامر مباشرة. بل يحوّل المنطقة التي يُفترض أن المشغّل منتبه إلى أجسامها إلى شروط تضبط حركة الروبوت.
تصميم التفاعل
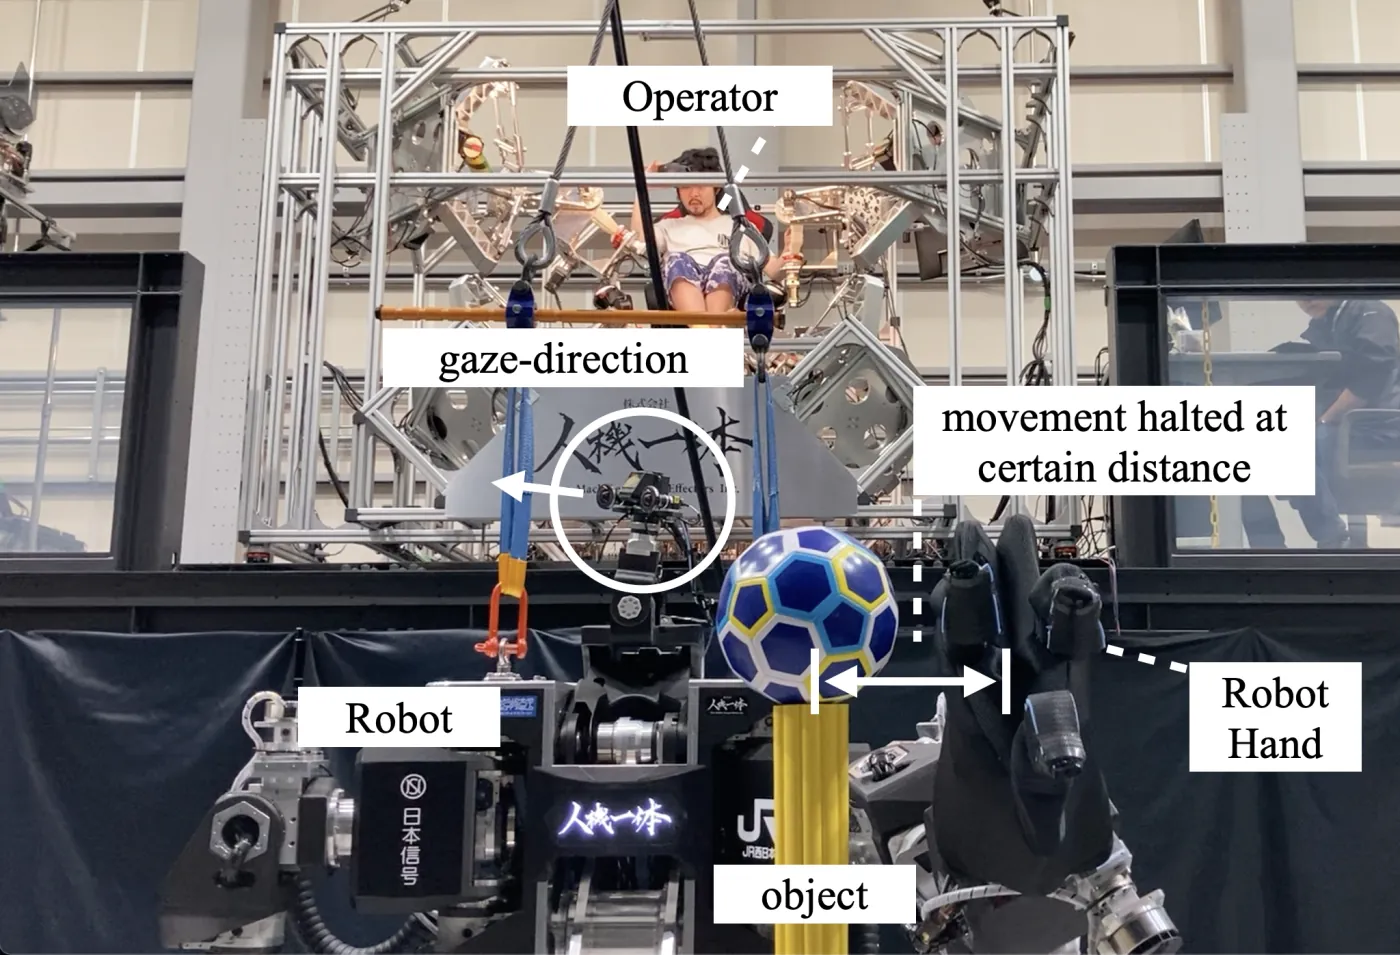
لا يتعامل النظام مع النظر باعتباره مجرد مفتاح تشغيل وإيقاف. فمع اقتراب الذراع من جسم خارج مجال رؤية المشغّل، تتباطأ تدريجيًا بحسب المسافة وتتوقف قبل التلامس. ثم يؤدي توجيه النظر نحو الجسم إلى رفع القيد تدريجيًا. صمّمت هذه الانتقالات لتجنّب التوقف والانطلاق المفاجئين، ولتيسير توقّع التغيّرات.
لا يؤدي تحويل النظر لفترة وجيزة عن جسم يلامسه الروبوت بالفعل إلى مقاطعة المهمة. فإيقاف الإمساك أو المناولة لمجرد أن المشغّل نظر إلى موضع آخر قد يجعل العملية أقل استقرارًا. ويعالج التصميم الاقتراب من الأشخاص بصورة منفصلة: إذ ينبغي أن يبقى مقيّدًا بصرف النظر عن نظر المشغّل. لم يُنفّذ كشف الأشخاص في هذا النموذج الأولي.
كان الهدف الحفاظ على قدرات الروبوت في المواضع التي ينتبه فيها المشغّل إلى محيطه، وتقييد الحركة في المواضع التي قد لا يصل إليها انتباهه. وكان المقصود موازنة السلامة وسهولة التشغيل، دون إبطاء كل حركة.
الاستخدامات المستهدفة
استهدف المشروع مواقع البناء ومناطق الكوارث، حيث تؤثر الآلات بقوى كبيرة قرب الأشخاص. ويصعب إحاطة هذه البيئات تمامًا بسياج، كما أن تسجيل كل جسم مسبقًا غير عملي. وإعادة ضبط إعدادات السلامة بعد كل تغيير في ترتيب المكان تجعل النظام أقل قدرة على التكيّف وأبطأ في النشر في الحالات العاجلة.
يستخدم التصنيف المعتمد على النظر وعي المشغّل المتغيّر لحظة بلحظة، بدلًا من تصنيف ثابت للبيئة. وقد يقلّل التحضير في الموقع مع تقييد الاقتراب من الأجسام التي أُغفلت. لكن هذه الدراسة أكّدت فقط أن النظام تصرّف على النحو المحدّد؛ ولم تقيّم ما إذا كان النهج يقلّل الحوادث في الاستخدام الفعلي.
النموذج الأولي والتقييم المبدئي
التنفيذ
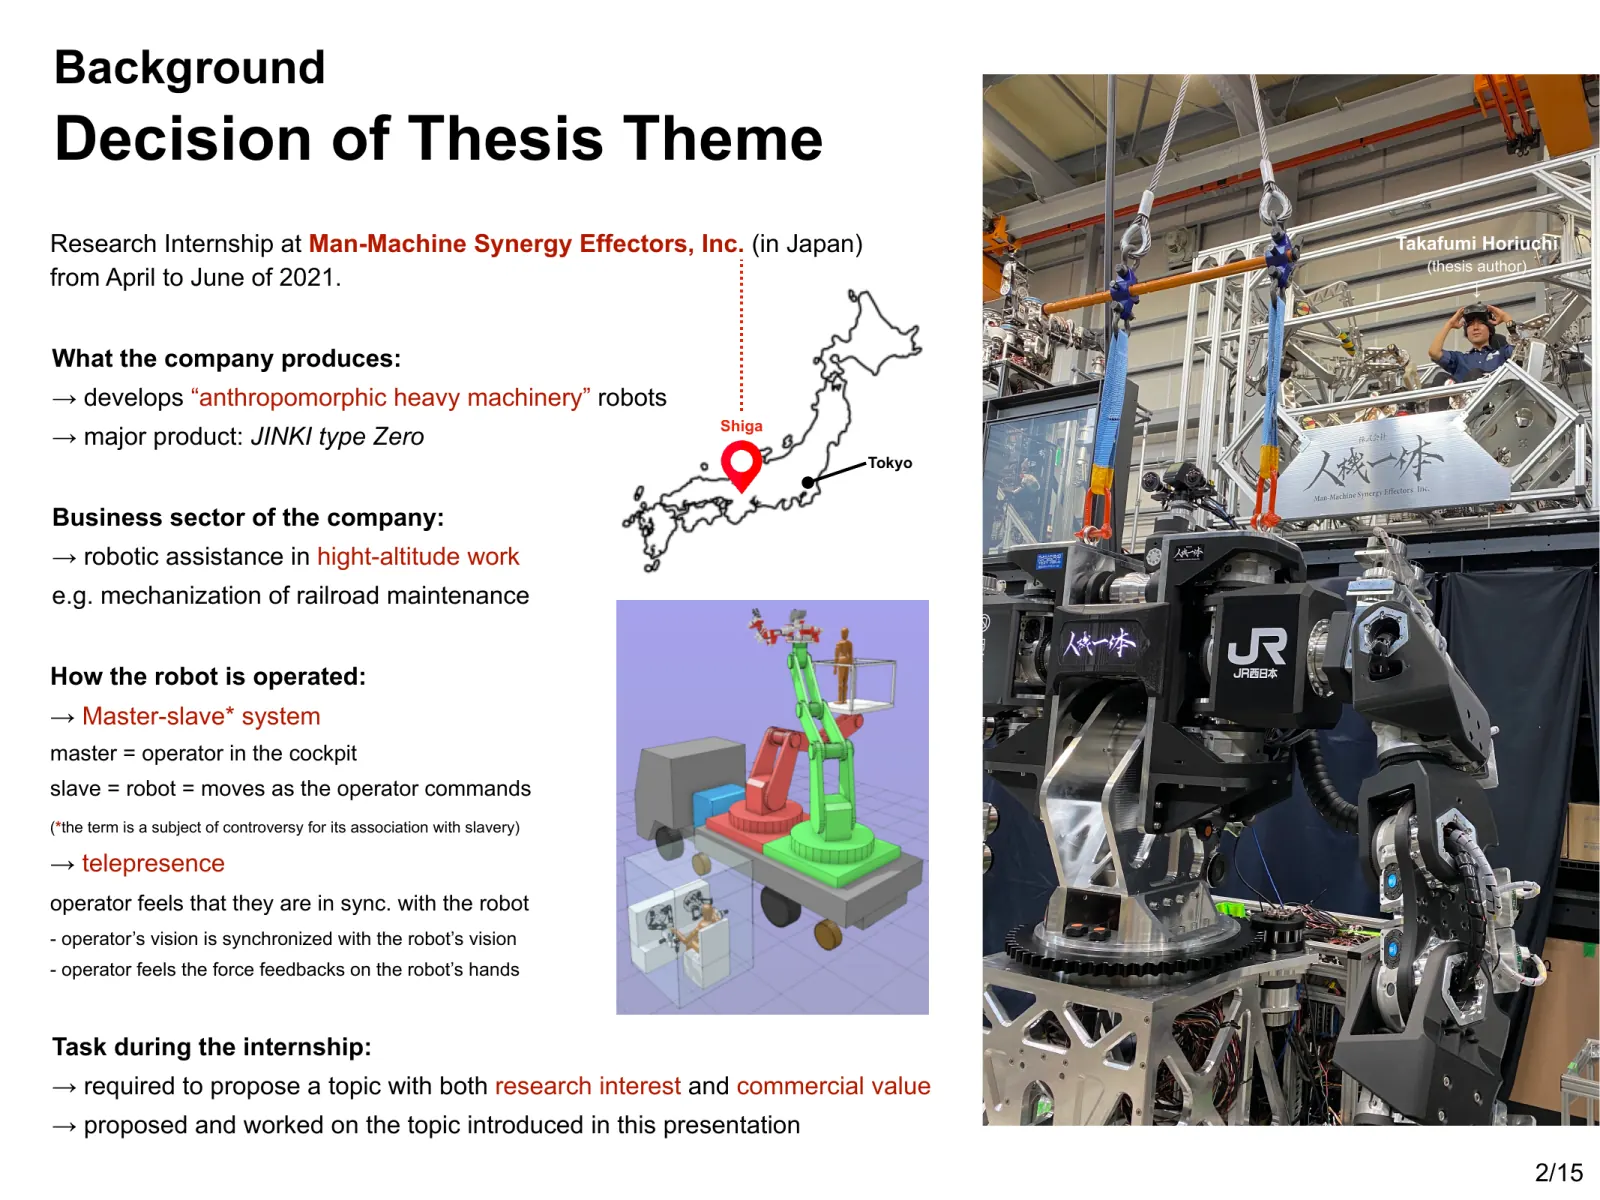
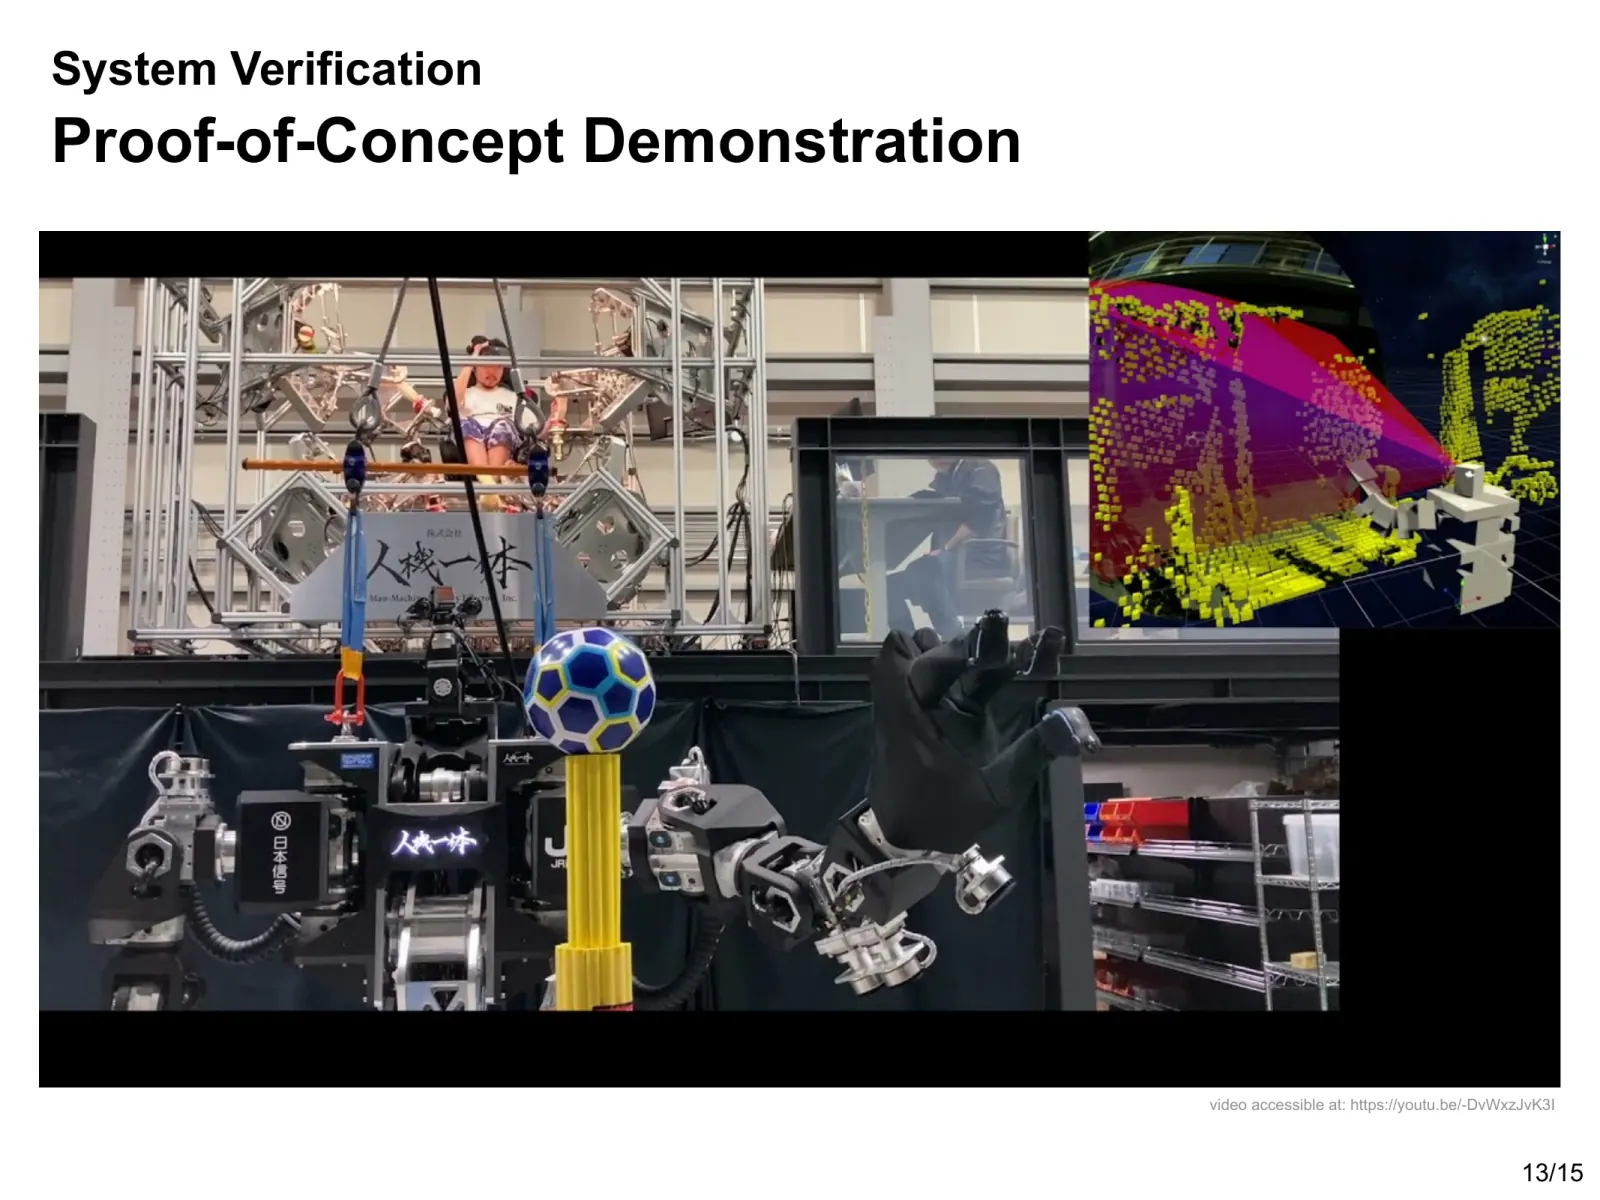
نفّذت النظام على روبوت يشبه الجزء العلوي من جسم الإنسان، بارتفاع 1.9 متر وكتلة 600 كغ و30 درجة حرية. يرتدي المشغّل نظارة واقع افتراضي تزامن رؤية الروبوت واتجاه رأسه مع حركات المشغّل.
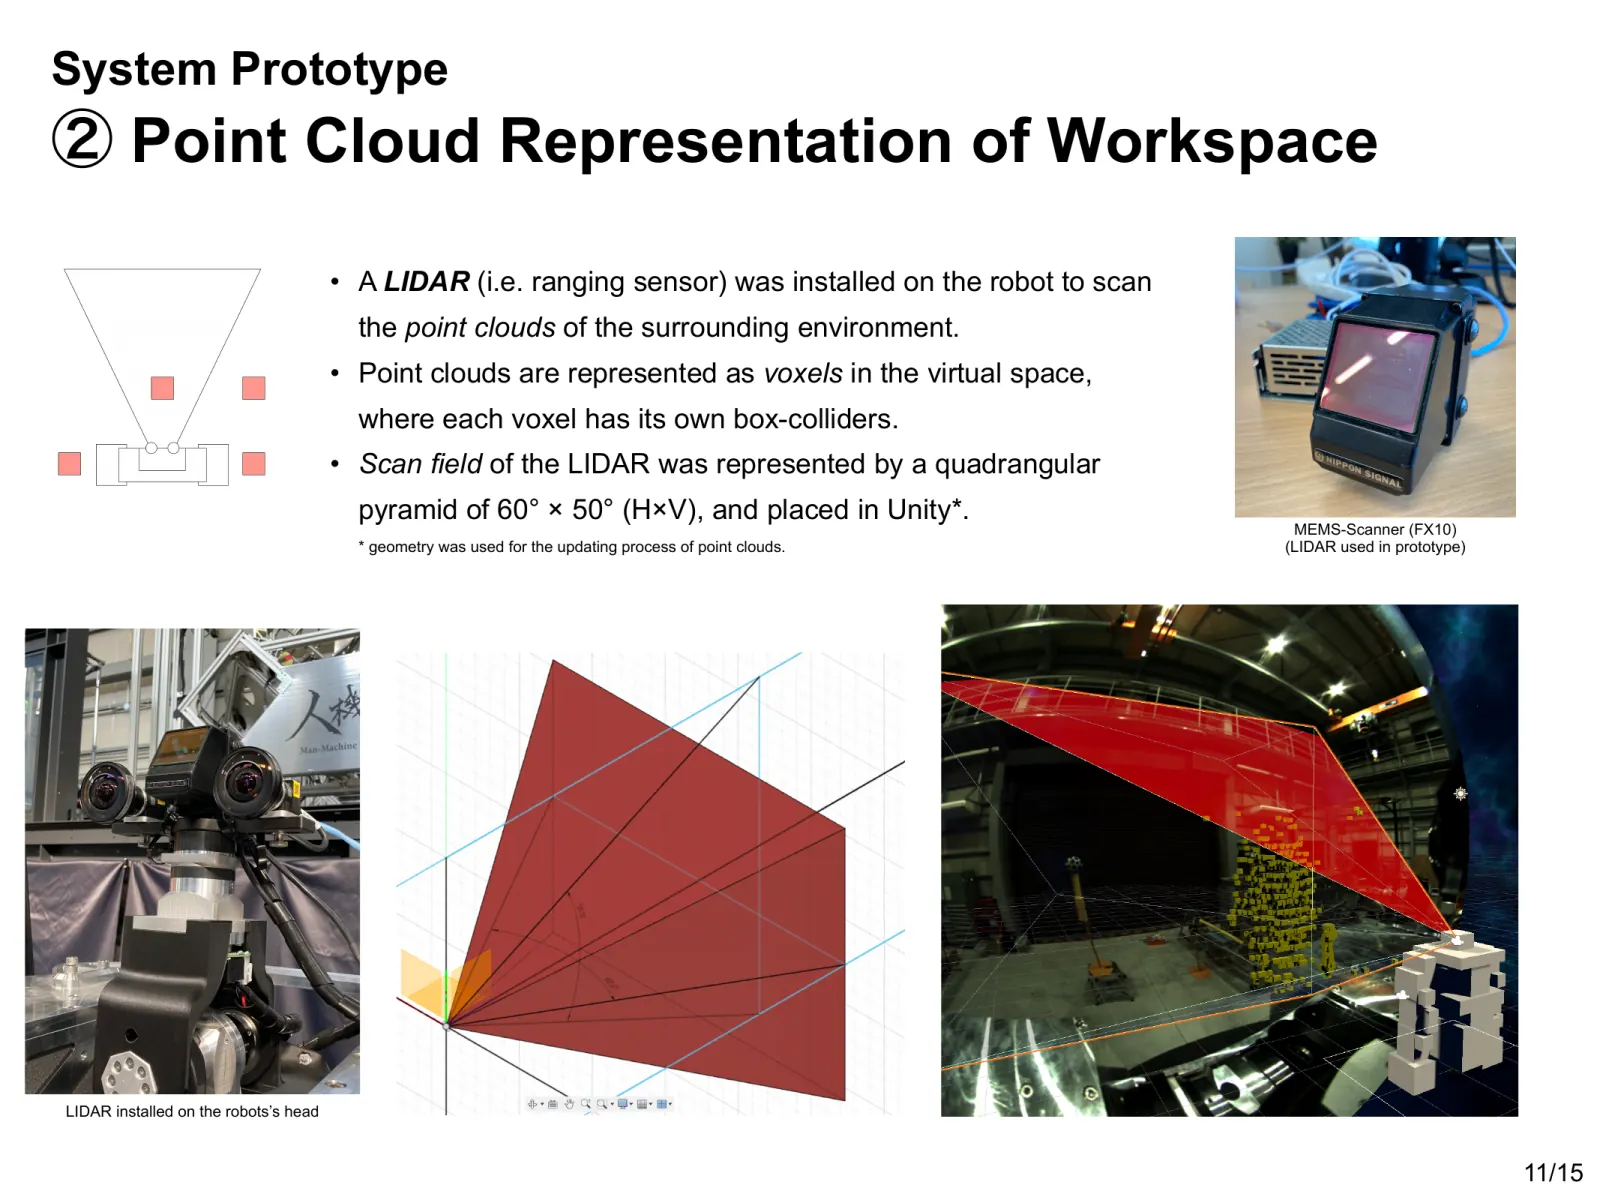
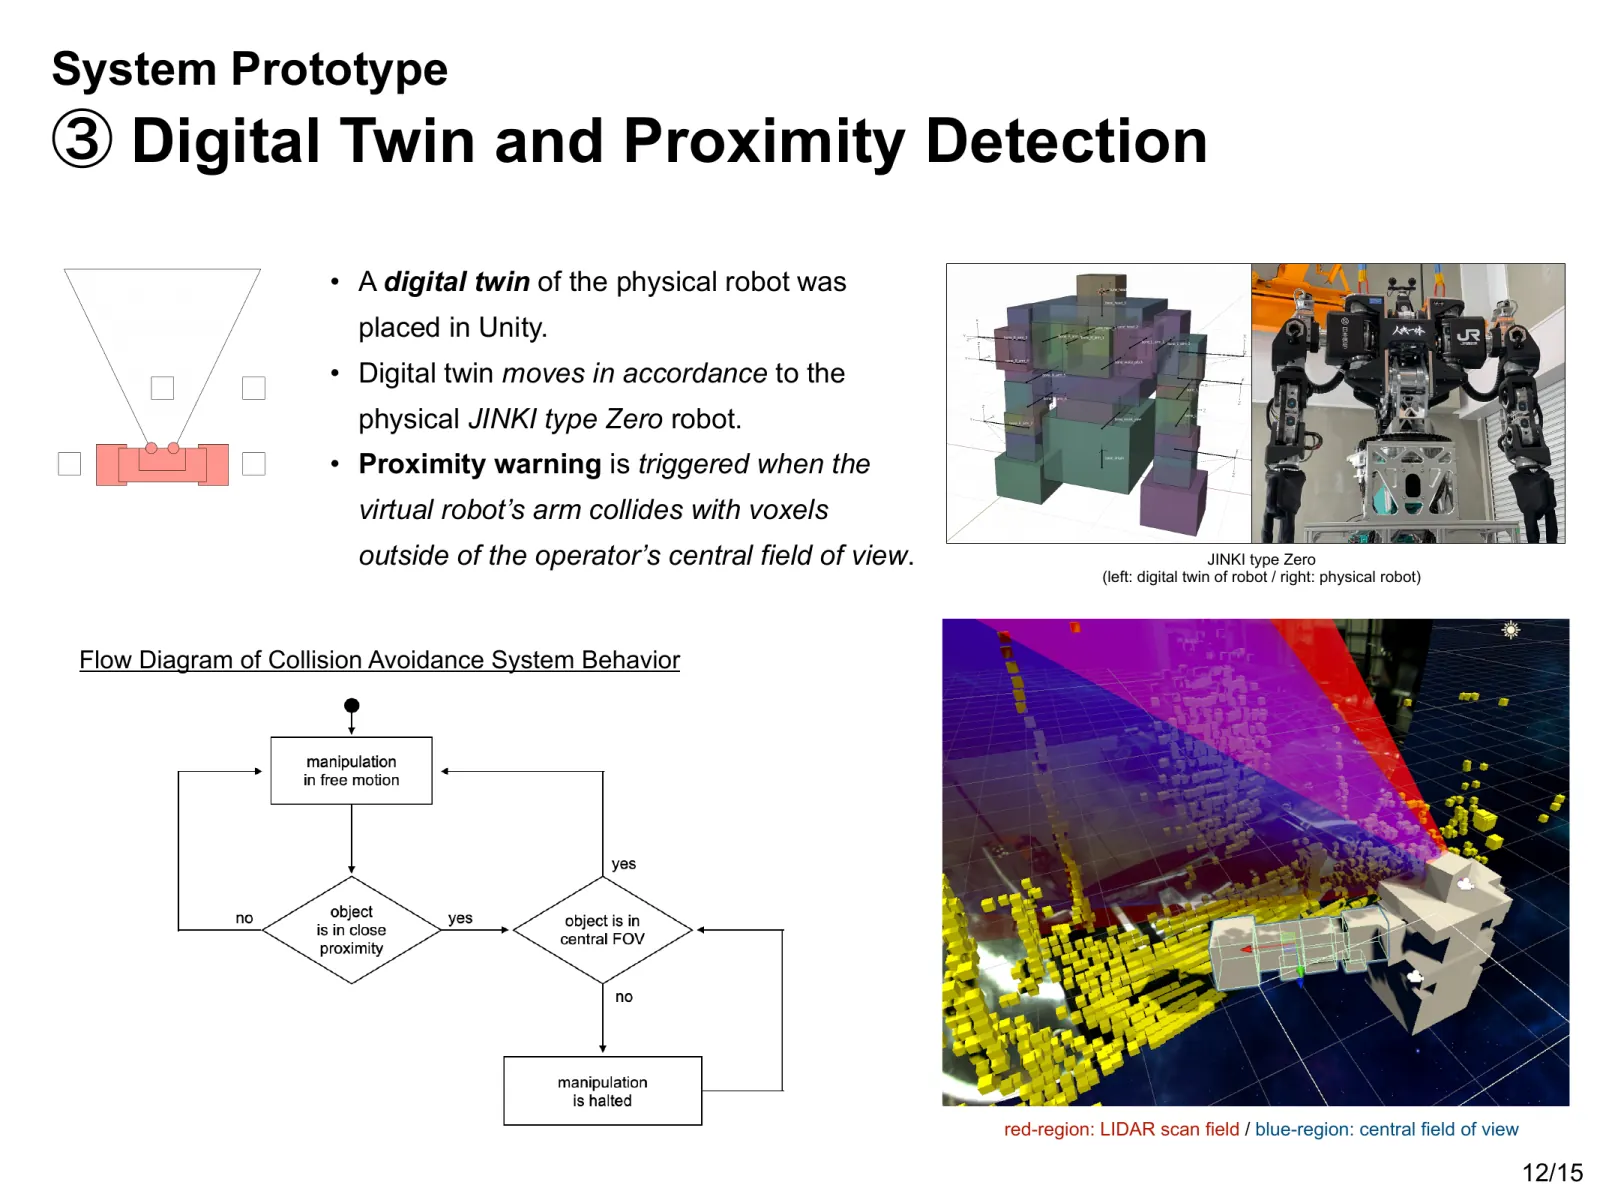
التقط حساس ليدار على الروبوت مساحة العمل في صورة سحابة نقطية، ومُثّلت في البيئة الافتراضية بوحدات حجمية (voxels) تدعم كشف التصادم. وزامن توأم رقمي الروبوت الافتراضي مع الآلة الفعلية. مثّلت مجال الرؤية المركزي للمشغّل بحيّز رؤية زاويته 60° × 55°، واستخدمت الاتجاه الأمامي للنظارة لتقدير اتجاه هذا الحيّز. وعند اقتراب الذراع من وحدة حجمية خارجه، كان النظام يرسل تحذيرًا إلى الروبوت الفعلي لإبطاء حركته أو إيقافها.
التقييم المبدئي
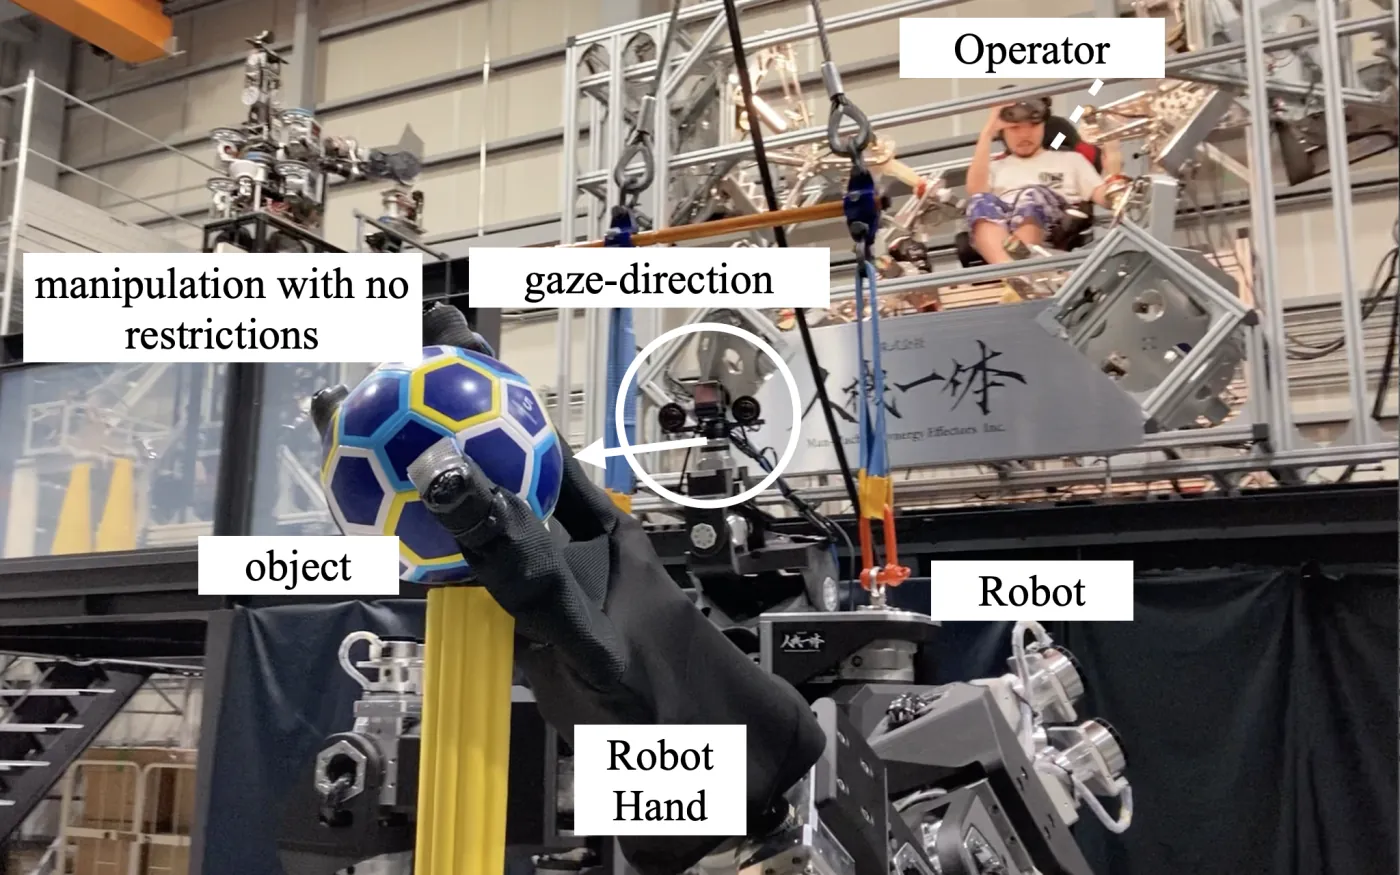
اتبعت كل تجربة التسلسل نفسه: الاقتراب من هدف خارج مجال الرؤية المقدّر للمشغّل، ثم توجيه النظارة نحوه بعد توقف الذراع لرفع القيد، ثم الإمساك بالكرة. نفّذ مشغّل متمرّس أربعًا من التجارب الخمس، ونفّذ التجربة المتبقية مشغّل يستخدم مقصورة التحكم للمرة الثانية فقط. في كل تجربة، توقفت الذراع حين كان الهدف خارج مجال الرؤية المقدّر، واستطاعت استئناف الحركة عندما دخله. تحققت هذه التجارب من عمل السلوك المقصود على الروبوت الفعلي، ولم تقيّم فعاليته في دراسة مستخدمين.
الحدود والخطوات التالية
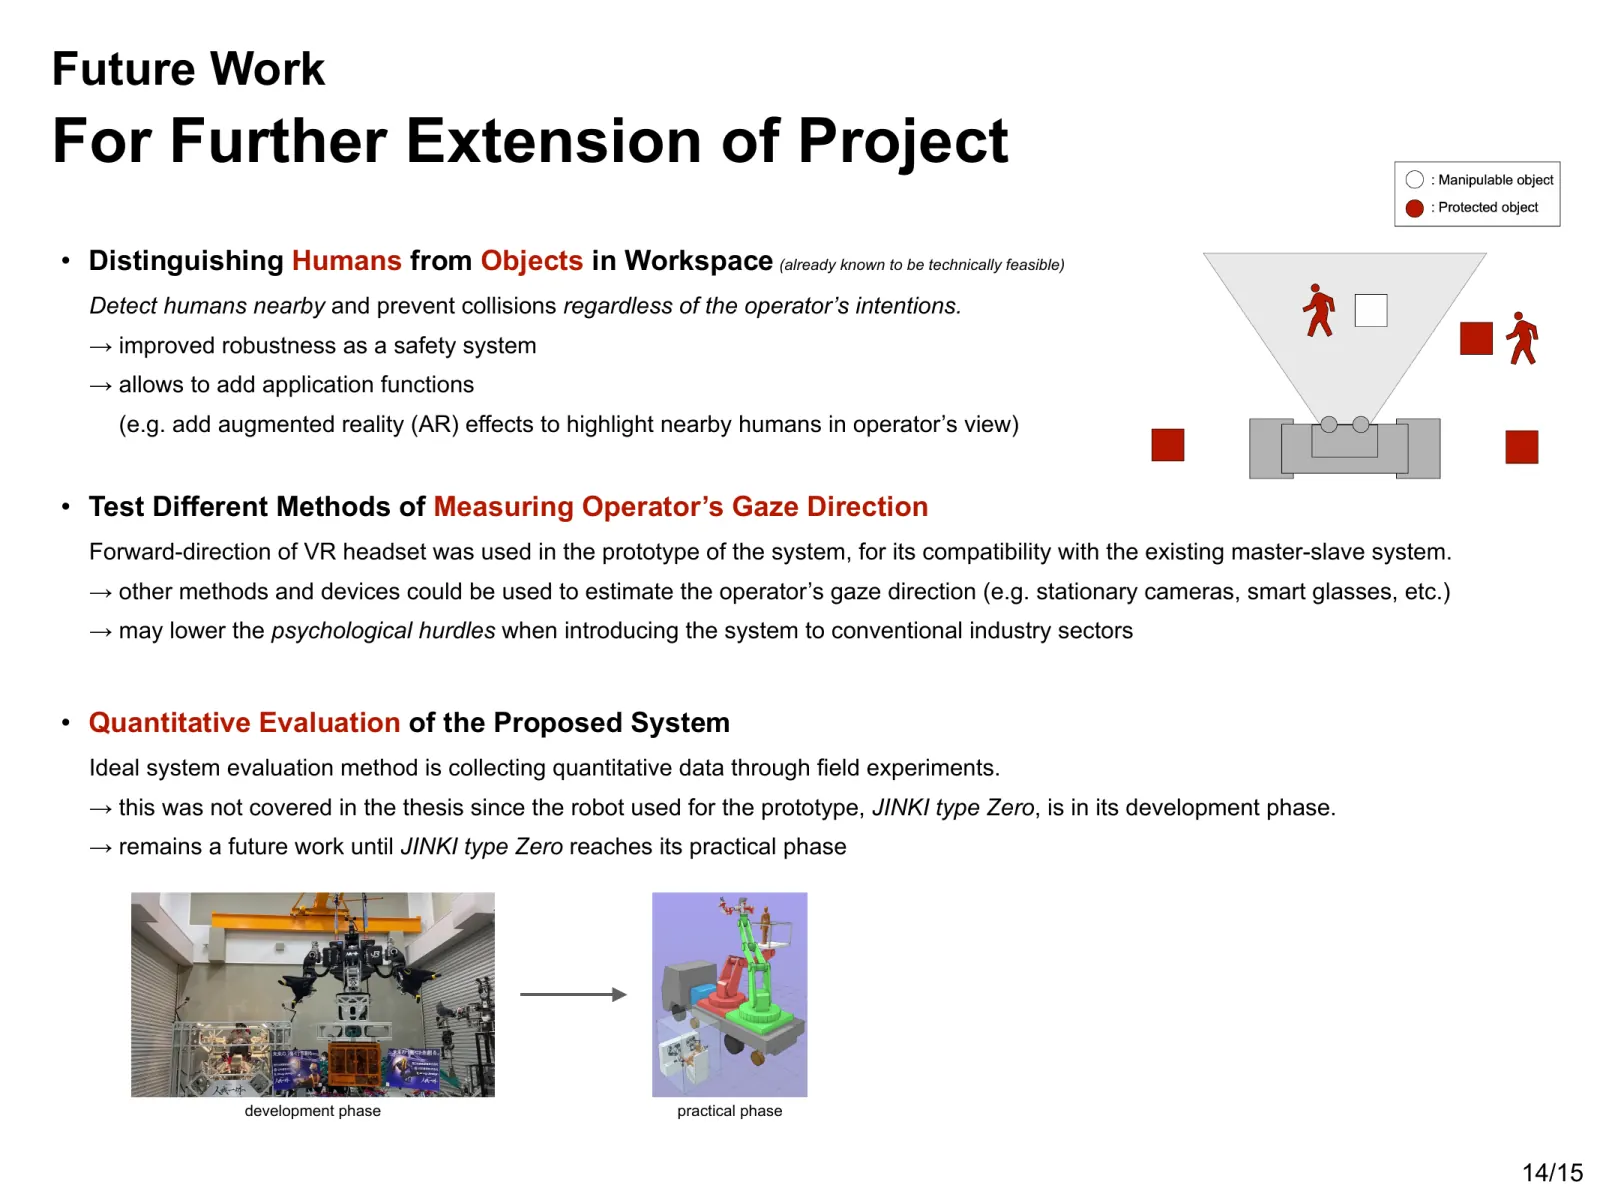
لم يتضمن النموذج الأولي كشف الأشخاص. ورغم أن التصميم ينص على حمايتهم دائمًا، يحتاج النظام في الاستخدام الفعلي إلى وسيلة موثوقة للتعرّف إليهم. كذلك استخدم النموذج الاتجاه الأمامي للنظارة بديلًا تقريبيًا لاتجاه النظر، لذلك لم يكن قادرًا على كشف حركة العين المستقلة عن حركة الرأس.
يغيّر استخدام كاميرا ثابتة أو نظارات ذكية لتتبّع العين متطلبات الأجهزة القابلة للارتداء ودقة تقدير النظر. كما أن توسيع النظام ليشمل روبوتًا متحركًا يتطلب معالجة للسحابة النقطية تراعي تغيّر موضع الروبوت نفسه.
اقتصر التقييم على فحوص نوعية في خمس تجارب توضيحية. ويتطلب تقييم السلامة وسرعة إنجاز المهمة والعبء على المشغّل مقارنات كمية بالطرق التقليدية في ظروف العمل الفعلية.
ما تعلّمته
استخدم هذا البحث مجال الرؤية المقدّر للمشغّل لتحديد أفعال الآلة التي يُسمح بها. فتغيّر سلوك الروبوت تجاه الجسم نفسه بحسب ما يبدو من انتباه المشغّل إليه. انصب تركيزي على العلاقة بين هذا الانتباه الظاهر ونطاق أفعال الآلة، لا على الحركات منفردة.
ما زال هذا المنظور يوجّه الأعمال في ملف مشاريعي: فهم حالة الشخص، وتحويلها إلى قيود يجب أن يحترمها النظام، ثم إتاحة عمل الآلات أو الذكاء الاصطناعي ضمن تلك الحدود. وكان بحث الماجستير نقطة انطلاق هذا النهج.
شكر وتقدير
أجريت هذا البحث خلال تدريب في شركة Jinki Ittai Co., Ltd.، ضمن برنامج الماجستير في التصميم والهندسة في بوليتكنيكو دي ميلانو. وأنا ممتن للمؤسستين لإتاحتهما هذه الفرصة.
Takafumi Horiuchi, Katsuya Kanaoka, “Gaze-based Unintended Contact Prevention for Human-Operated Robots,” The 39th Annual Conference of the Robotics Society of Japan, 2021, 2J2-07. برنامج المؤتمر