人とロボットのインタラクション・デザインに関する修士論文
2021年7月
概要
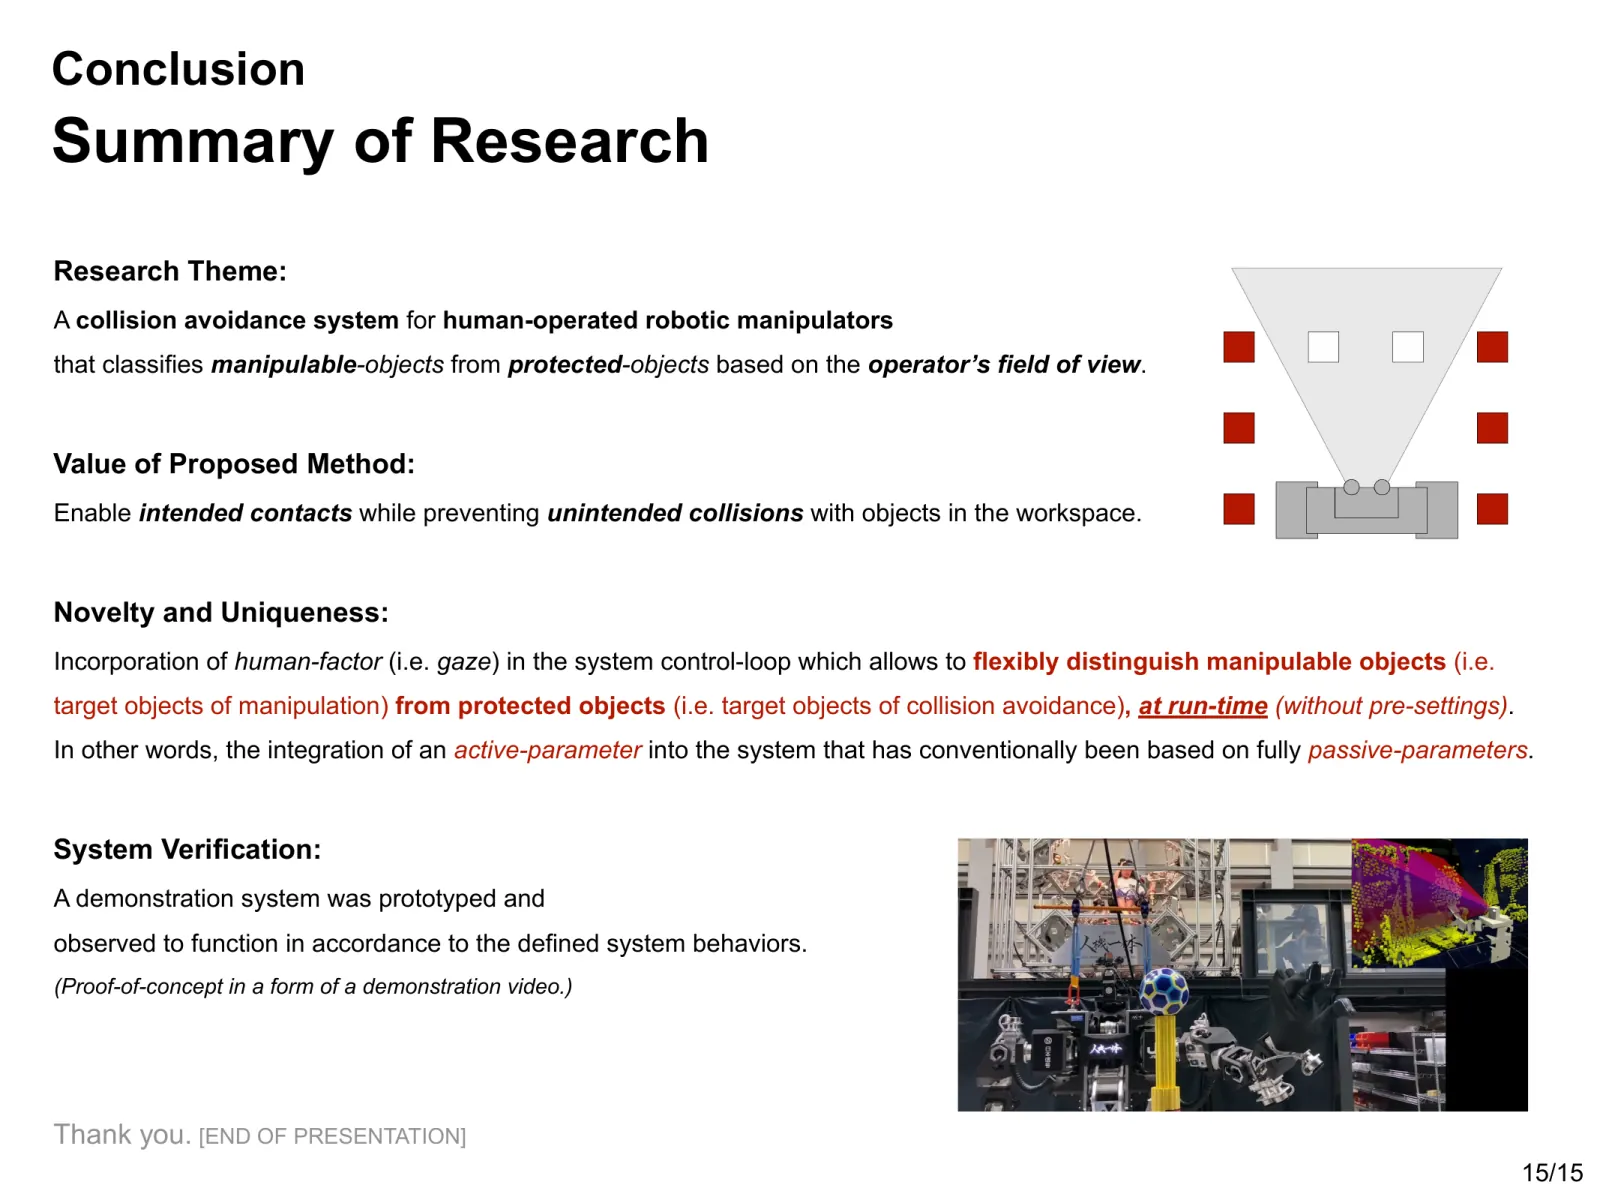
人が操作する大型ロボットでは、作業対象へ近づく動きと、見落とした障害物へ向かう動きを、周囲のセンサだけで区別するのが難しい。そこで、操作者が見ている範囲を「触れてよい」という意思の手がかりに使い、見ていない対象へ近づくとアームを減速・停止させる衝突回避システムを設計した。
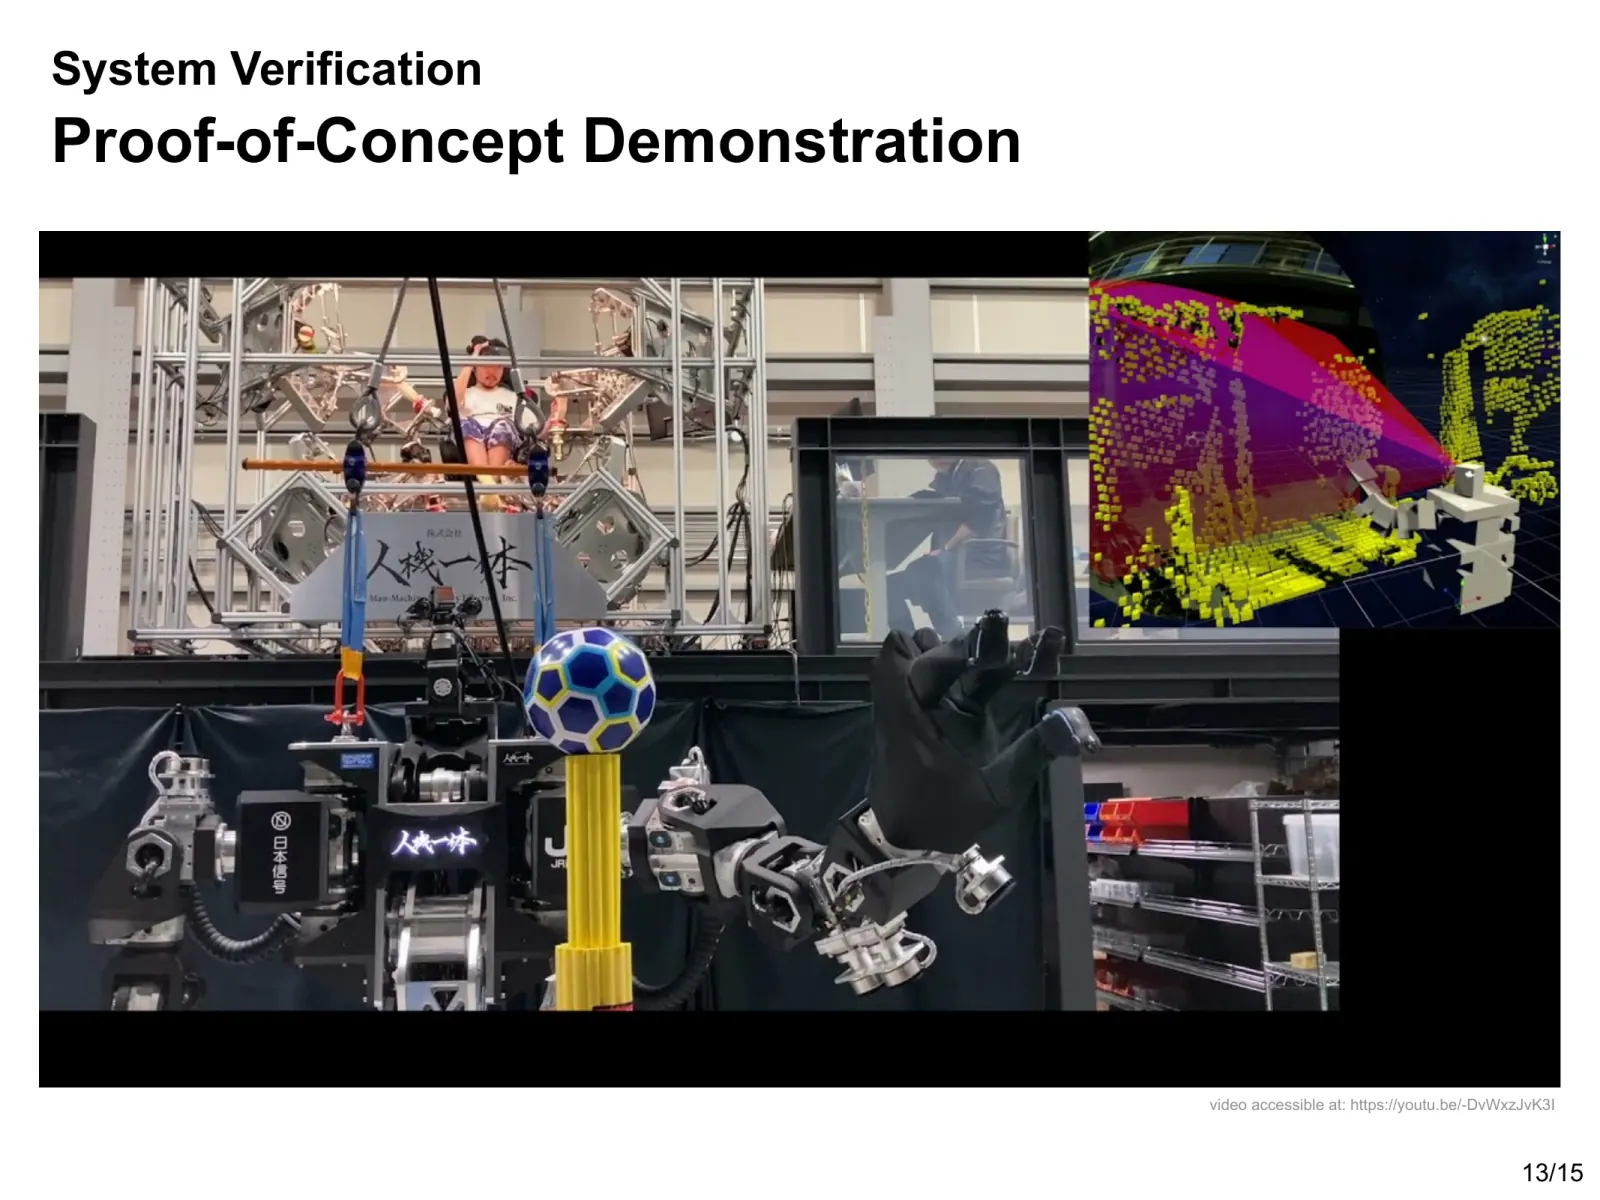
対象をあらかじめ「操作可能」「保護対象」に登録する必要はない。その区別は、作業中の操作者の視線に応じて更新される。身長1.9mの人型重機ロボットに実装し、5回のデモ試行で、定義した振る舞いが成立することを確認した。実際の動作はデモ映像で見られる。
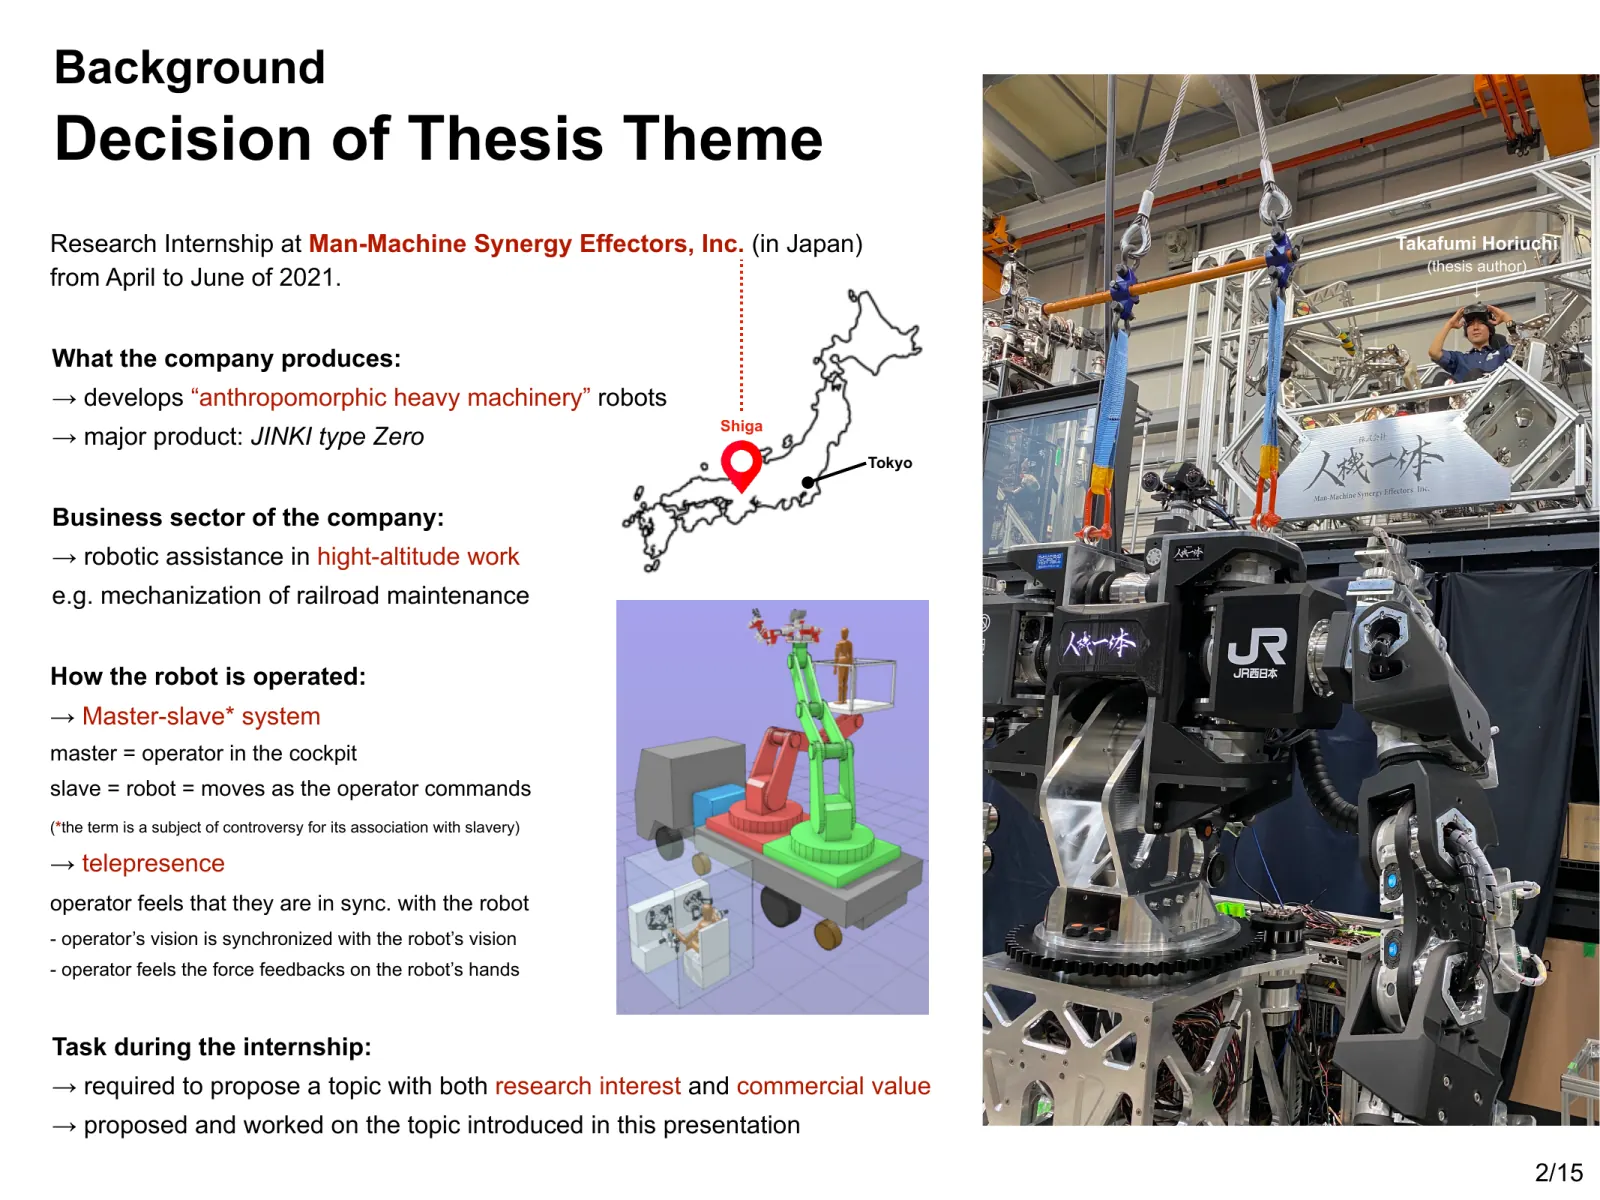
ミラノ工科大学 Design & Engineering の修士論文として、株式会社人機一体での研究インターンシップ中に取り組み、第39回日本ロボット学会学術講演会(RSJ2021)で発表した。
課題 —— 安全のための事前設定が、現場を縛る
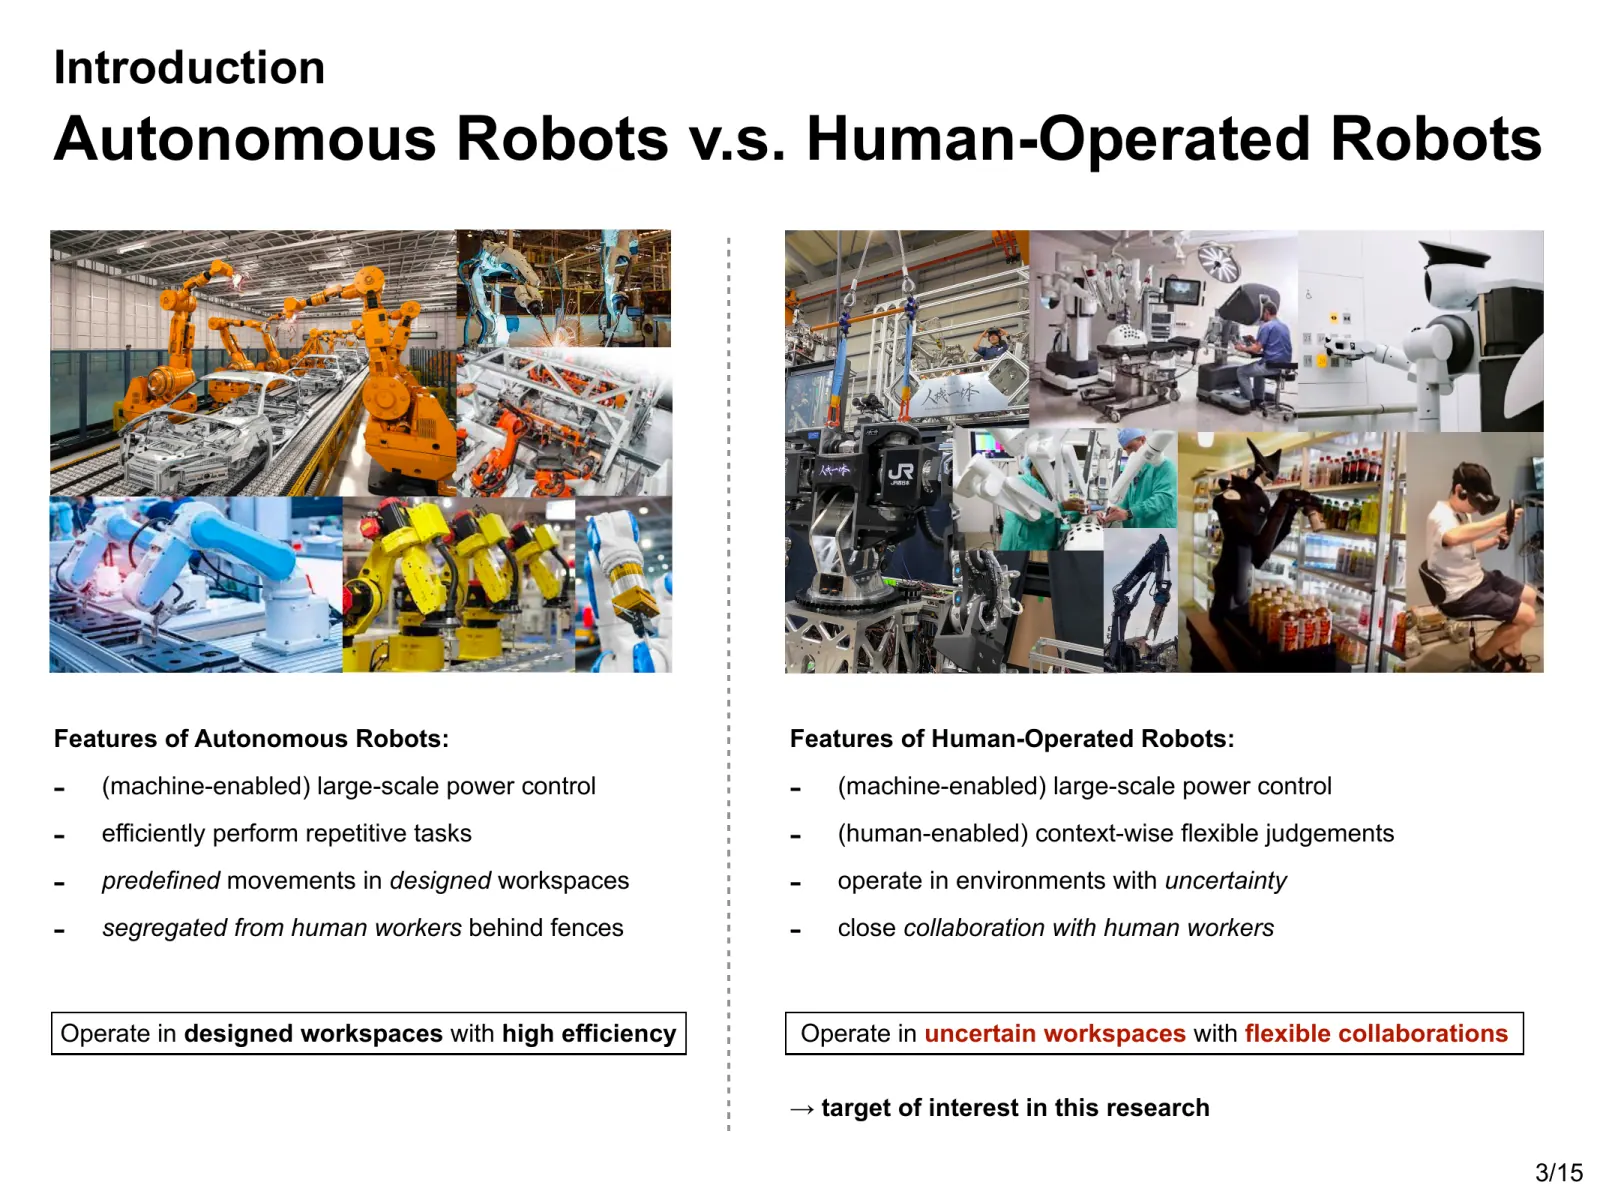
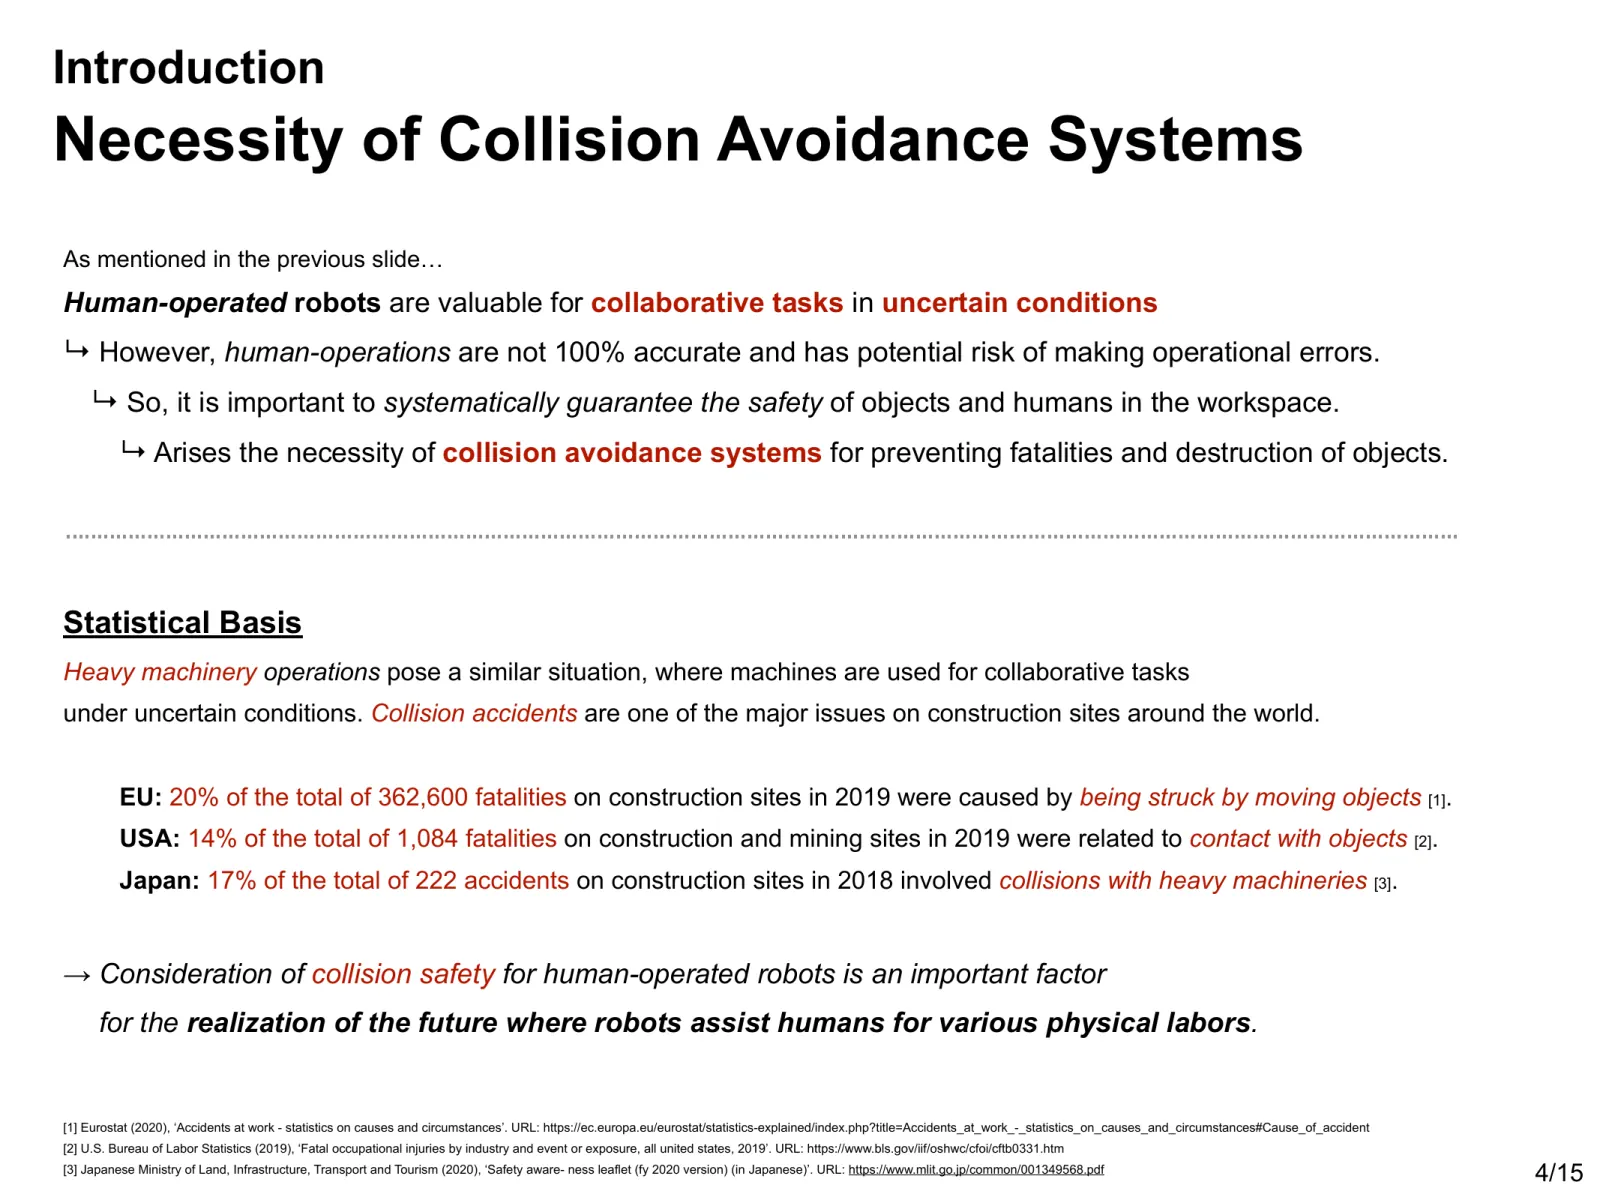
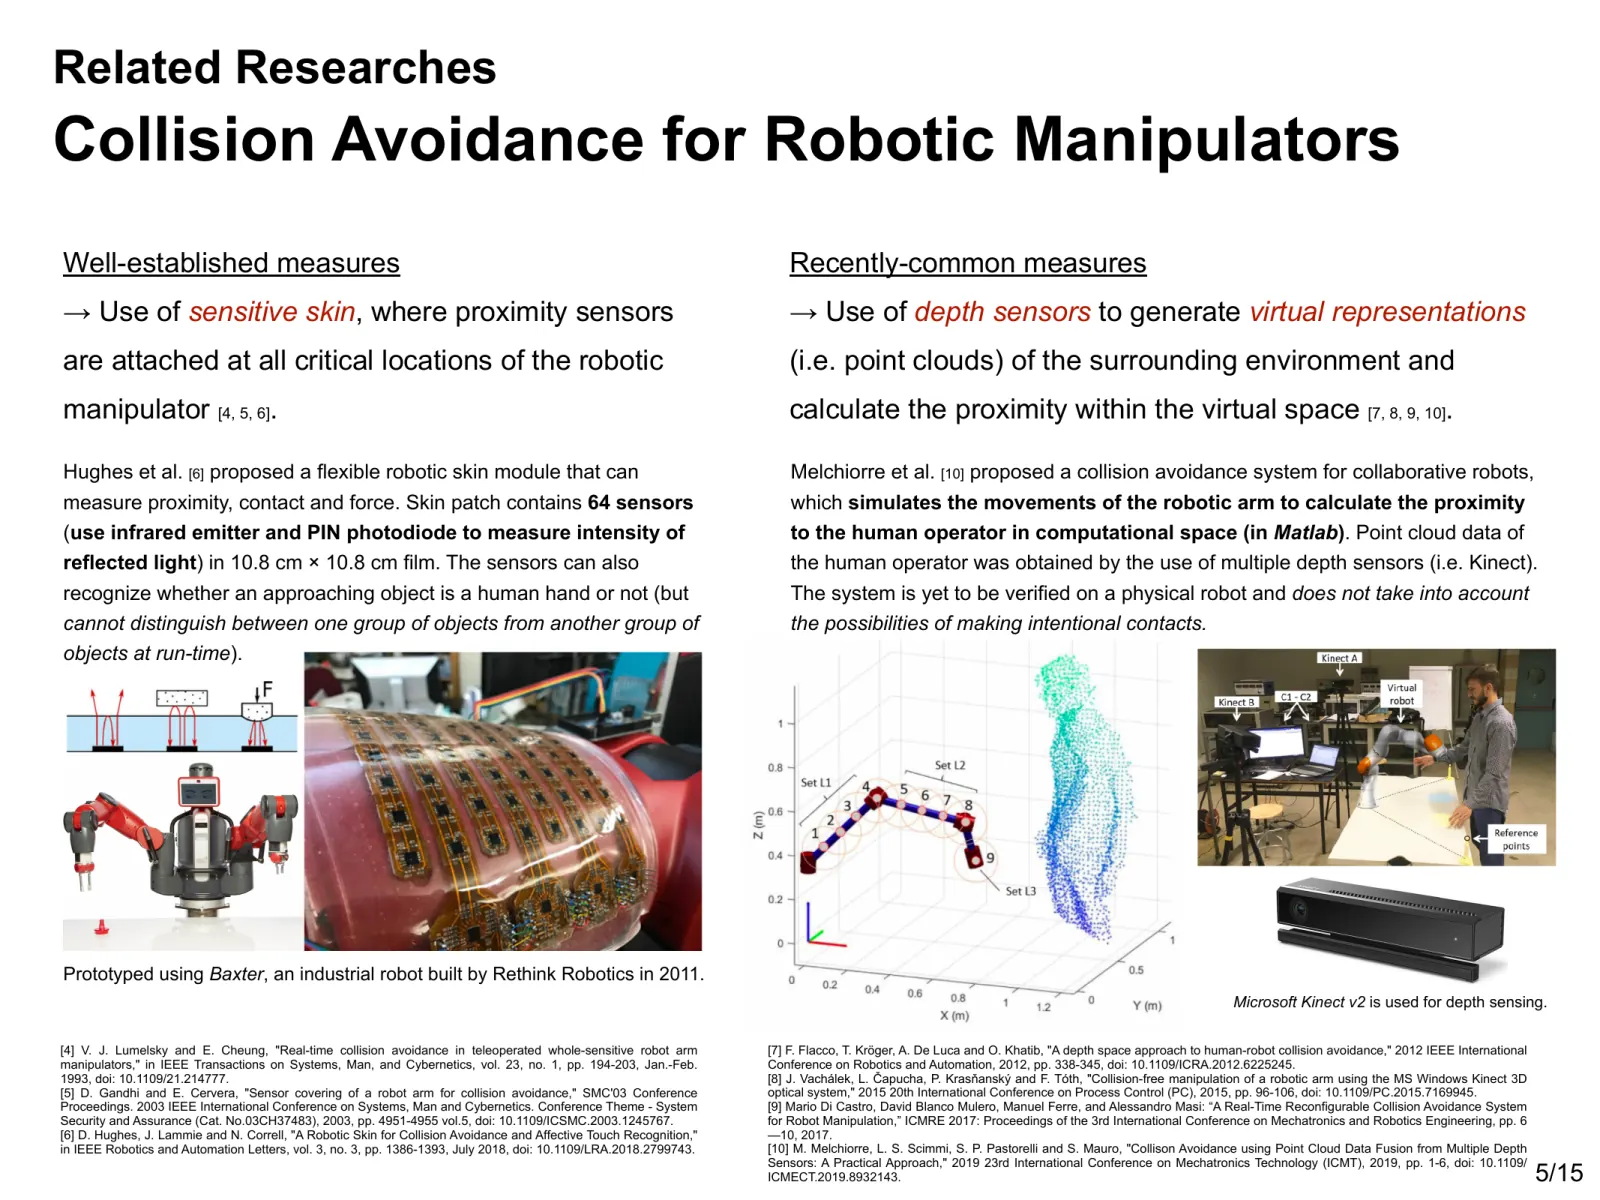
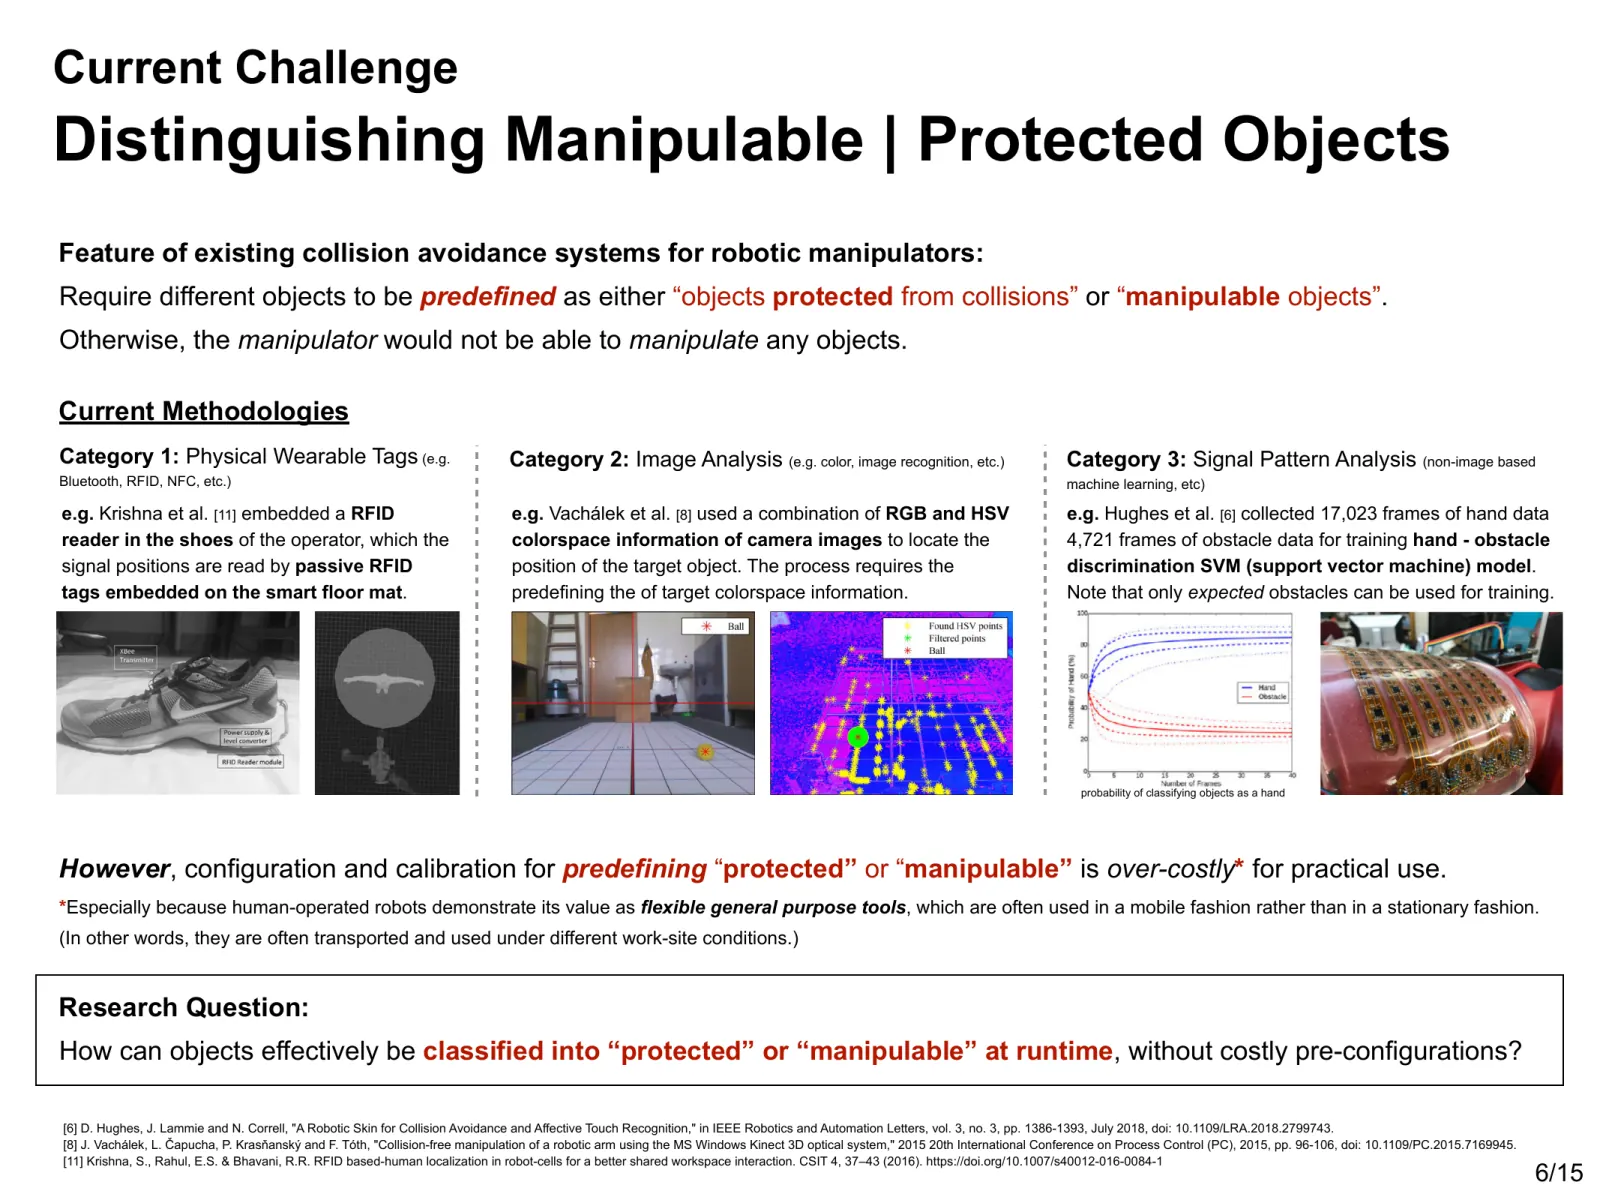
人間操作ロボットが必要とされるのは、自律ロボット向けに整備されていない場所である。建設現場や災害現場のように、人や設備の配置が変わり、何に触れてよいかも作業ごとに変わる。機械の大きな力を使うには、意図しない接触を防ぎながら、必要な対象には触れられなければならない。
既存の衝突回避には、ロボットを近接センサで覆う方法や、深度センサで周囲を仮想空間に再現する方法がある。ただし、どちらも対象を「操作可能」か「保護対象」かに事前分類する必要がある。何も登録しなければ安全のために何にも触れられず、すべて登録するには現場ごとの設定と較正が要る。この準備負担が、場所を移動して使うロボットの実用性を下げていた。
着想 —— 視線を「触れてよい条件」に変える
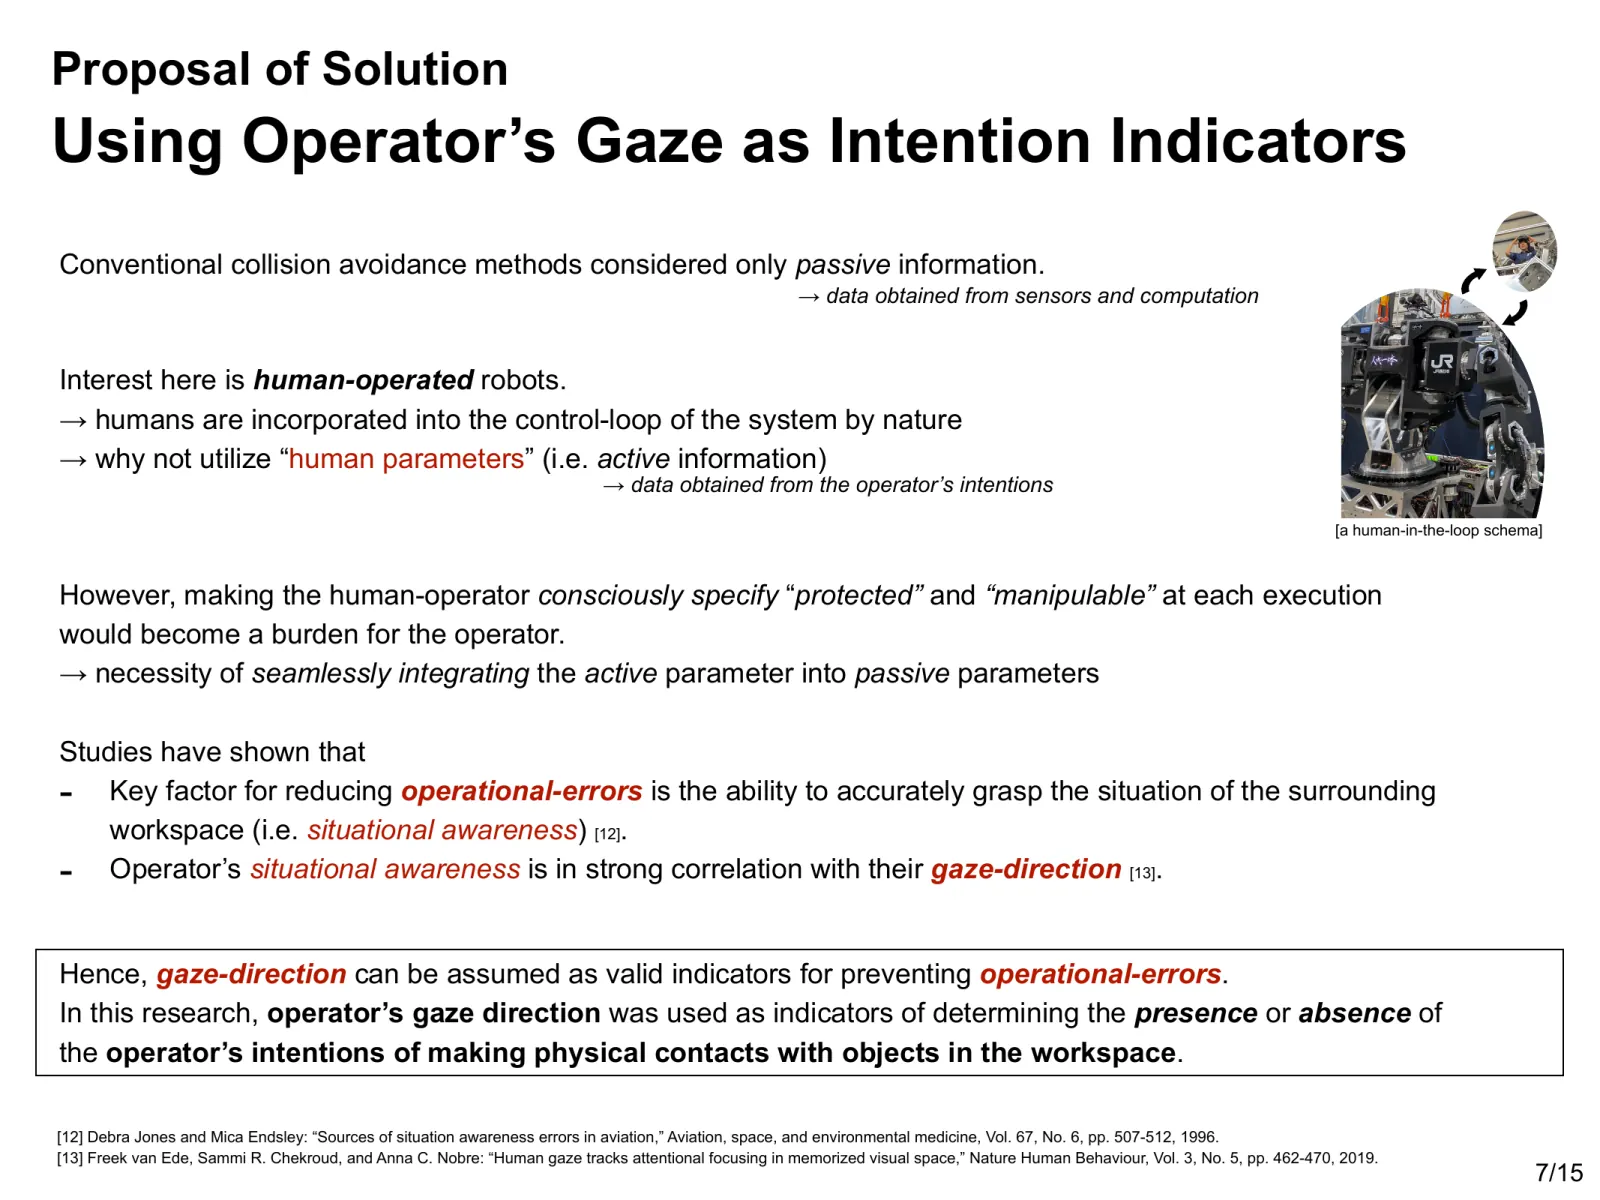
人間操作ロボットの制御ループには、すでに状況を判断する人がいる。人がどこへ注意を向けているかを機械へ渡せれば、対象を事前登録する代わりに、接触の意図を作業中に推定できるのではないかと考えた。
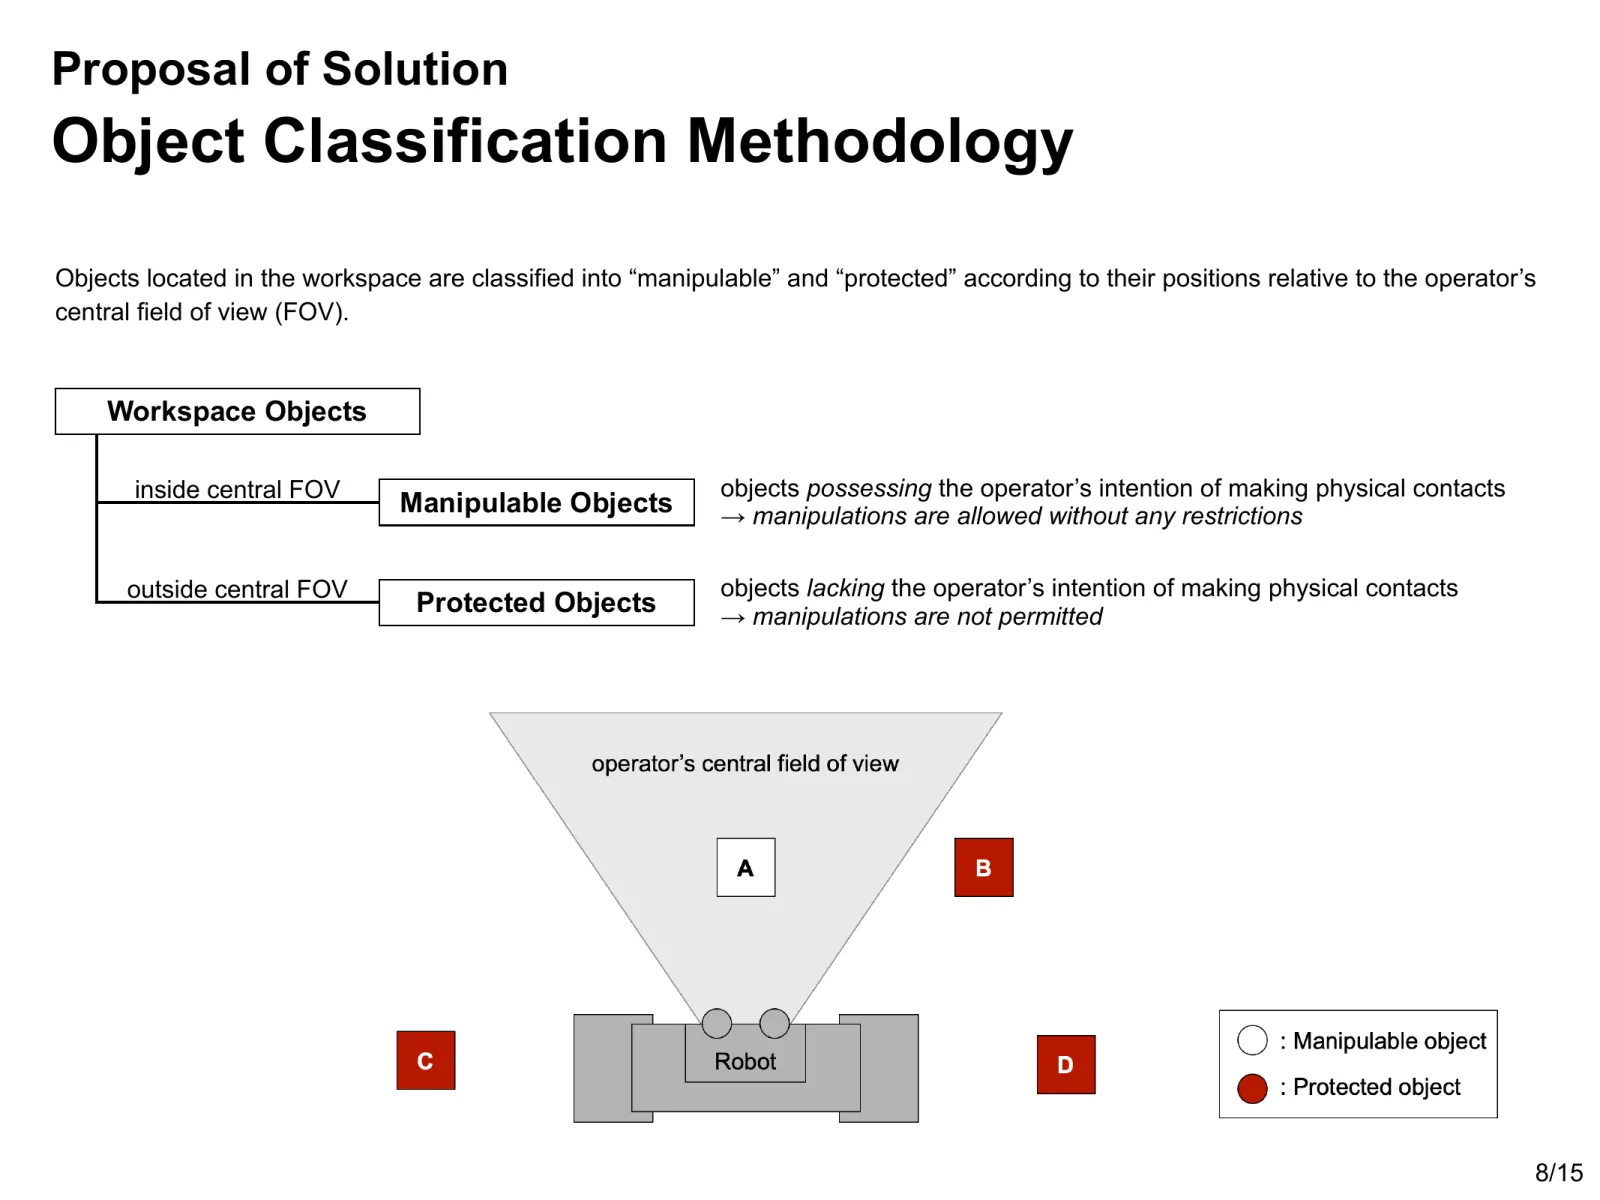
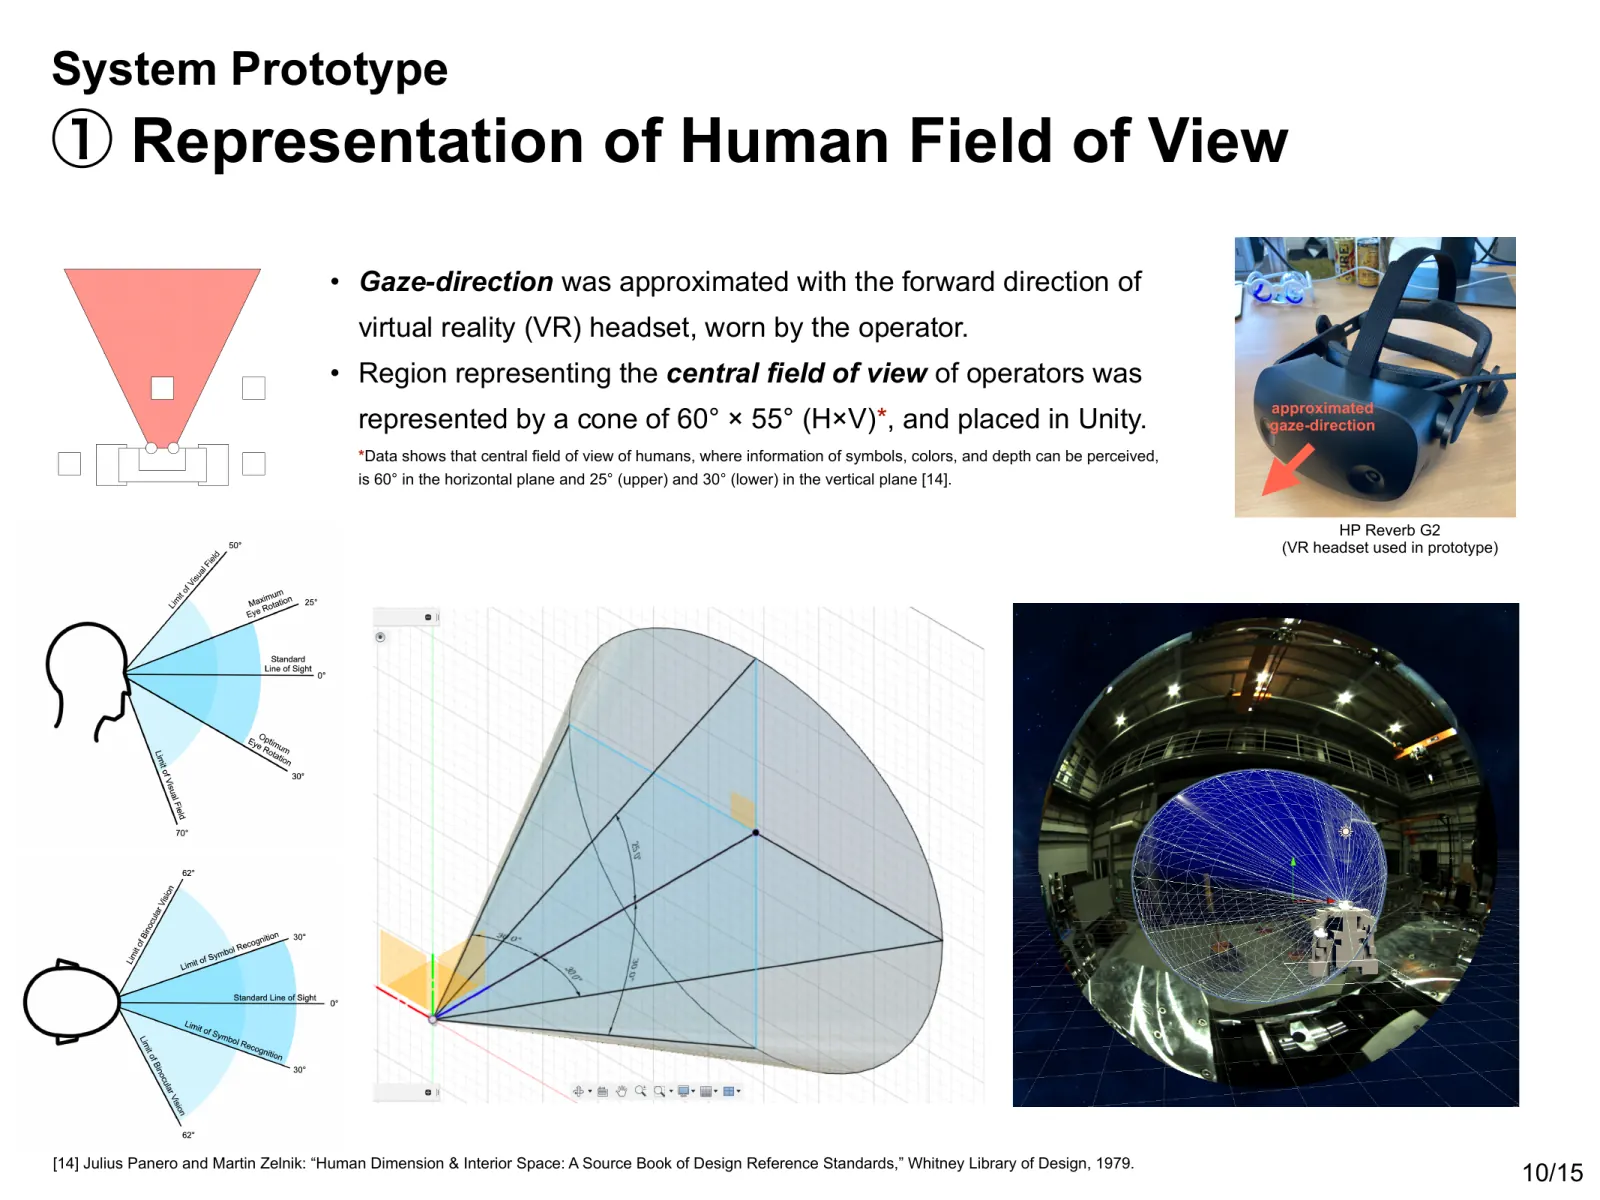
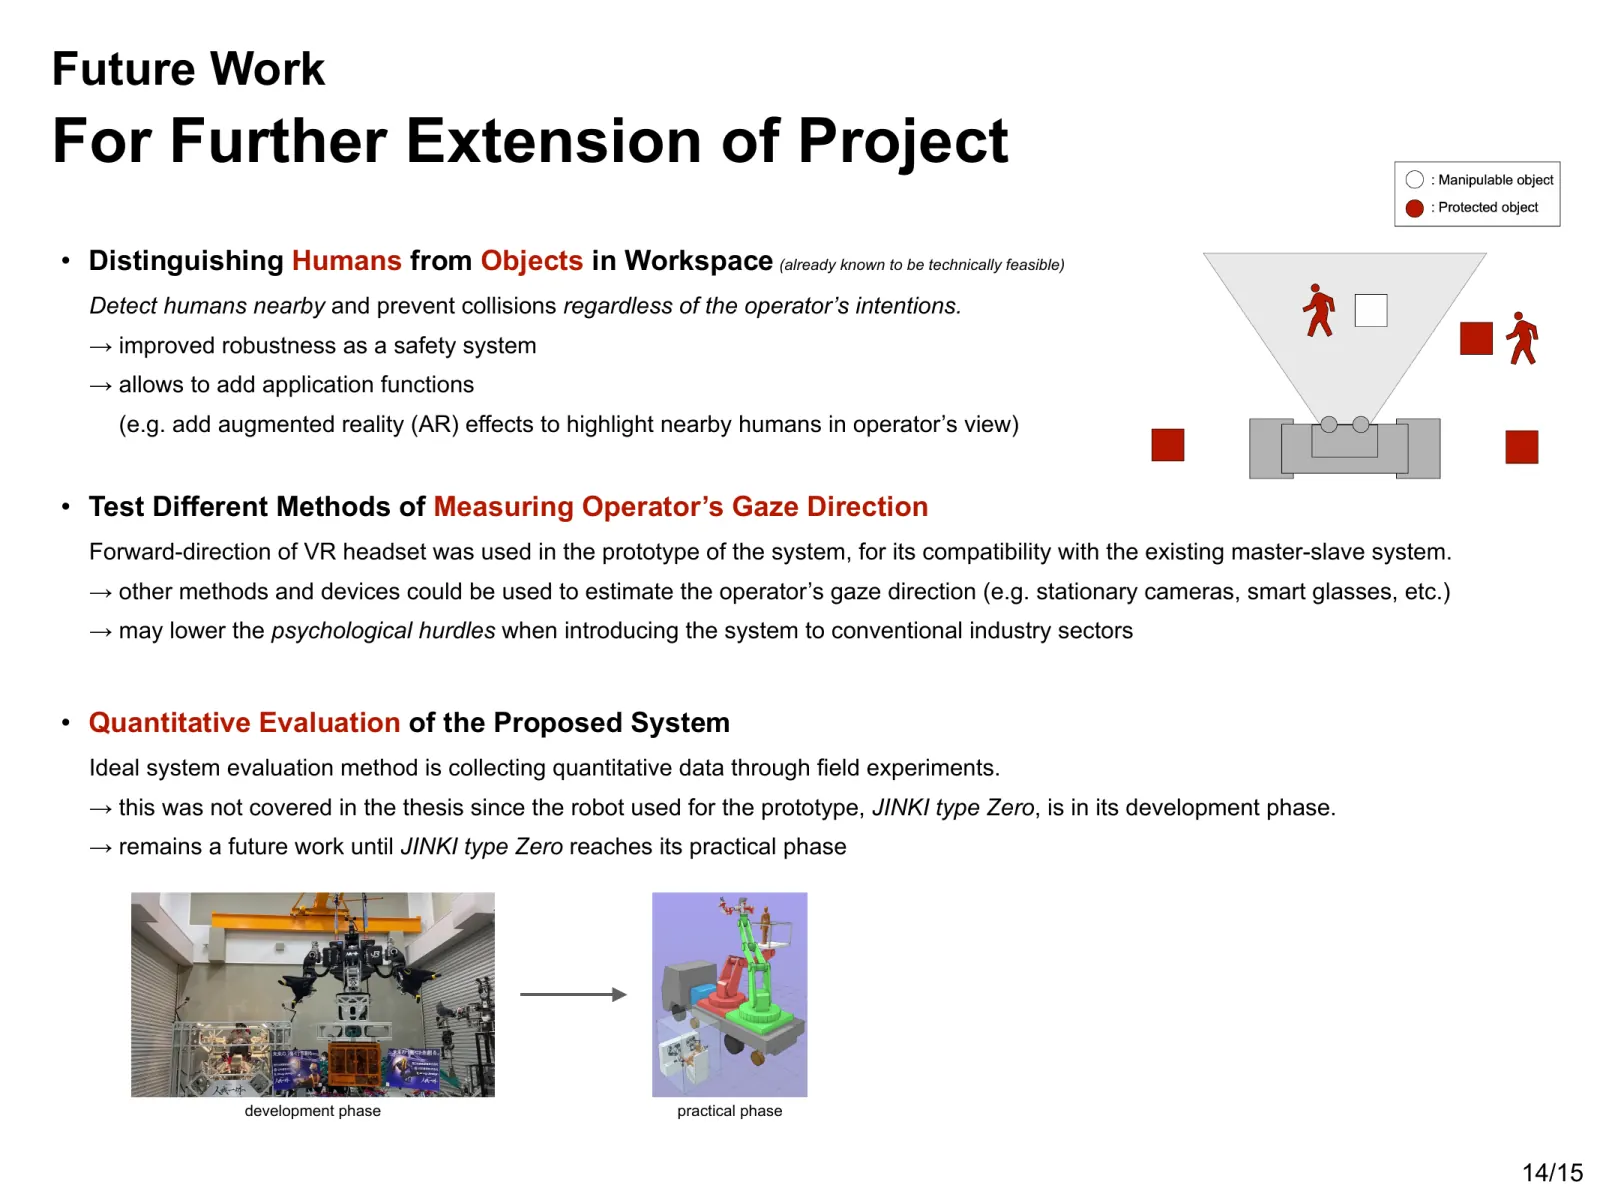
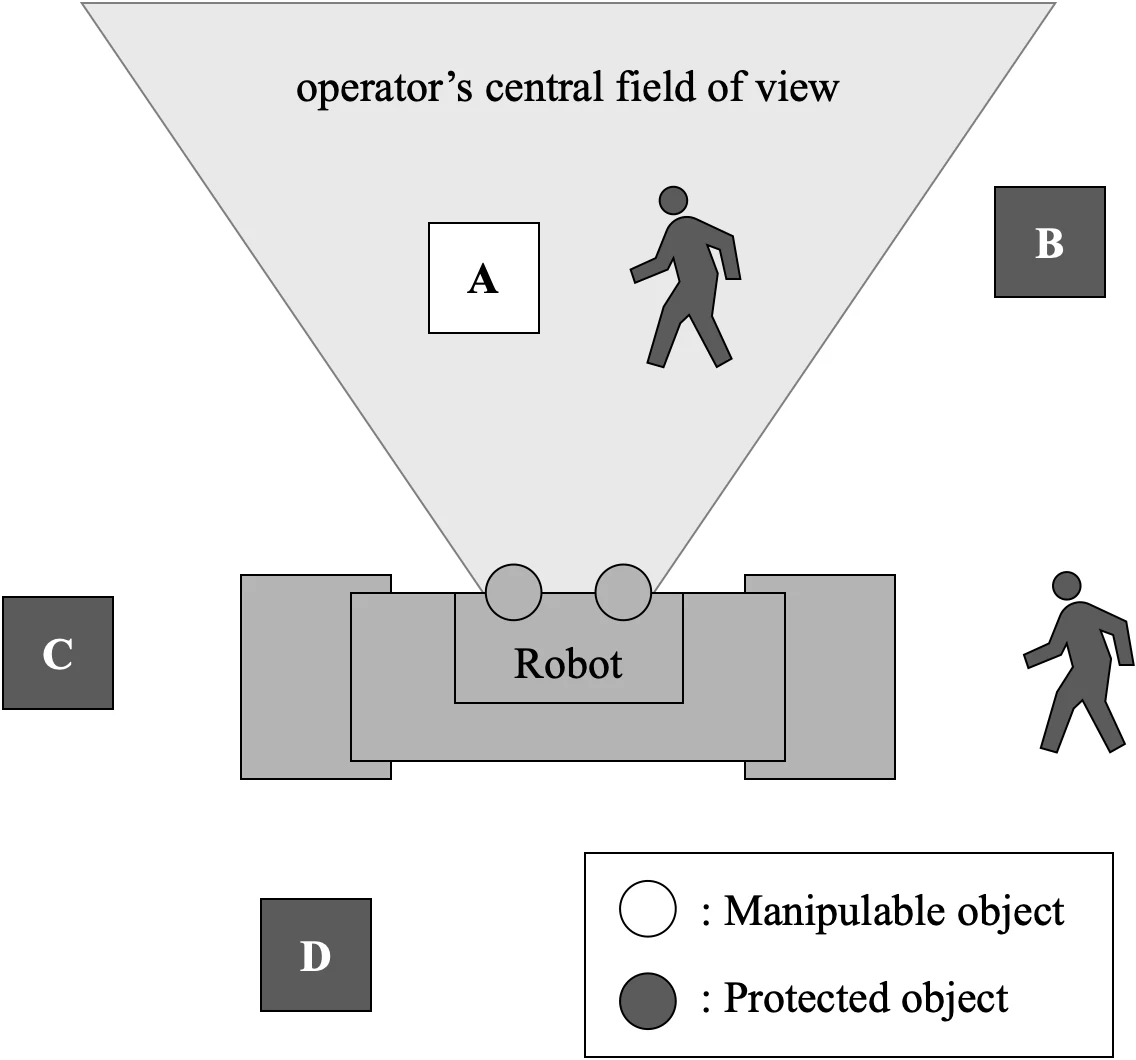
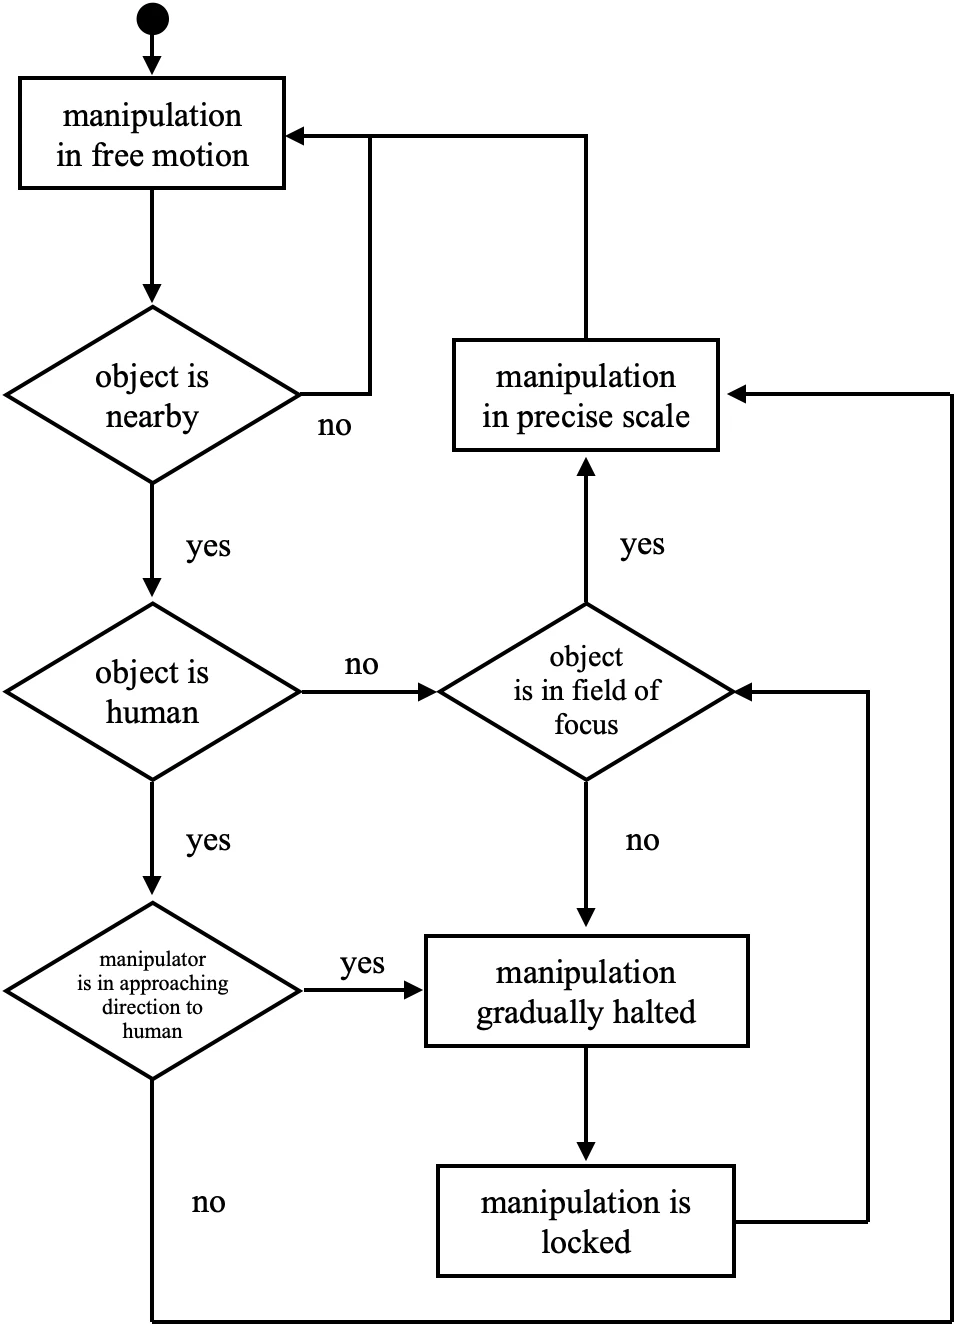
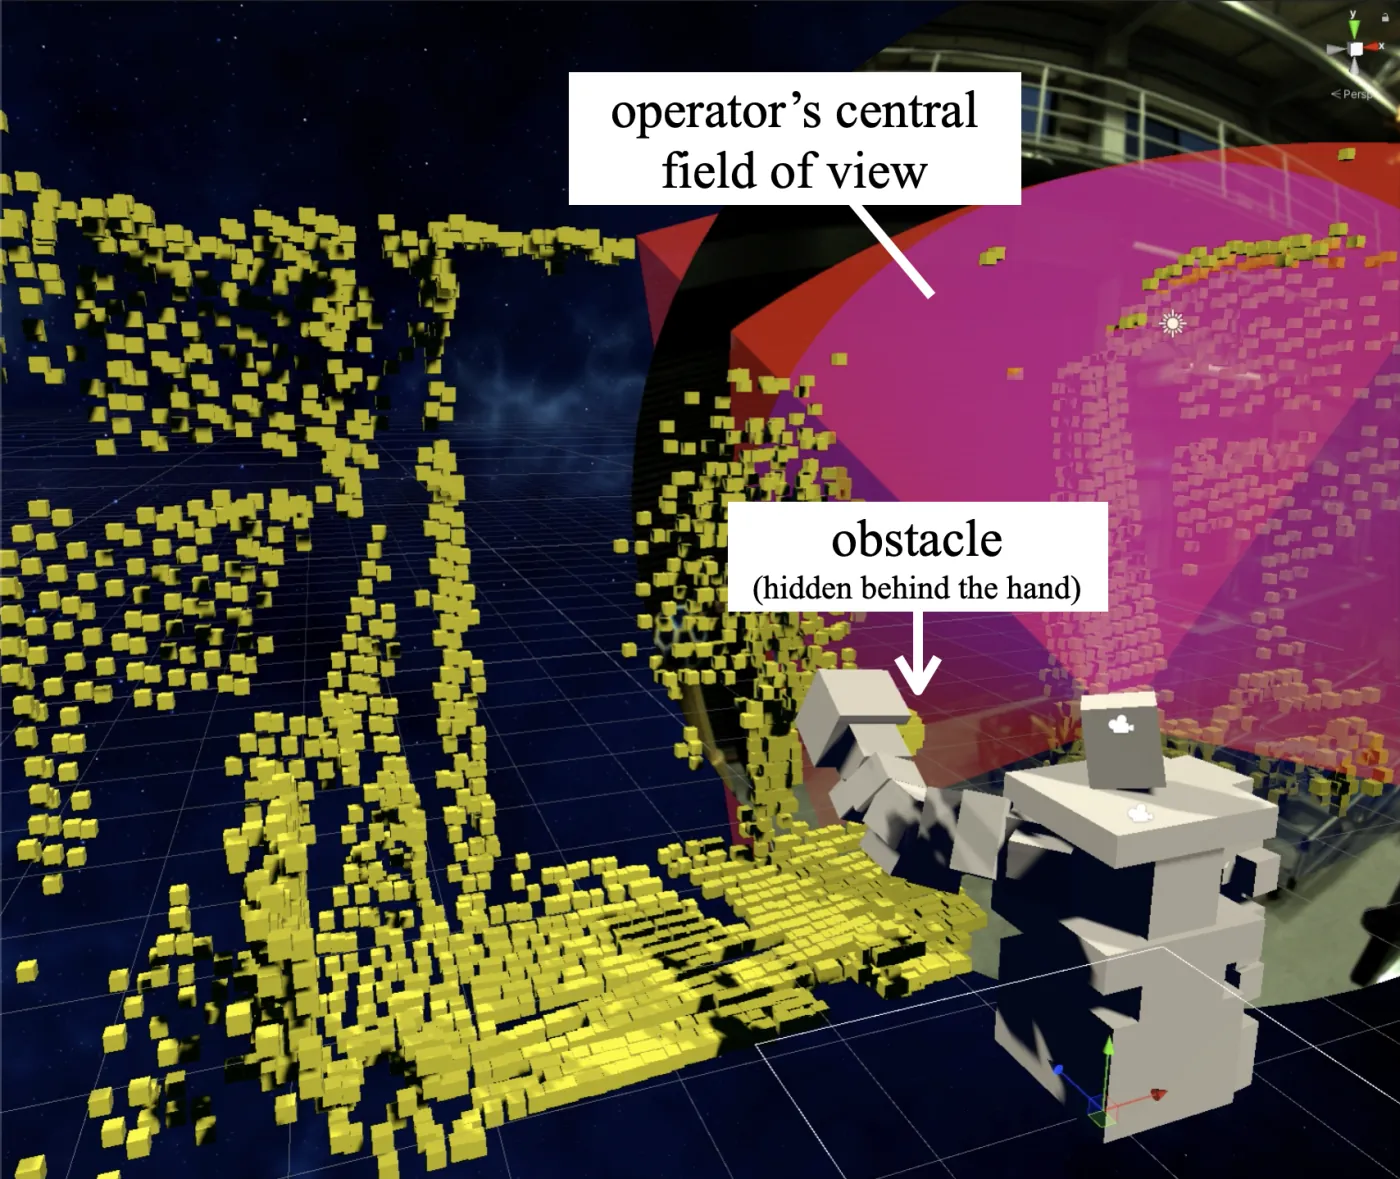
そこで、操作者の中心視野を境界として使う。視野の内側にある対象は、操作者が把握している「操作可能な対象」とする。外側にある対象は、見落としている可能性のある「保護対象」とする。人は視線の位置にかかわらず、常に保護対象とする。
これは視線でロボットへ命令を送る仕組みではない。操作者の認知状態を、ロボットが動いてよい条件へ変換する仕組みである。
インタラクションの設計
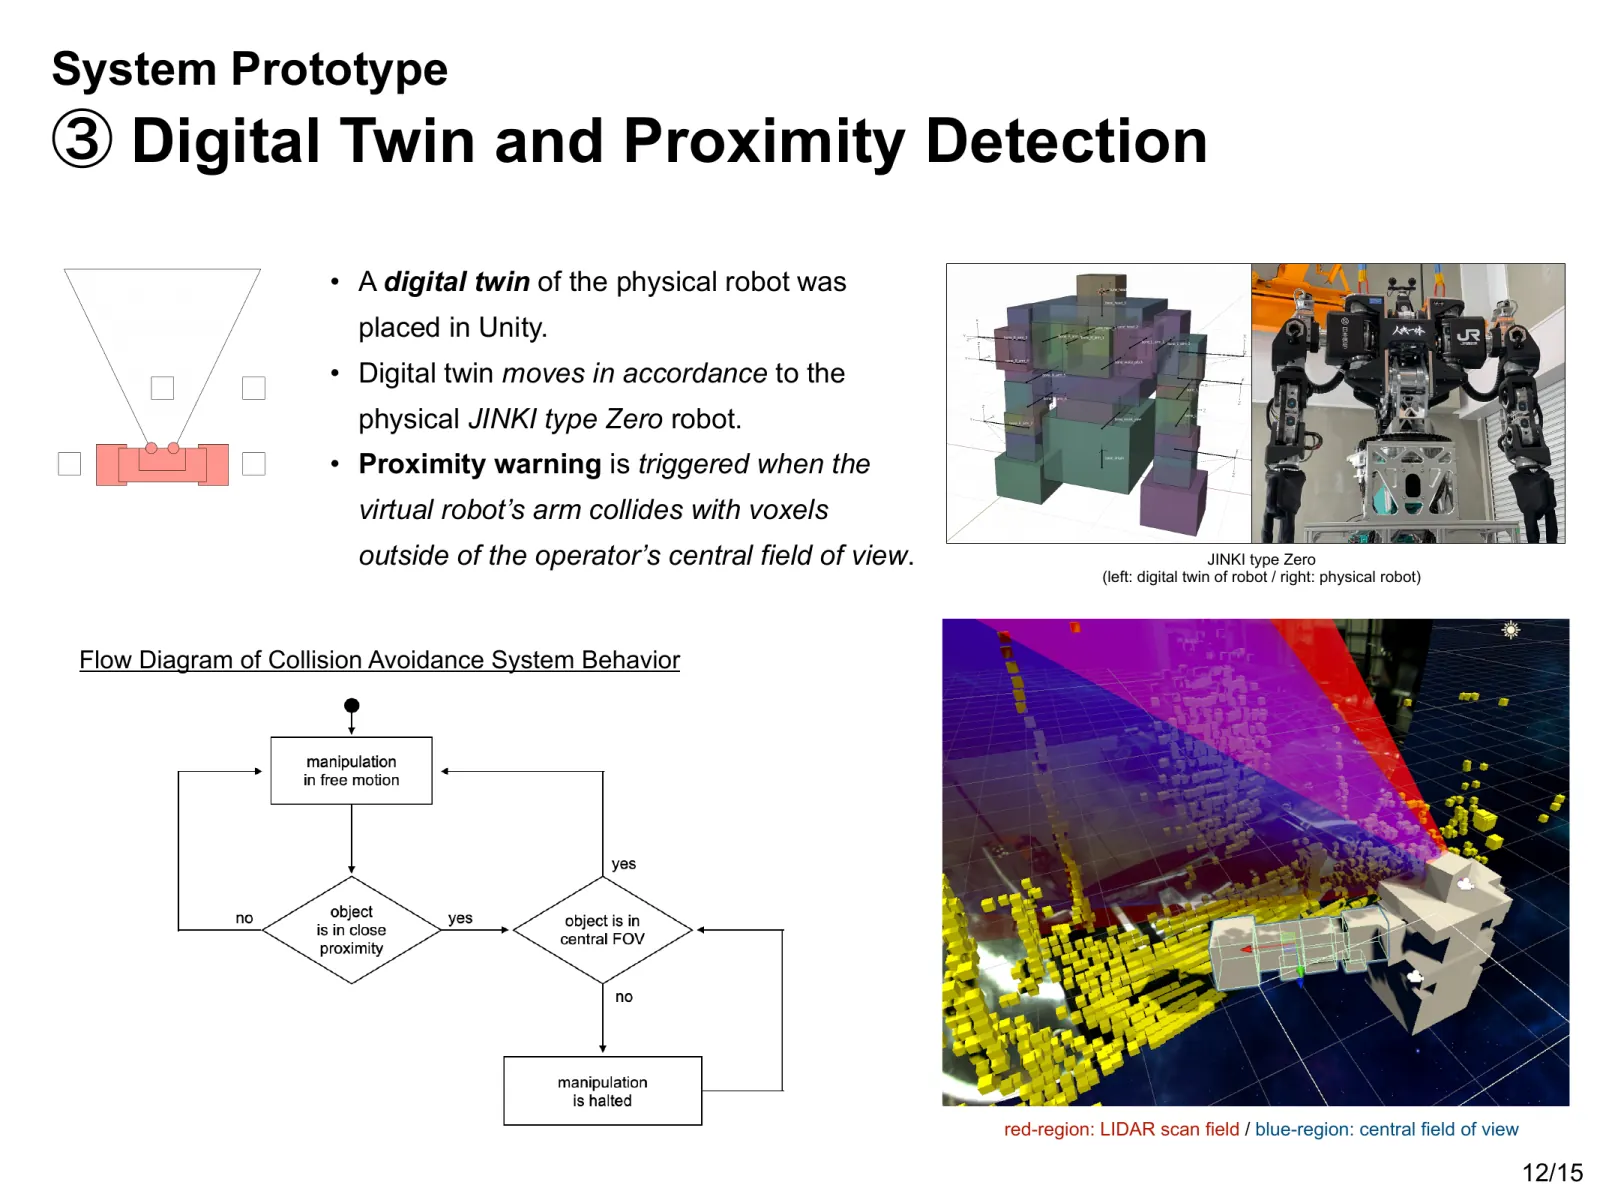
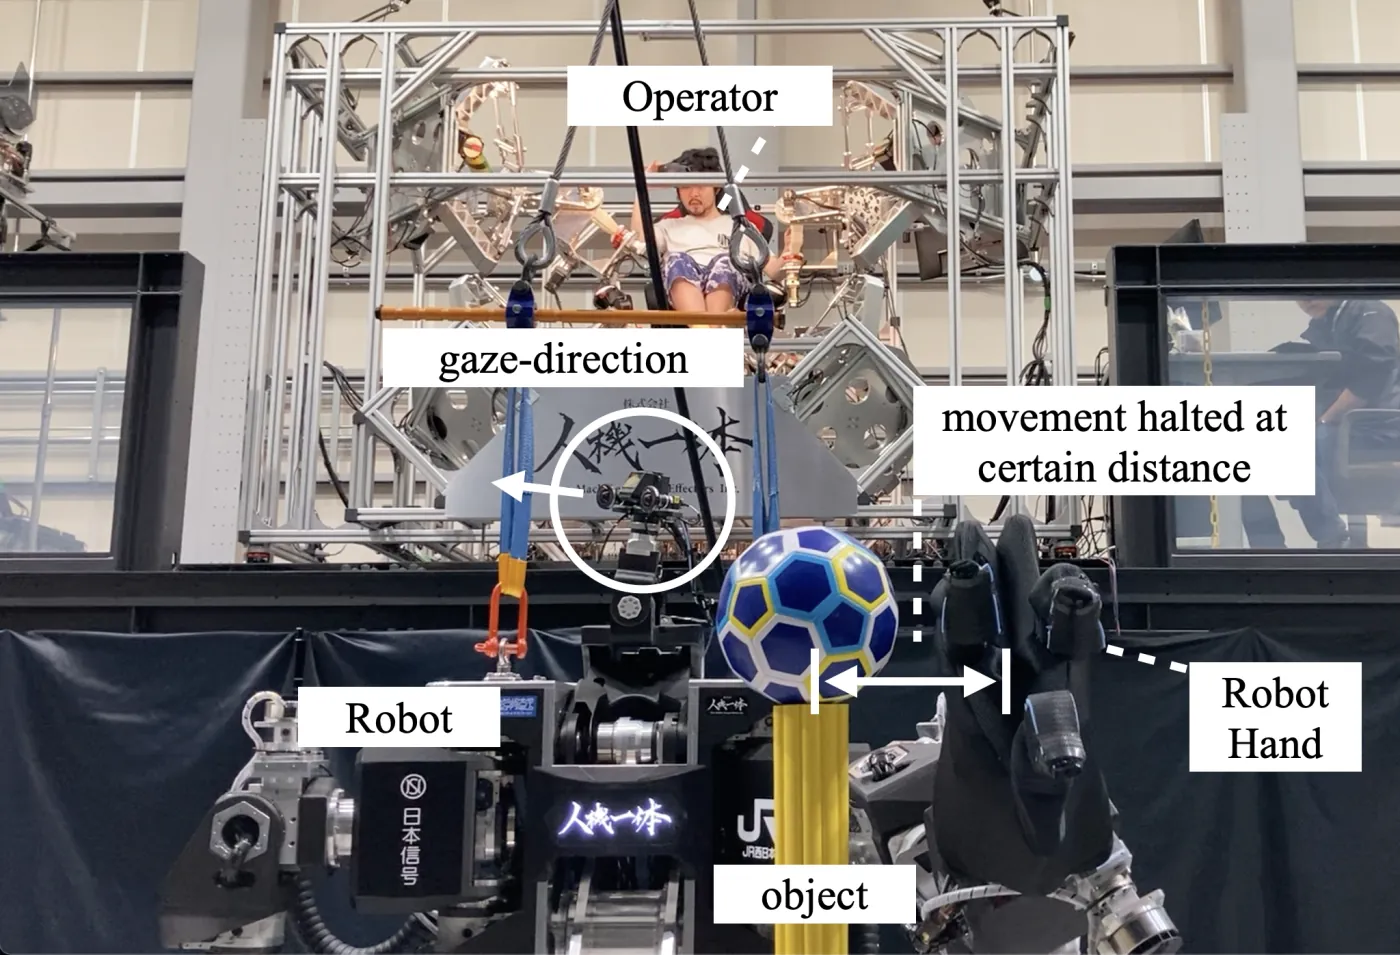
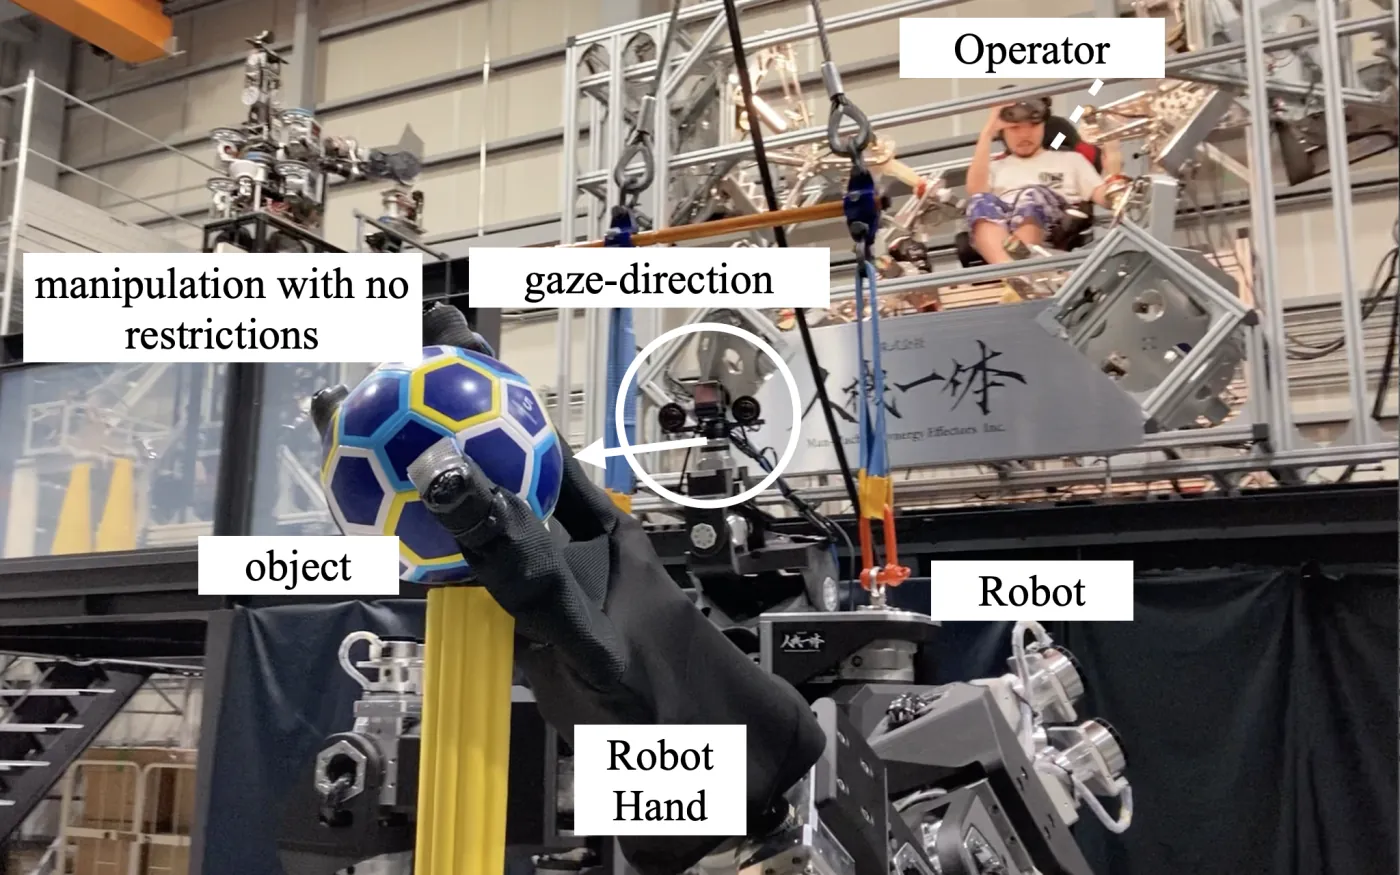
システムは、視線の位置を単純なオン・オフのスイッチにはしない。見ていない対象へ近づくと、アームは距離に応じて徐々に減速し、接触する前に止まる。停止後に操作者が対象へ視線を向けると、制限も徐々に解除される。突然止まる、突然動き出すという挙動を避け、操作者が変化を予測できるようにした。
一方、すでに触れている対象から一時的に目を離しても、進行中の作業は止めない。視線を外しただけで把持や操作が中断されると、かえって不安定になるためである。人への接近だけは別扱いとし、操作者が見ていてもいなくても制限する。
狙ったのは、安全のために作業を一律に遅くすることではない。操作者が把握している範囲ではロボットの能力を保ち、注意が届いていない範囲だけを保護することで、安全と作業性を両立させることである。
想定した利用場面
対象にしたのは、建設現場や災害現場のように、人の近くで大きな力を扱う場面である。こうした場所では、周囲を完全に柵で分けることも、あらゆる対象を事前に登録することも難しい。配置が変わるたびに安全設定をやり直す仕組みでは、緊急性や汎用性が失われる。
視線に基づく区別は、固定された環境モデルの代わりに、その瞬間の人の状況認識を利用する。現場準備の負担を減らしながら、見落とした対象への接近を抑える可能性がある。ただし、この研究で確認したのはシステムが定義どおりに動くことまでであり、事故低減の効果は実地評価していない。
プロトタイプと予備評価
実装
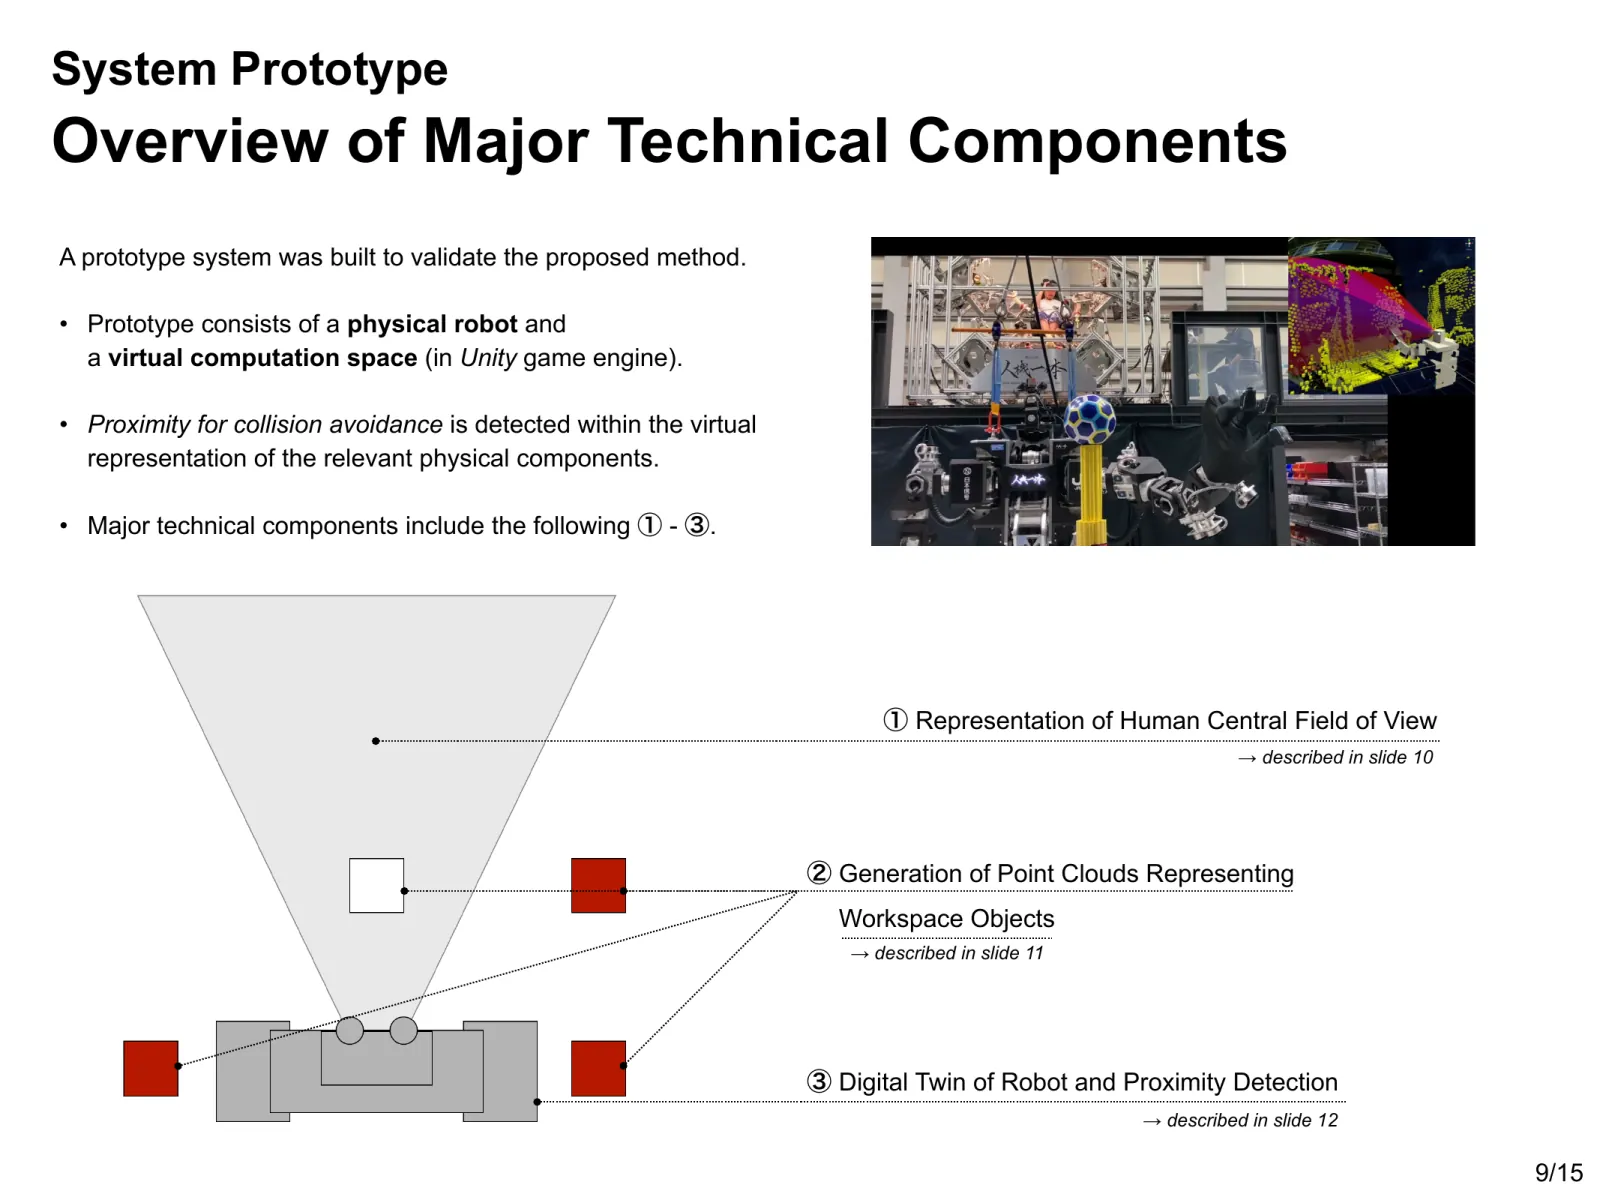
システムは、人の上半身に似た形を持つ、身長1.9m、重量600kg、30自由度のロボットに実装した。操作者はVRヘッドセットを装着し、ロボットの視界と頭の向きを自分の動きに同期させて操作する。
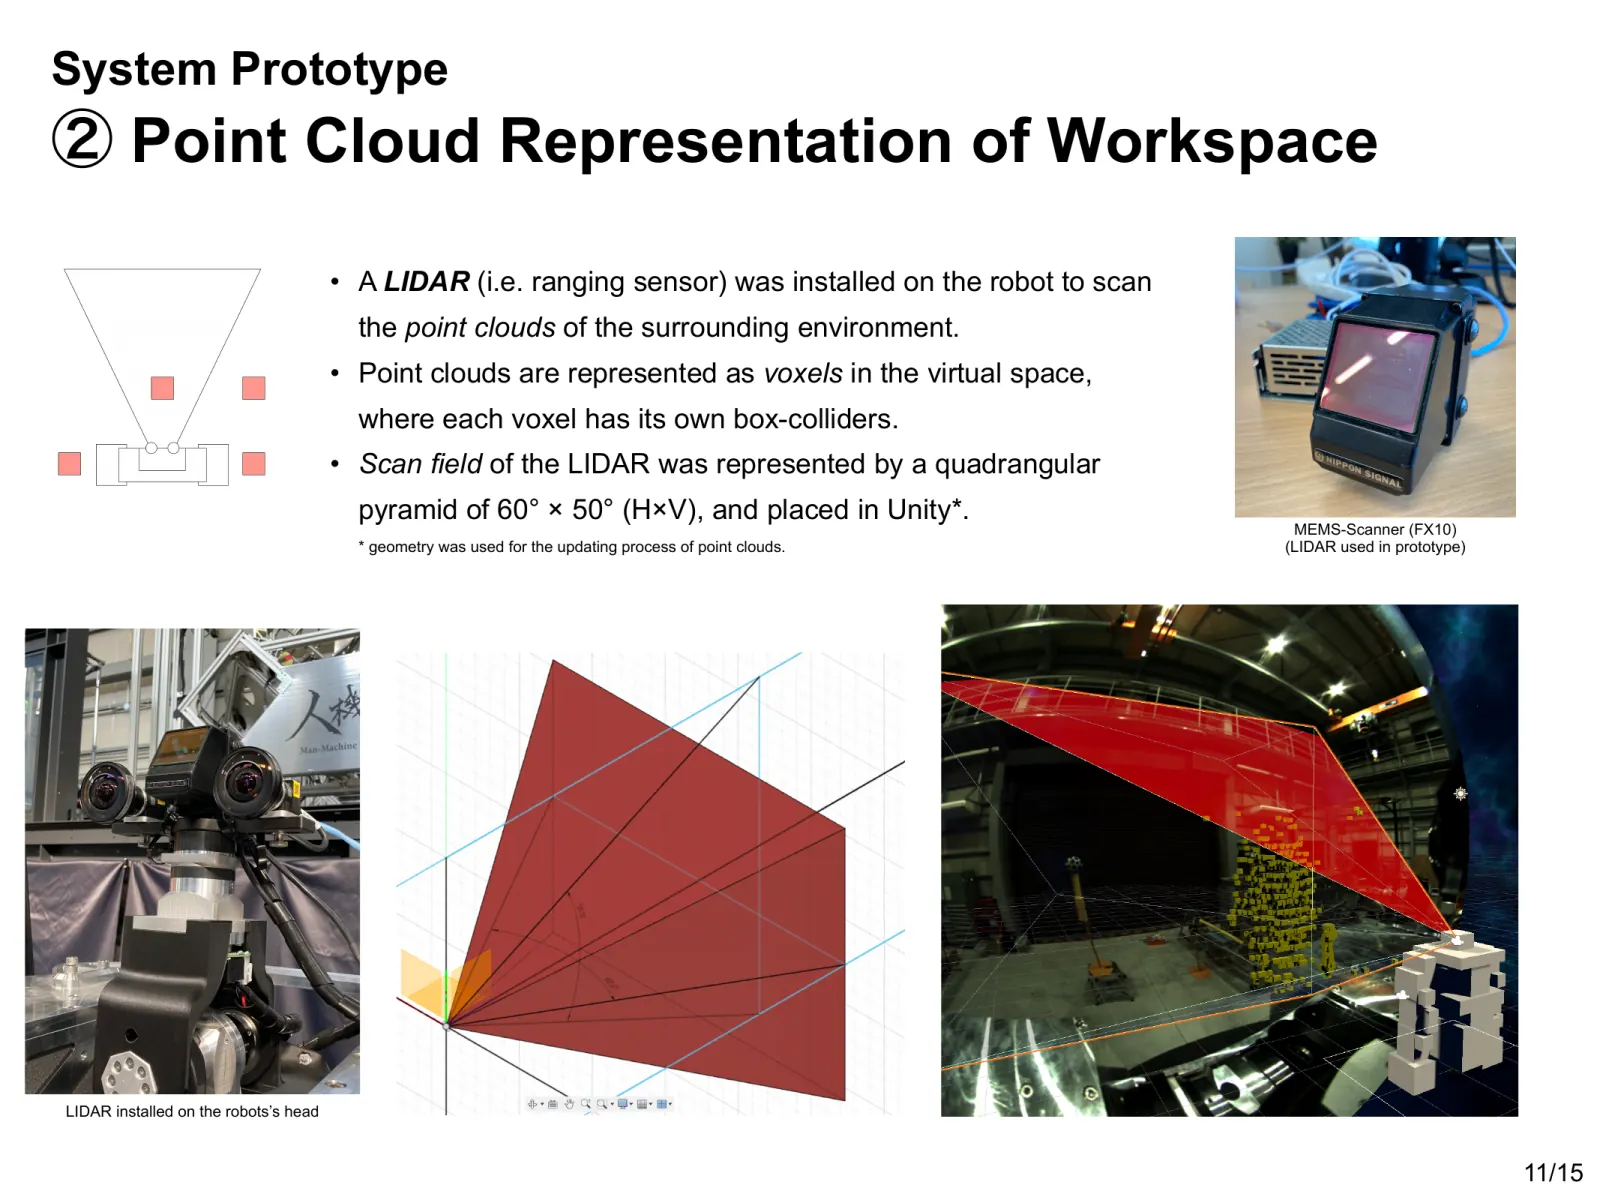
ロボット上のLIDARで作業空間を点群として取得し、仮想空間では衝突判定を持つボクセルとして表現した。その空間を実機と同期するデジタルツインが動く。操作者の中心視野は60°×55°の錐体として表し、ヘッドセットの正面方向で向きを近似した。アームが視野外のボクセルへ近づくと警告を実機へ送り、減速・停止させる。
予備評価
操作者が対象から視線を外した状態でアームを近づけ、停止後に対象へ視線を戻して制限を解除し、最後にボールを掴む一連の操作を試した。5回の試行のうち4回は熟練した操作者、1回は搭乗2回目の操作者が担当した。すべての試行で、視線外では停止し、視線を向けると操作を継続できた。これは有効性を測るユーザー実験ではなく、設計した振る舞いが実機上で成立するかを確認する予備評価である。
限界と次の検証
プロトタイプには人の検出を実装していない。人は視線にかかわらず常に保護するという規則を置いたが、実環境では人を確実に識別する機構が必要になる。また、視線そのものではなく、ヘッドセットの正面方向を代理値として用いたため、目だけを動かした場合は捉えられない。
据え置きカメラや視線計測付きスマートグラスを使えば、装着機器や推定精度の条件は変わる。移動ロボットへ展開する場合は、ロボット自身の位置変化に追従できる点群処理も必要になる。
評価は5回のデモ試行による定性的な確認にとどまる。安全性、作業速度、操作者の負担を判断するには、実際の作業条件で、従来方式との定量比較が必要である。
この研究から得た視点
この研究では、人の視線を入力装置として使うのではなく、機械の行動を許可する条件として扱った。人がいま何を把握しているかによって、同じ対象に対するロボットの振る舞いが変わる。デザインしたのは個別の動作ではなく、人の認知状態と機械の権限の関係である。
この考え方は、現在の私のデザイン哲学にもつながっている。人の状態を理解し、それをシステムが守るべき制約へ変換し、その内側で機械やAIが能力を発揮する。修士研究は、その出発点になった。
謝辞
本研究は、ミラノ工科大学 Design & Engineering の修士課程の一部として、株式会社人機一体でのインターンシップ期間中に行われた。この機会を実現してくださった両組織に深く感謝する。
堀内 貴文、金岡 克弥「Gaze-based Unintended Contact Prevention for Human-Operated Robots」第39回日本ロボット学会学術講演会、2021年、2J2-07。大会プログラム