피아노 액션의 운동 해석
2020년 1월
개요
그랜드 피아노의 액션은 건반을 누르는 움직임을 해머로 전달하는 지레 장치다. 해머는 위로 움직여 현을 치고 진동시킨다. 이 프로젝트에서는 피아노 액션을 SolidWorks*에서 3D 모델로 재구성하고, 건반에 가한 입력이 해머의 속도와 현의 반력으로 어떻게 변환되는지 운동 해석으로 살펴보았다.
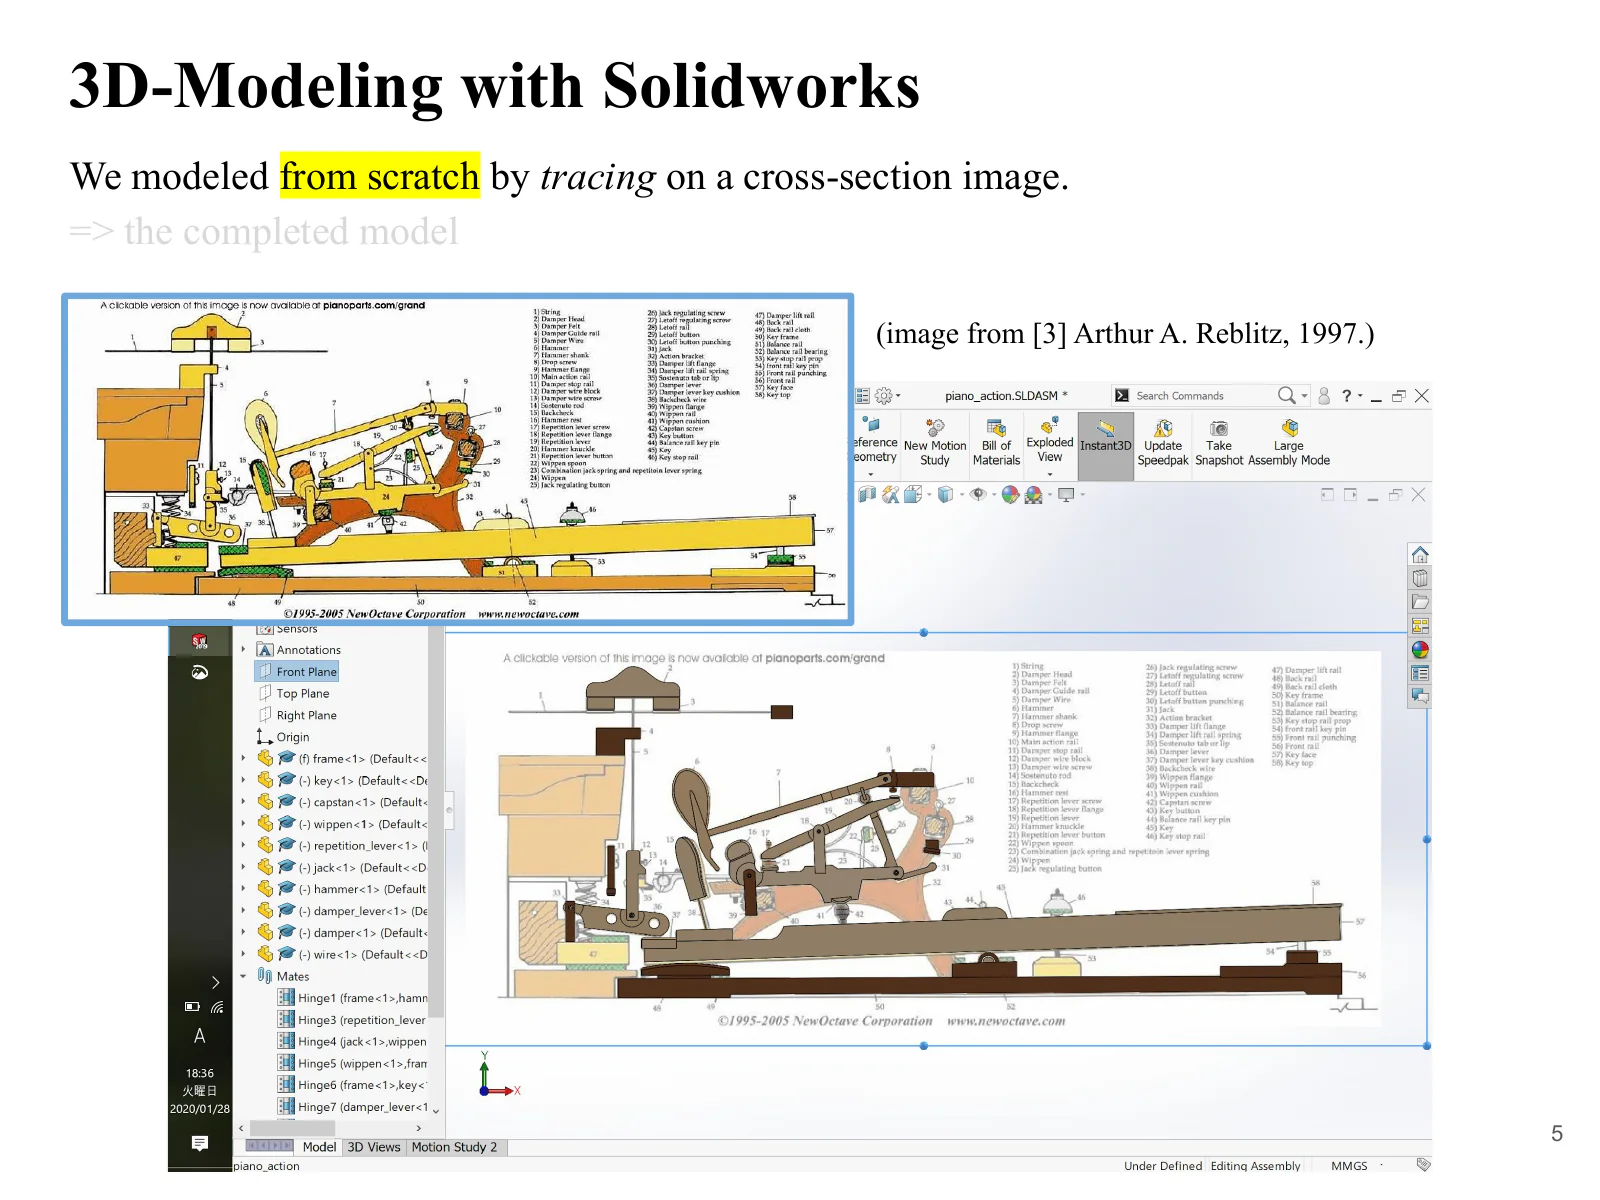
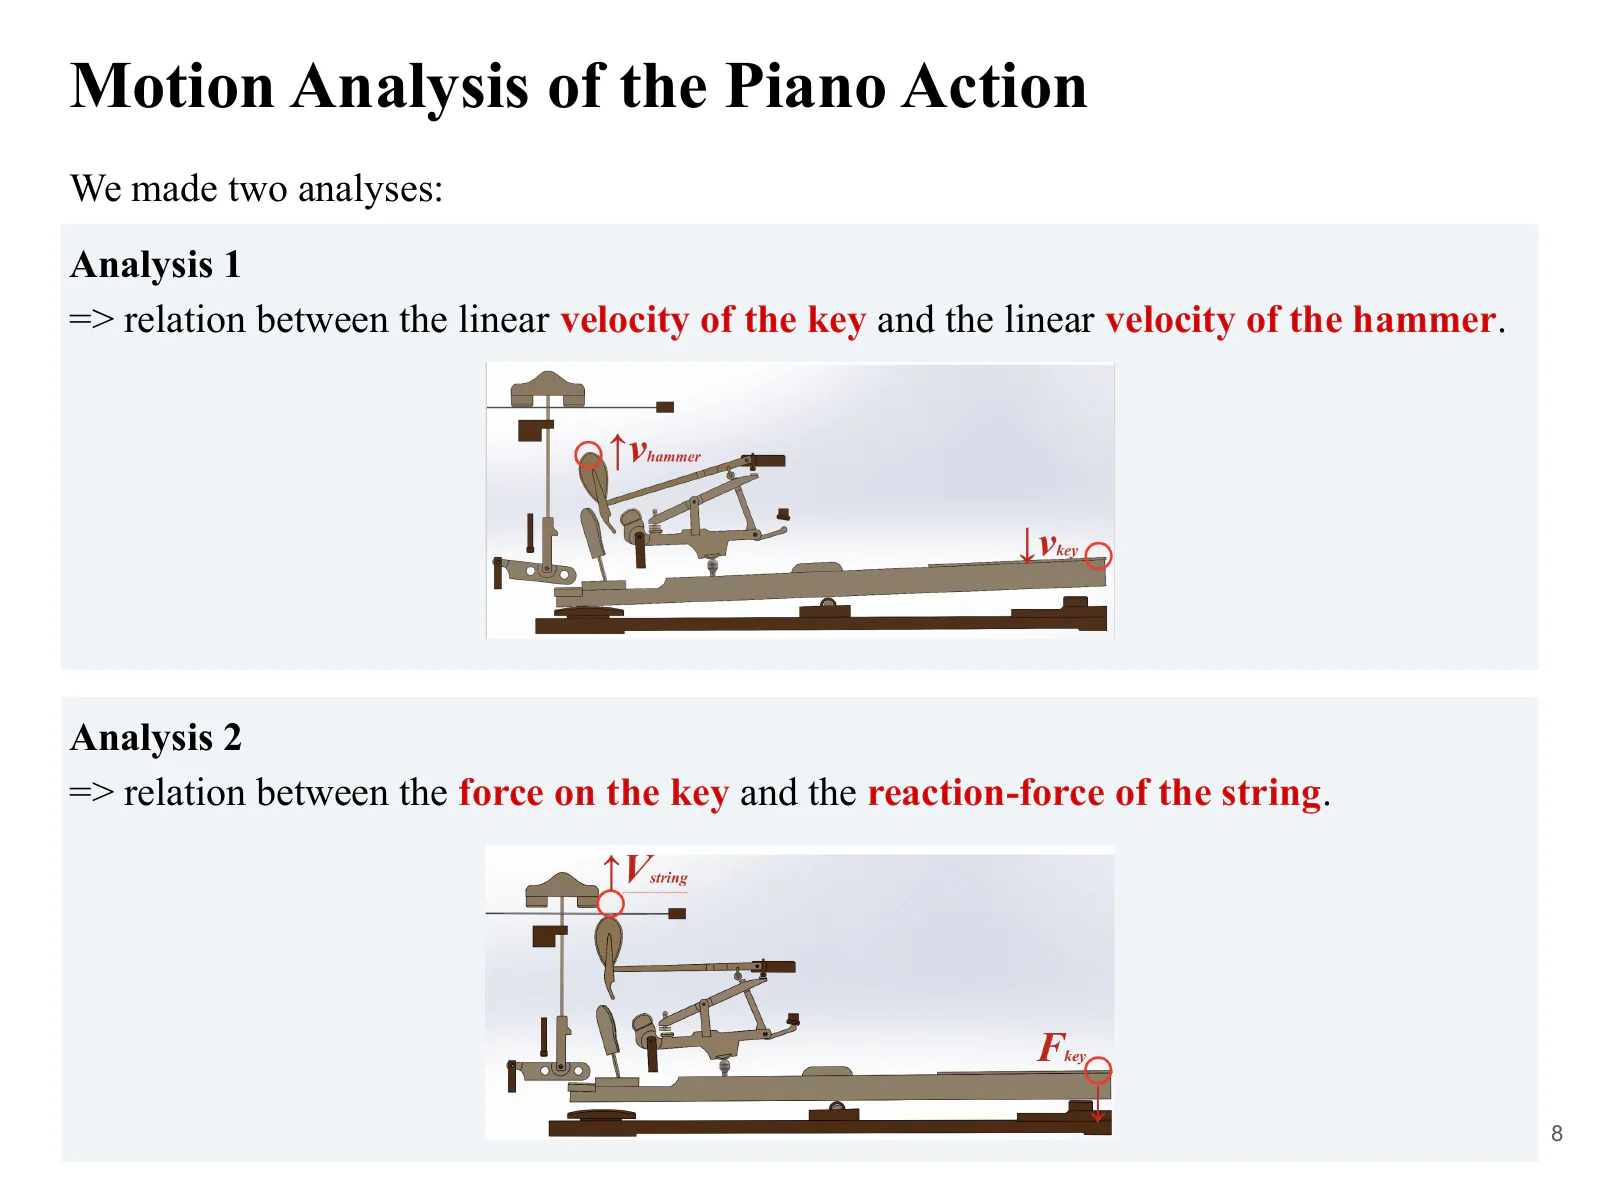
해석에 앞서 참고 이미지를 바탕으로 피아노 건반 기구를 처음부터 3D 모델링하고, 그 모델로 두 가지 운동 해석을 수행했다. 하나는 눌리는 건반과 튀어 오르는 해머의 속도 관계이고, 다른 하나는 건반에 가하는 힘과 현에 걸리는 힘의 관계다. 3D 모델에서 얻은 시뮬레이션 값을 치수와 회전축 위치로부터 구한 이론값과 대조하여, 모델 안에서 운동과 힘이 어떻게 전달되는지를 확인했다.
* SolidWorks: 3D CAD 시스템. 설계 단계에서 부품의 강도를 살피는 구조 해석과 움직임을 확인하는 모션 해석을 수행할 수 있다.
해석을 위한 피아노 액션 모델 구축
건반을 누르면 해머가 현을 치는 원리
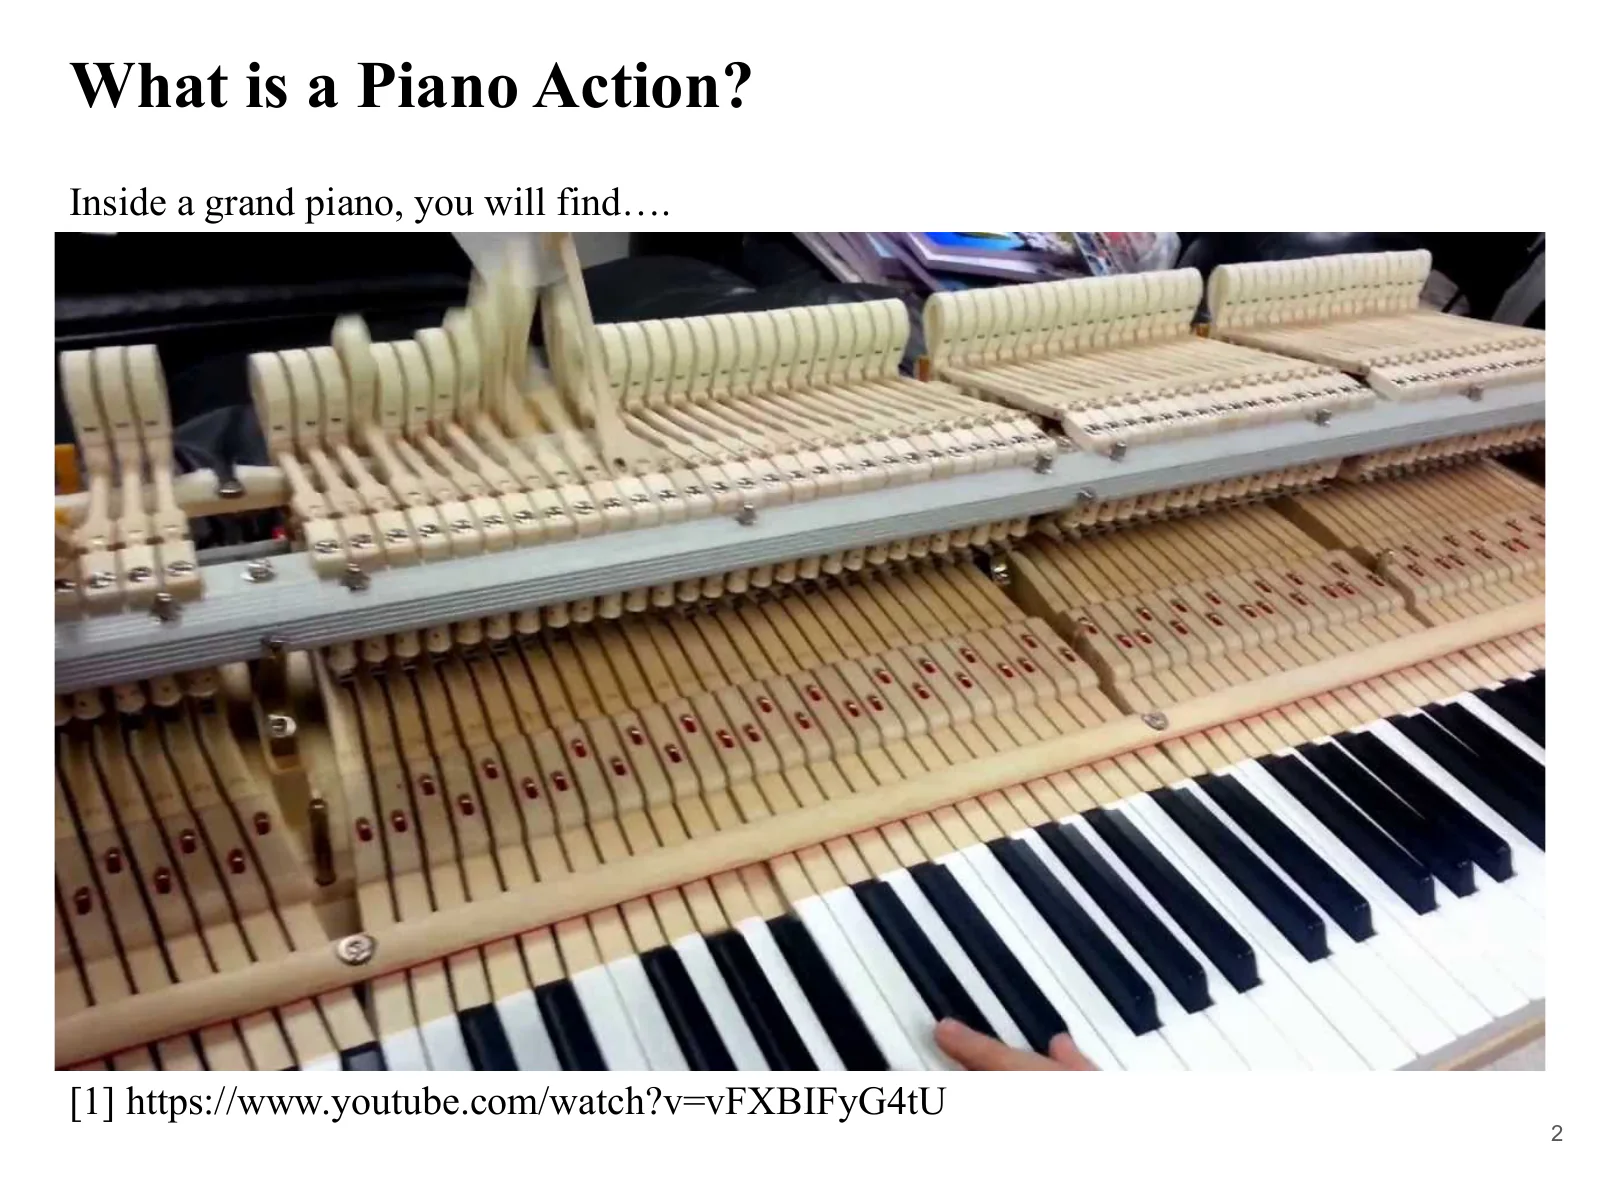
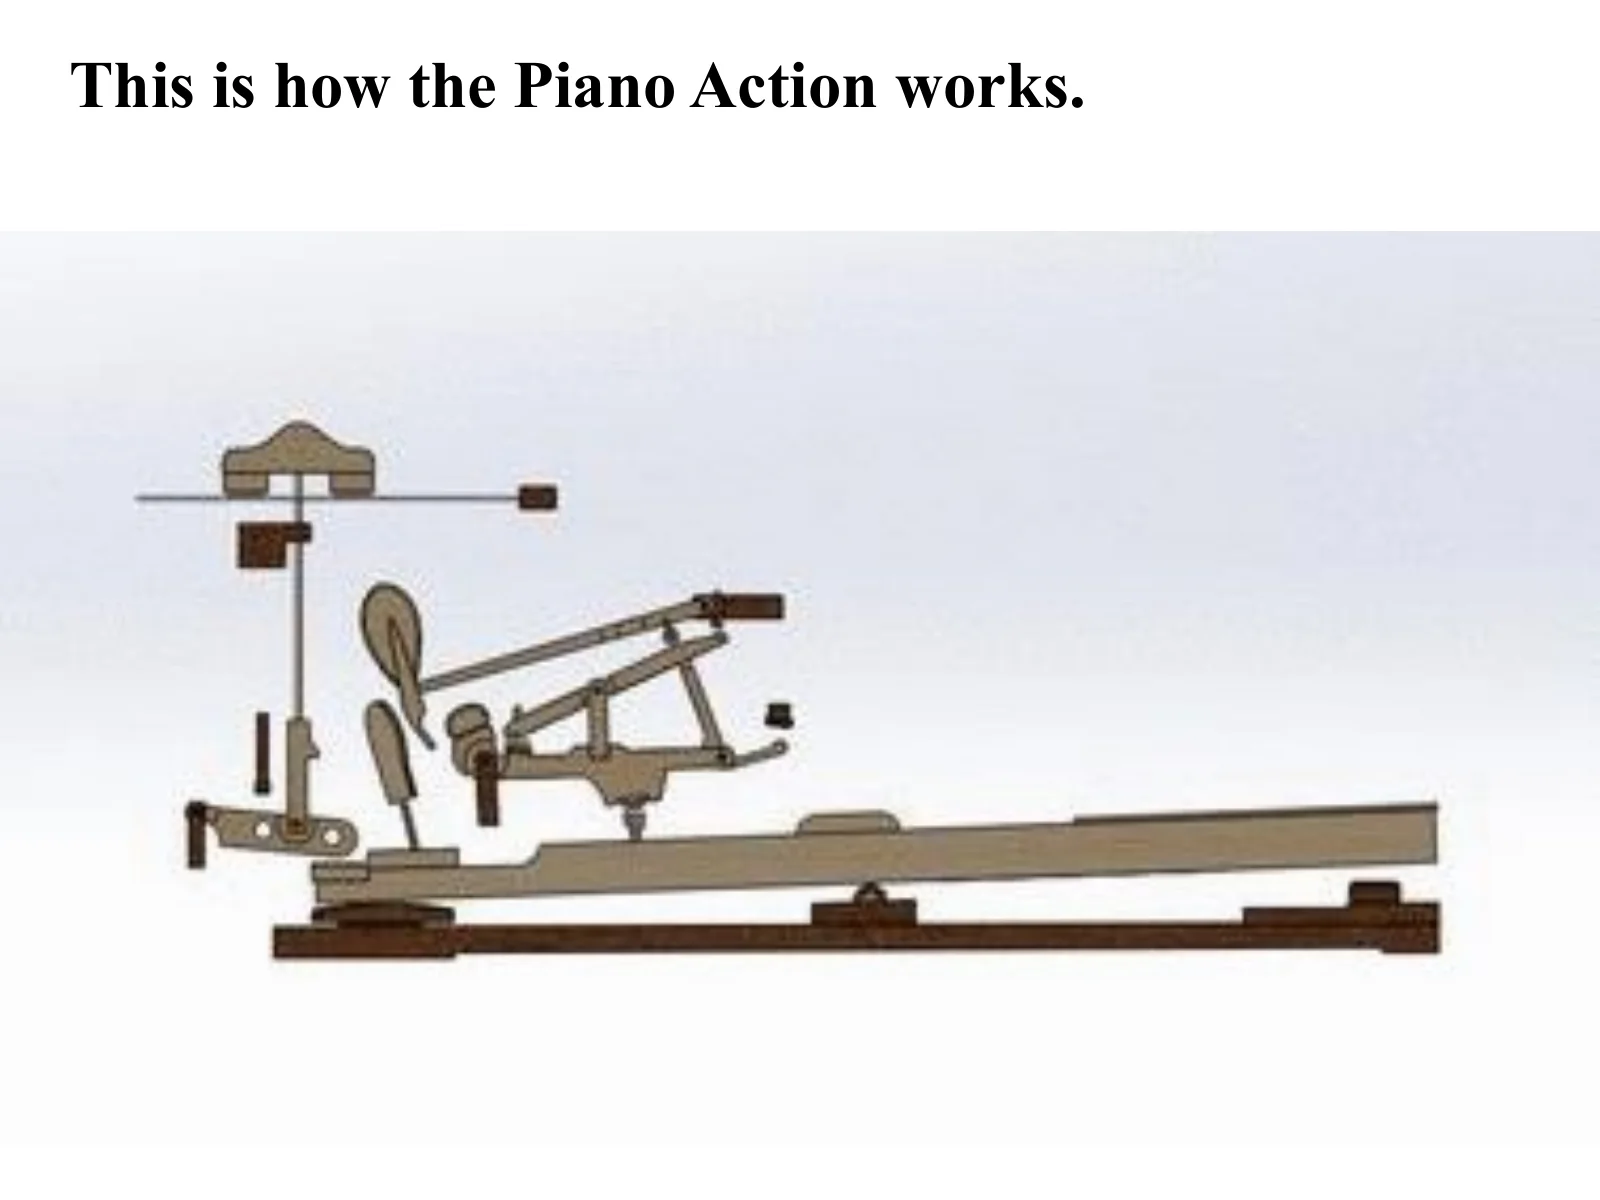
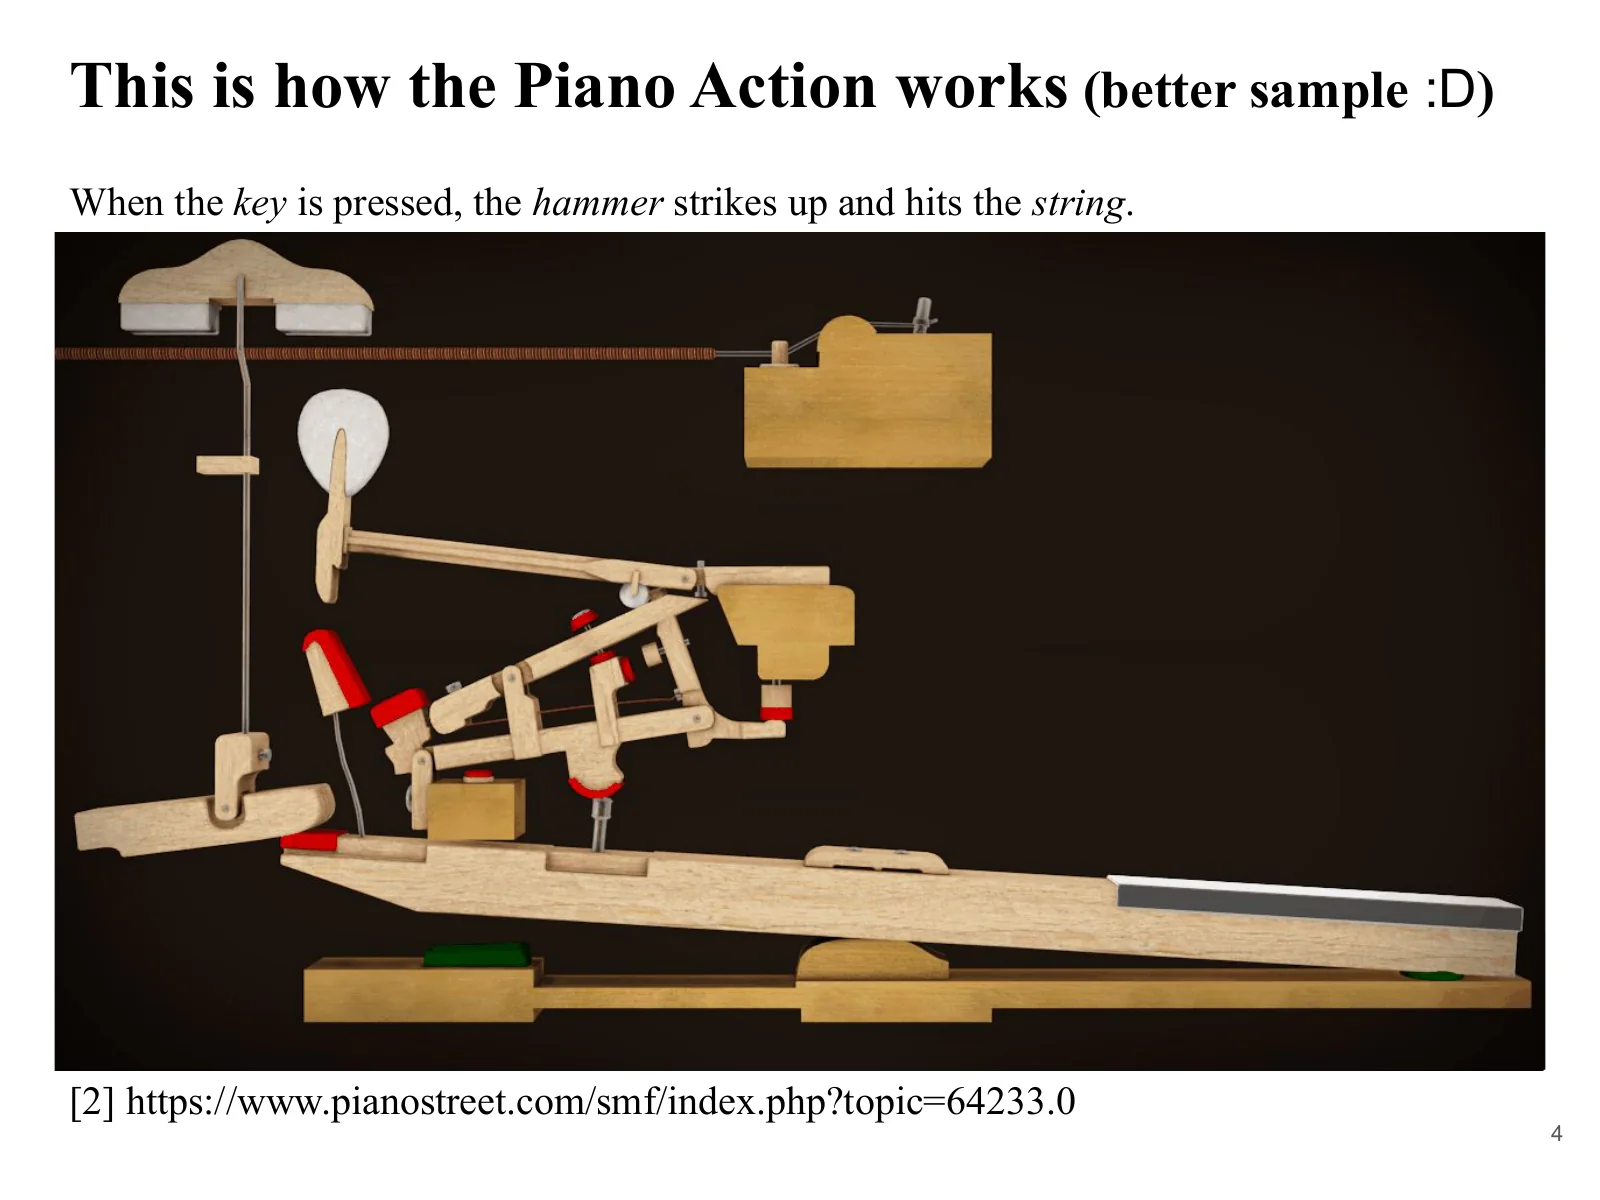
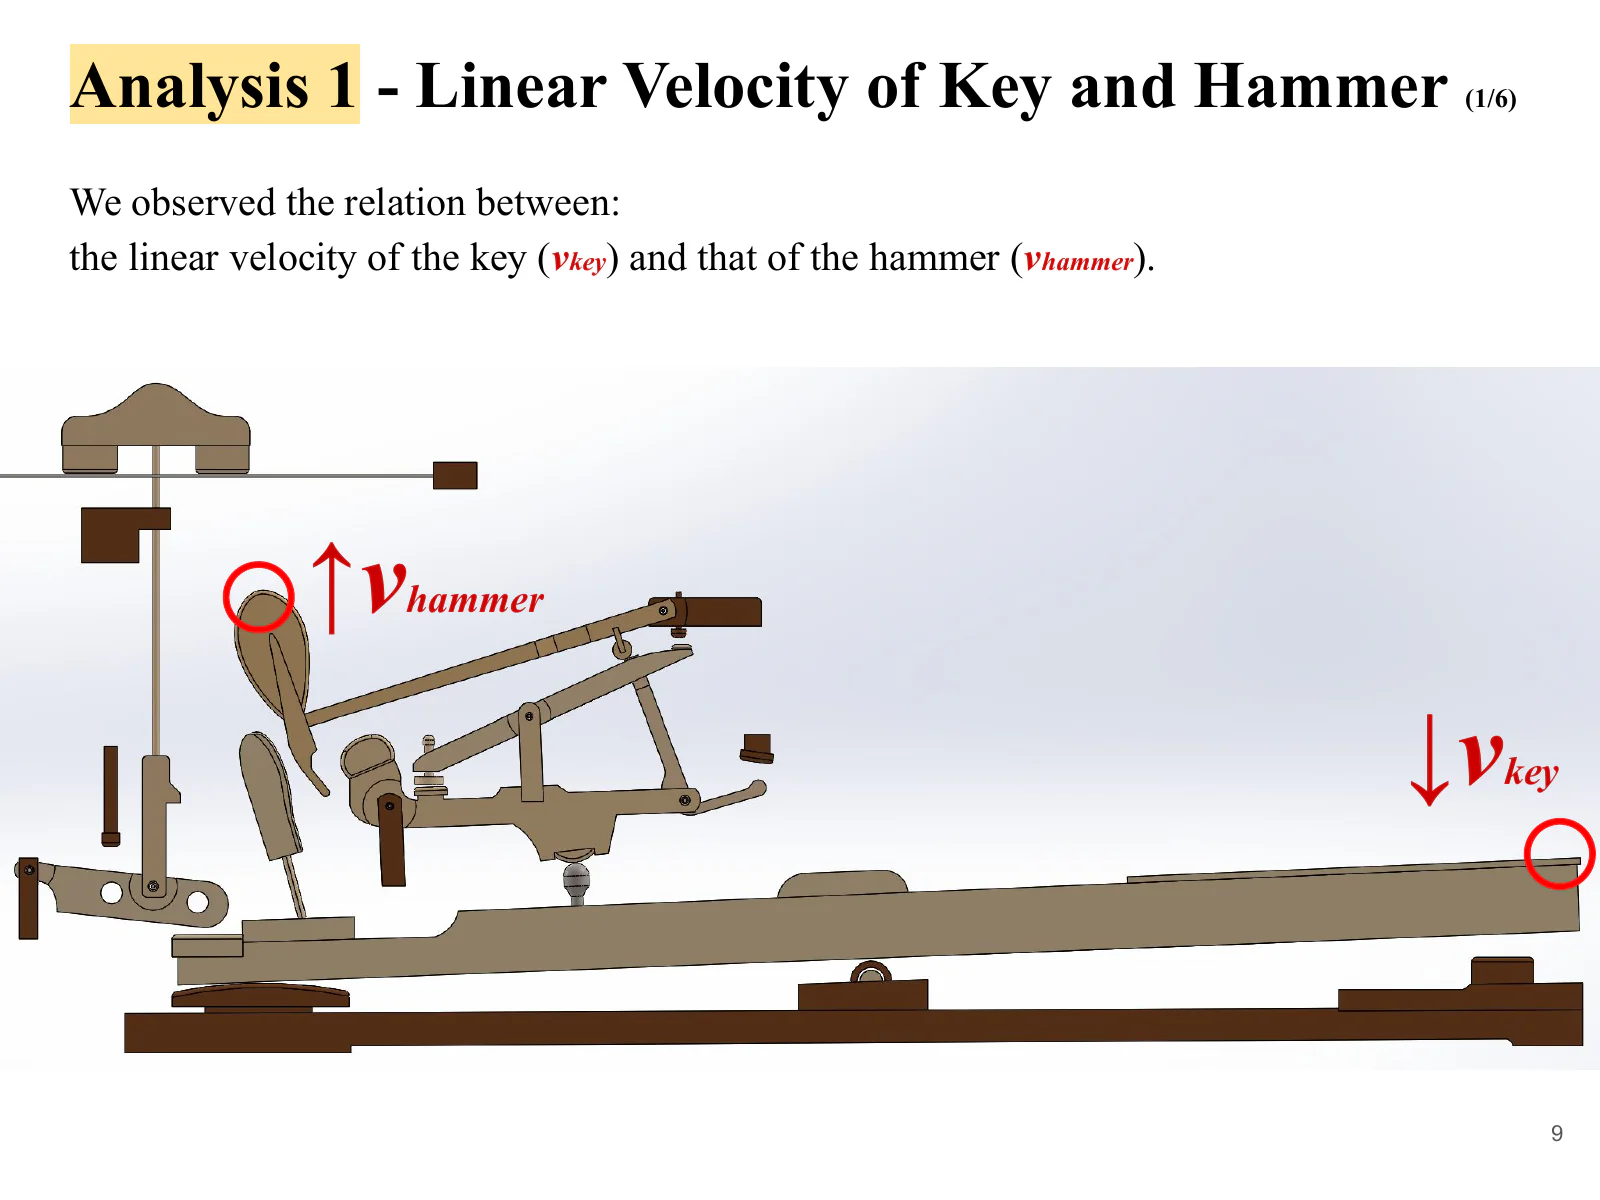
피아노 액션은 건반의 아래 방향 움직임을 해머의 위 방향 운동으로 바꾸는 기구다. 건반을 누르면 캡스턴, 위펜, 잭, 리피티션 레버 등이 함께 움직이고, 해머가 들려 올라가 현을 친다. 연주자에게 보이는 동작은 한 번의 타건이지만, 그 안에서는 여러 부품이 서로 다른 회전축을 중심으로 회전하며, 맞닿은 채 움직임을 넘겨받는다.
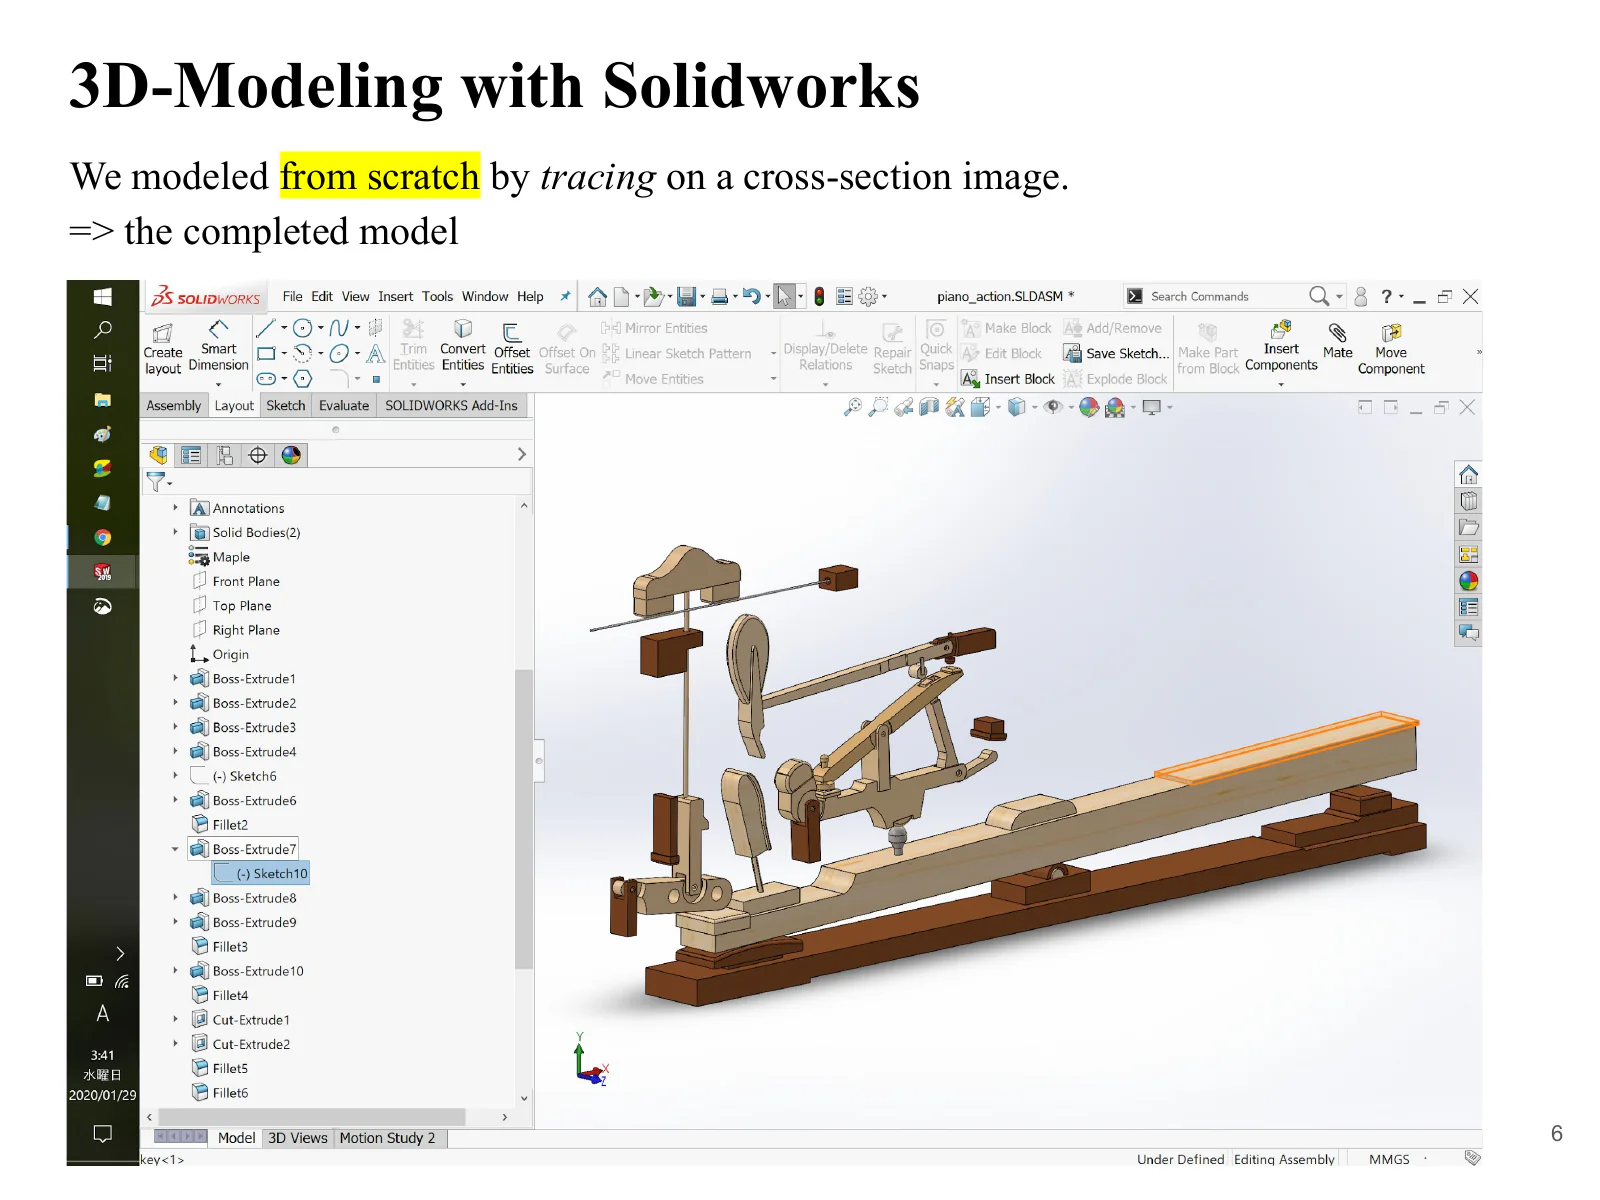
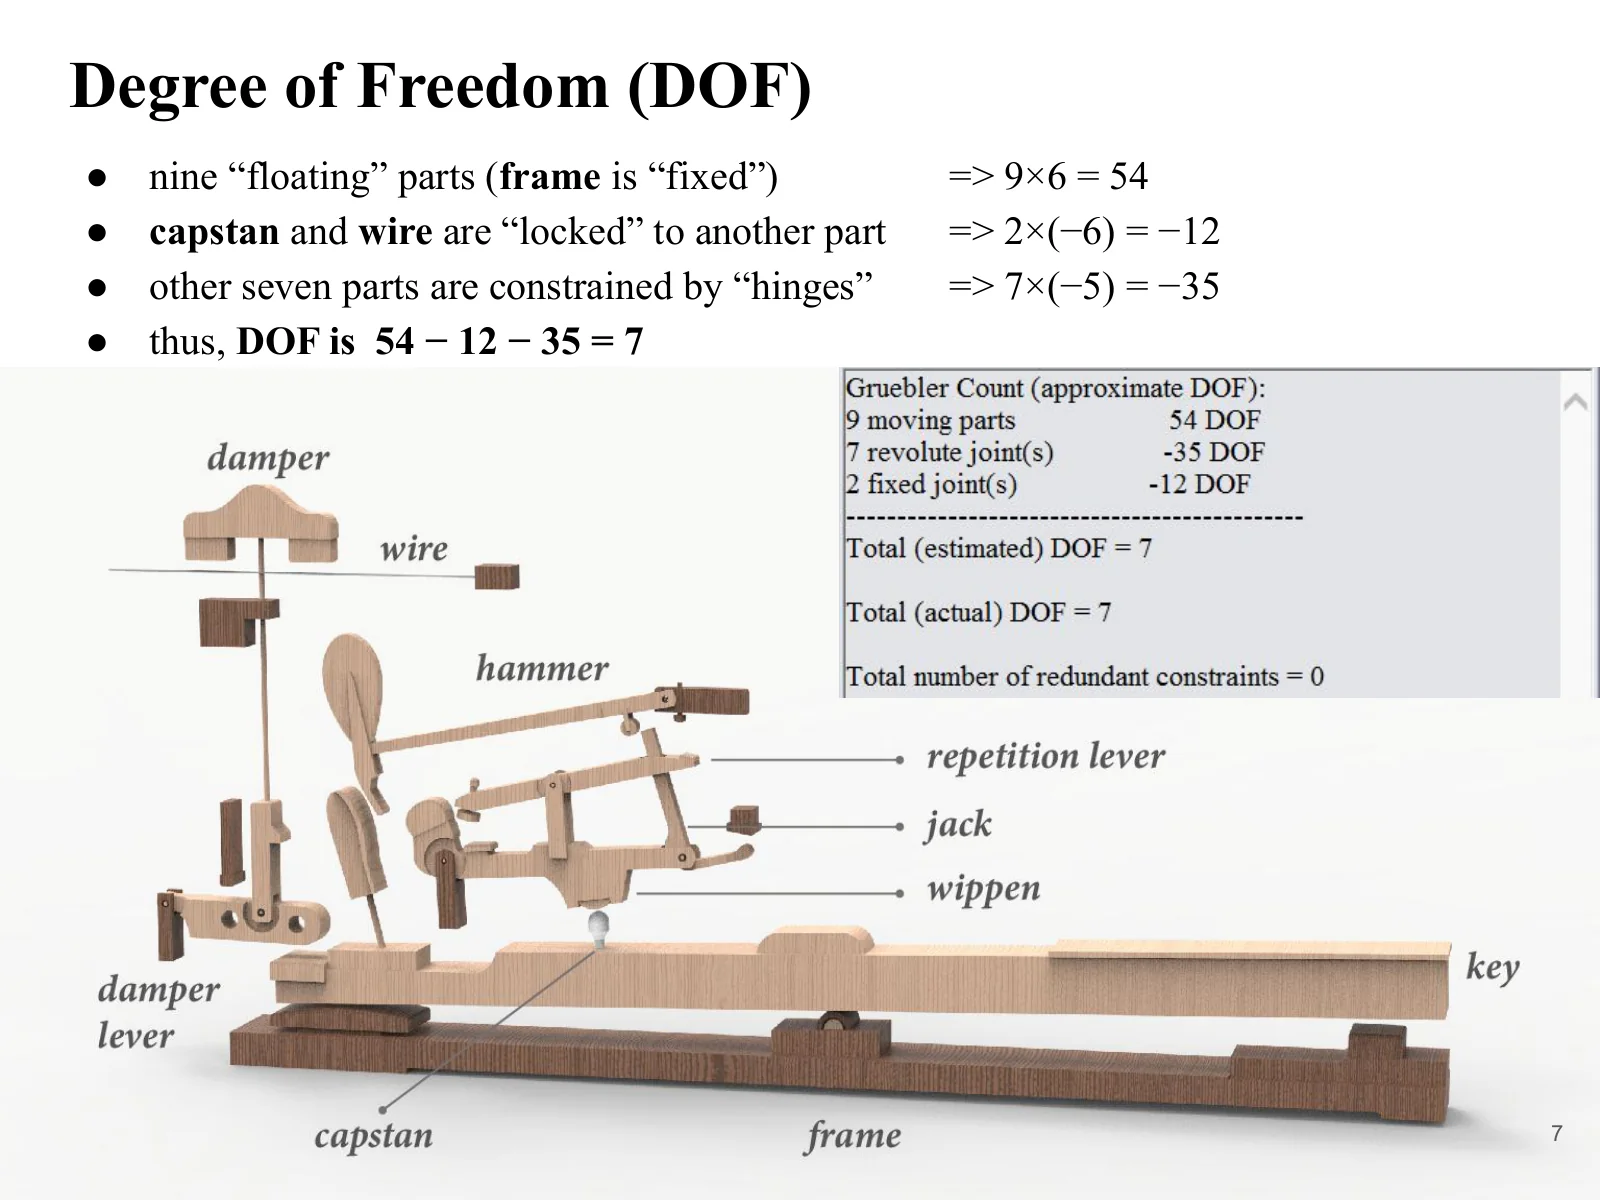
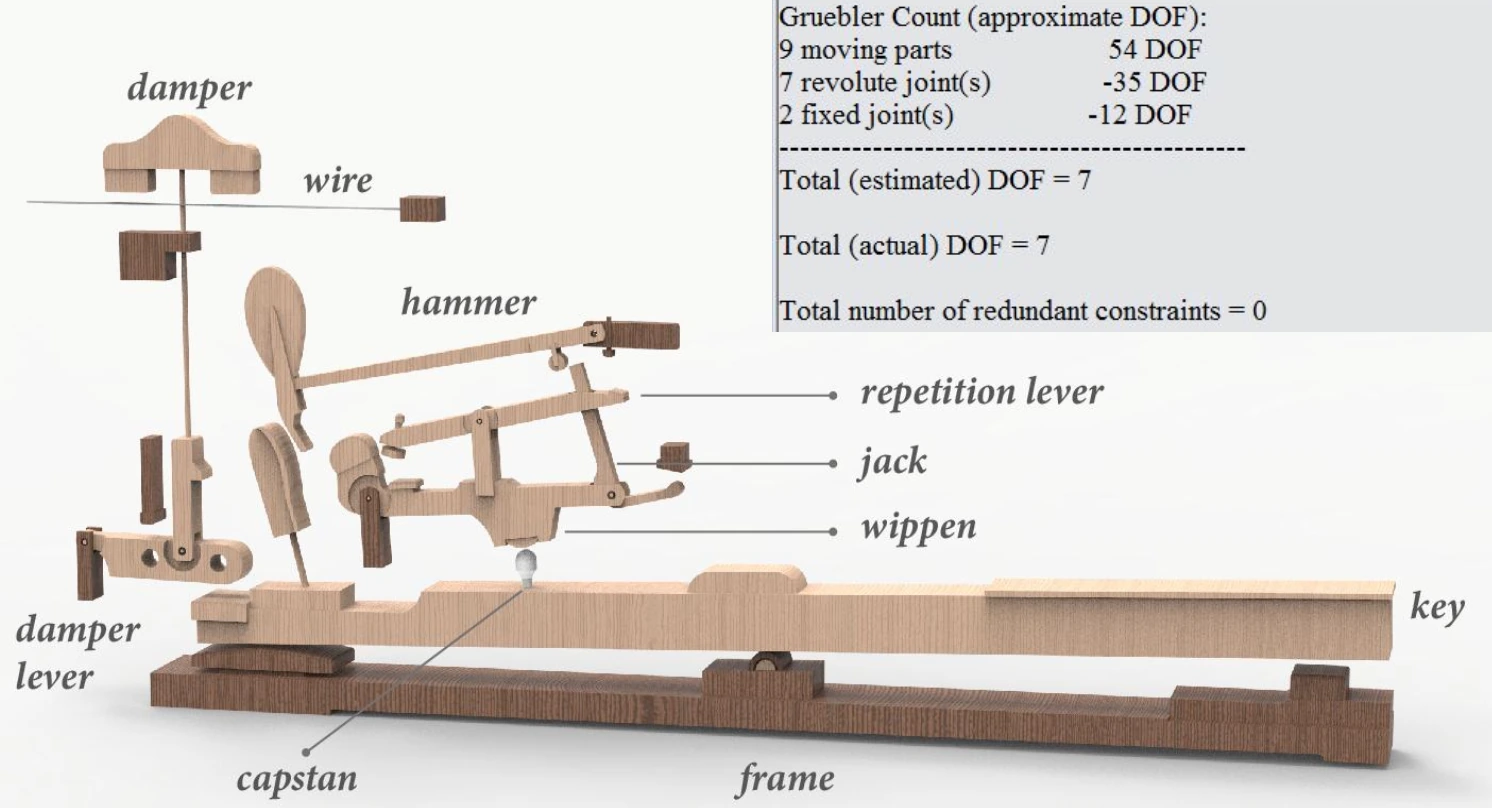
3D 모델에는 건반, 해머, 잭, 위펜, 리피티션 레버, 캡스턴, 댐퍼, 댐퍼 레버, 와이어와 이들을 받치는 프레임을 포함했다. 운동을 모델링하기 위해 각 부품의 회전축과 다른 부품과 맞닿는 지점을 정의했다.
단면도를 바탕으로 3D 모델 만들기
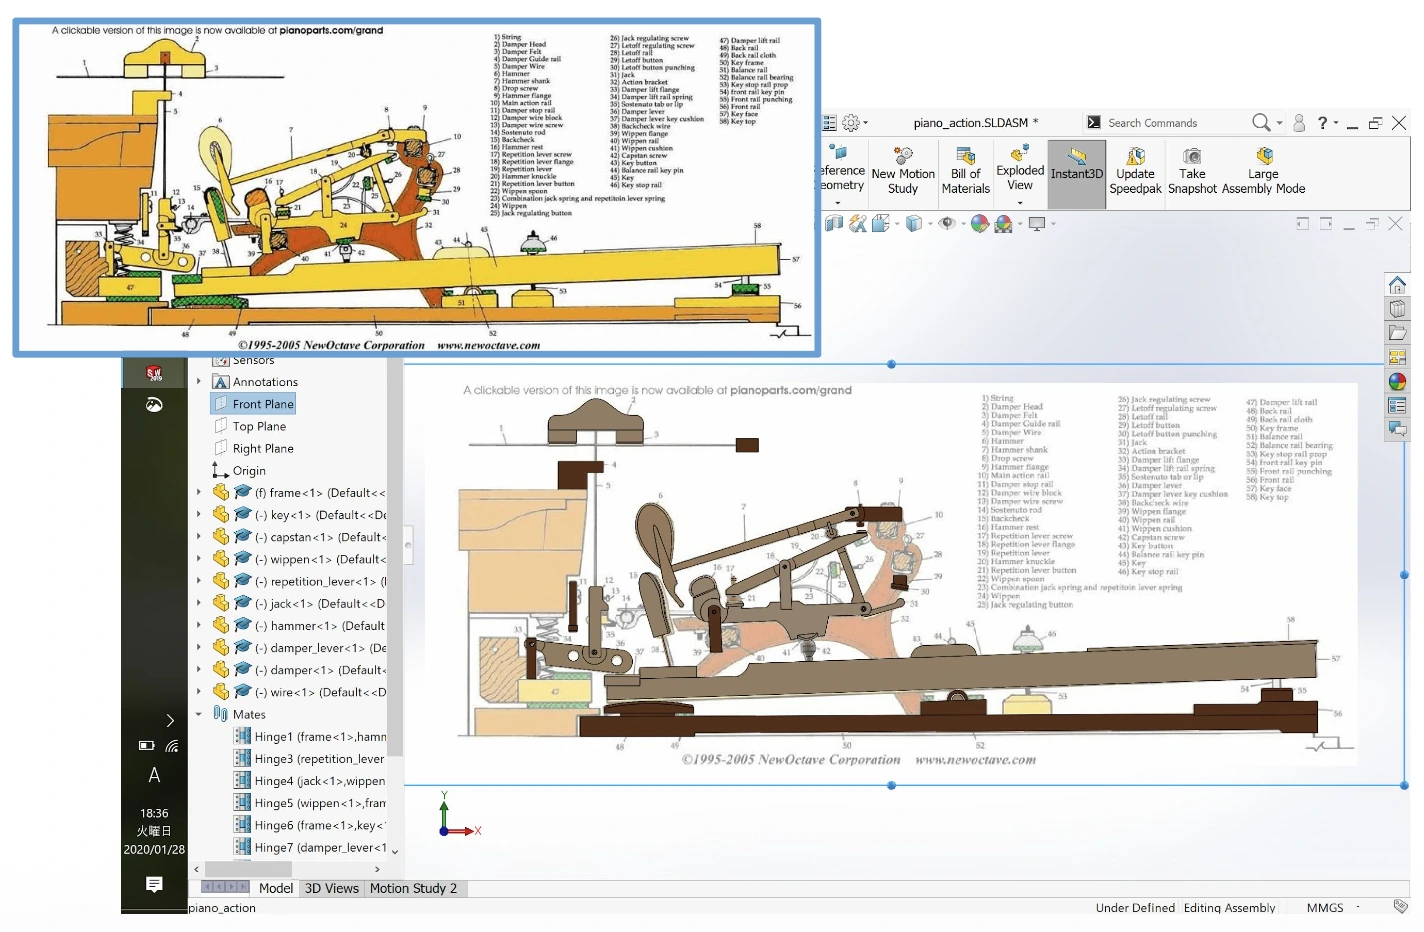
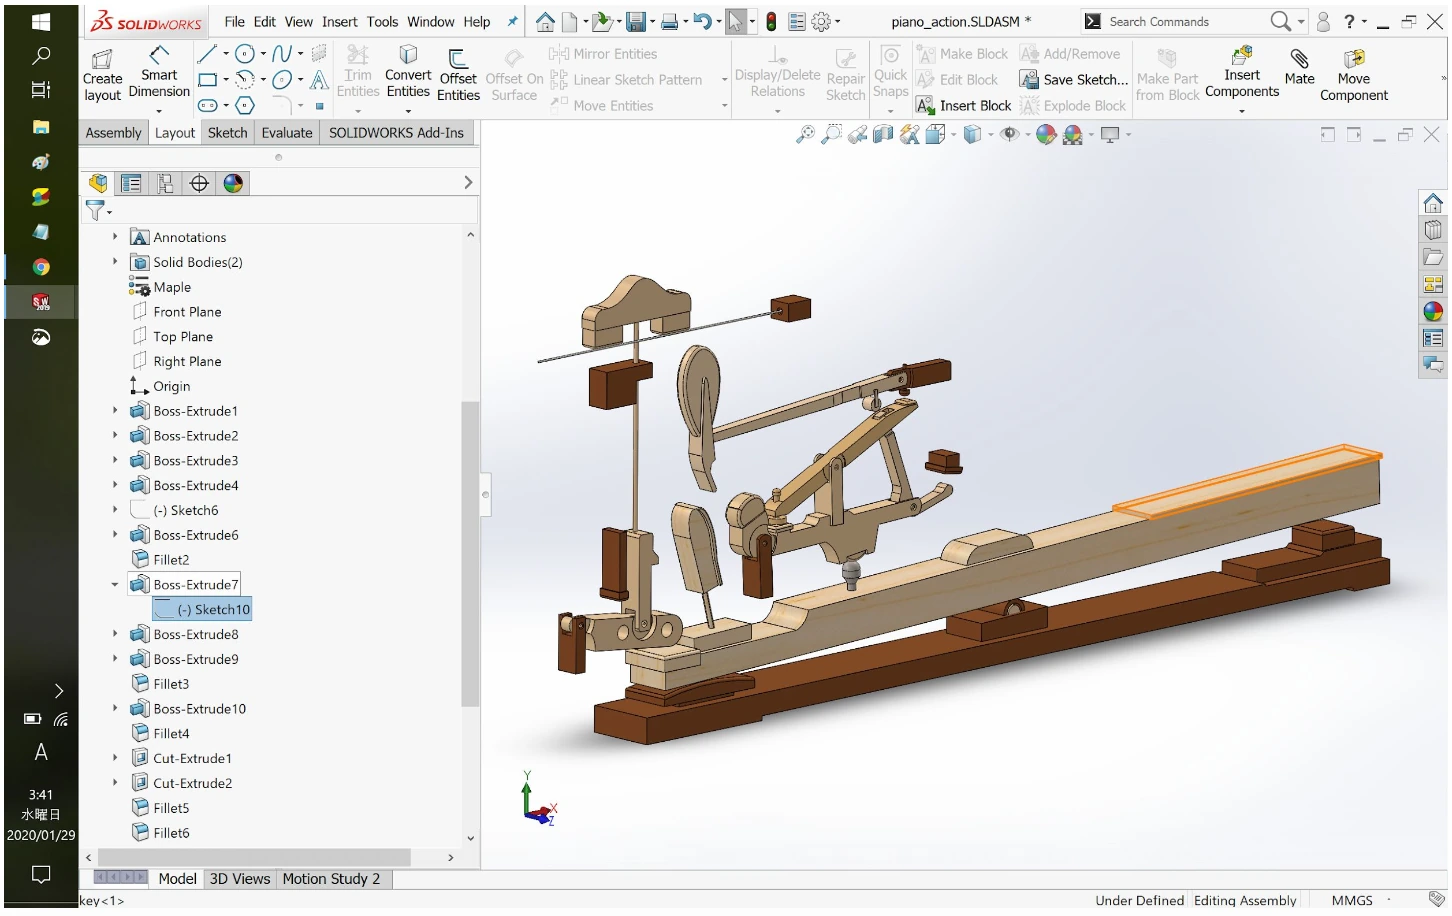
기성 CAD 데이터를 쓰는 대신, 피아노 액션의 단면 자료를 밑그림으로 삼아 각 부품의 윤곽을 따라 그리며 하나씩 3D 모델을 만들었다. 이어서 부품을 어셈블리로 조립하고, 실제 기구에 대응하는 고정 관계와 회전 관계를 설정했다. 이 공정을 통해, 형태를 보기 위한 모델을 힘을 가해 움직일 수 있는 해석 모델로 바꾸었다.
어셈블리의 자유도 확인
고정된 프레임을 뺀 가동 부품은 9개이며, 구속이 없다면 합계 54자유도를 가진다. 캡스턴과 와이어를 다른 부품에 고정하면 12자유도가 줄고, 남은 7개 부품을 회전 조인트로 구속하면 다시 35자유도가 준다. 따라서 이 CAD 어셈블리의 자유도는 다음과 같이 7이 된다.
54 − 12 − 35 = 7
SolidWorks의 구속 진단에서도 추정 자유도와 실제 자유도가 모두 7, 중복 구속은 0으로 표시되었다. 이는 실물 피아노 액션 전반의 자유도를 단정하는 값이 아니라, 이 프로젝트에서 설정한 부품 구성과 구속 조건이 의도대로 조립되었음을 확인해 주는 것이다.
두 가지 해석 — 건반 입력이 어떻게 변환되는가
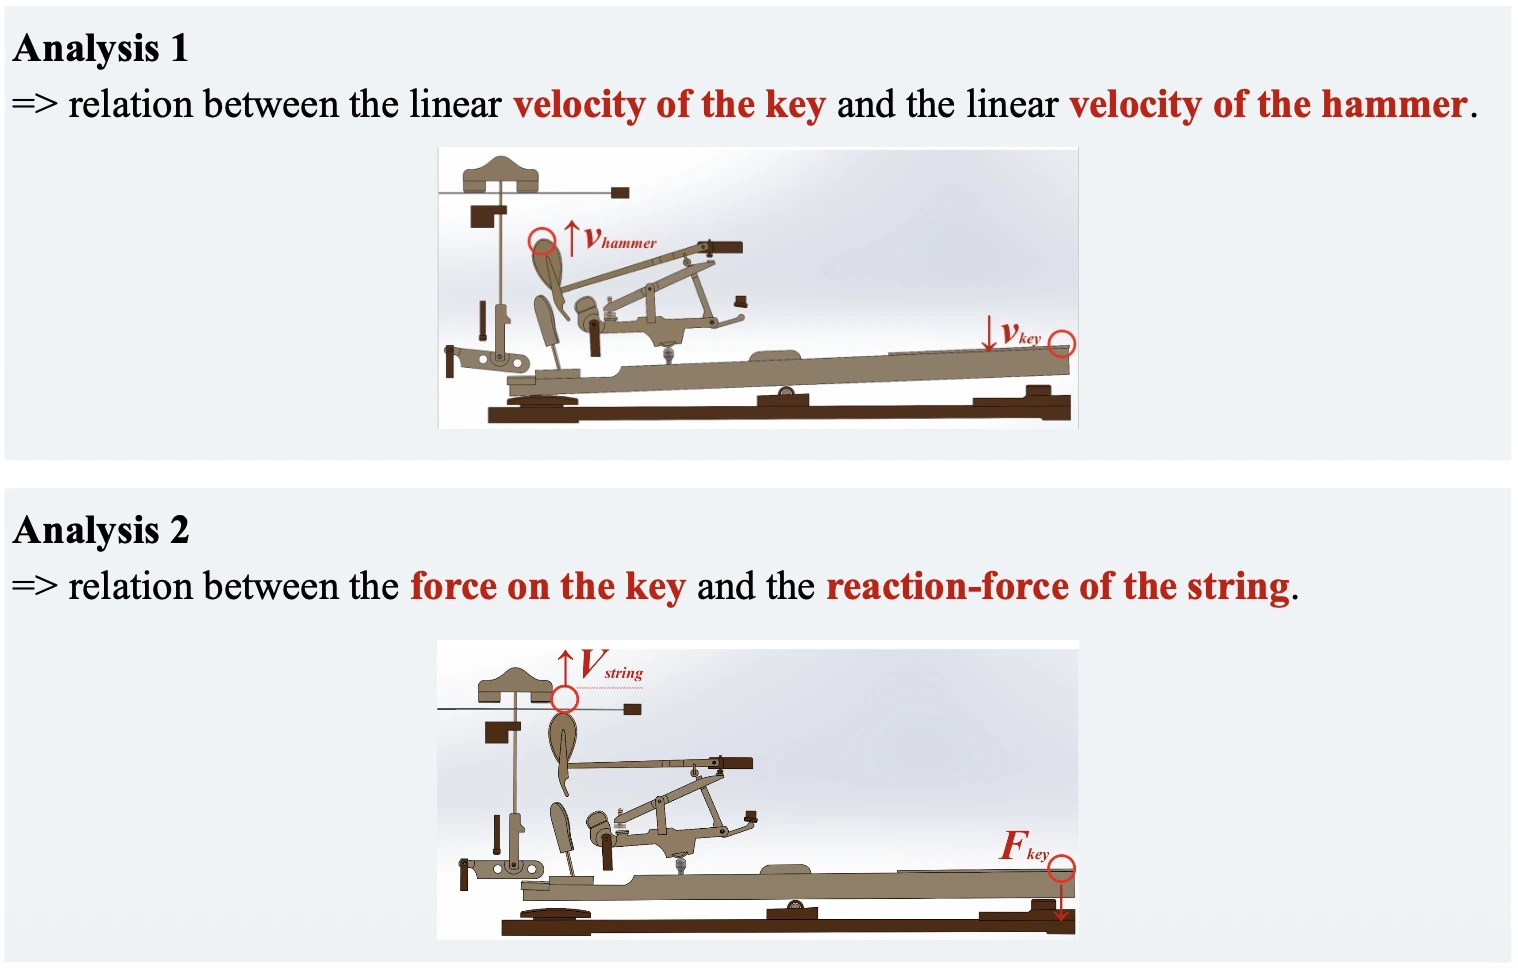
모델의 거동은 두 가지 해석으로 나누어 살펴보았다. 해석 1은 ‘건반이 움직이는 빠르기가 해머의 빠르기로 어떻게 변환되는가’, 해석 2는 ‘건반에 가한 힘이 현 쪽의 반력으로 어떻게 나타나는가’이다. 입력과 출력을 한 쌍씩 떼어 냄으로써, 복잡한 링크 기구의 거동을 기하학적인 속도비와 지렛대의 힘의 균형으로 설명할 수 있는 형태로 만들었다.
비교의 기준으로는 기구를 단순한 회전 요소로 바꾸어 놓은 이론 계산을 썼다. 이론값과 시뮬레이션 값이 가깝다면, 적어도 모델 내부의 운동이 설정한 치수와 구속에서 기대되는 관계를 따르고 있다고 판단할 수 있다.
해석 1: 건반 속도에서 해머 속도로
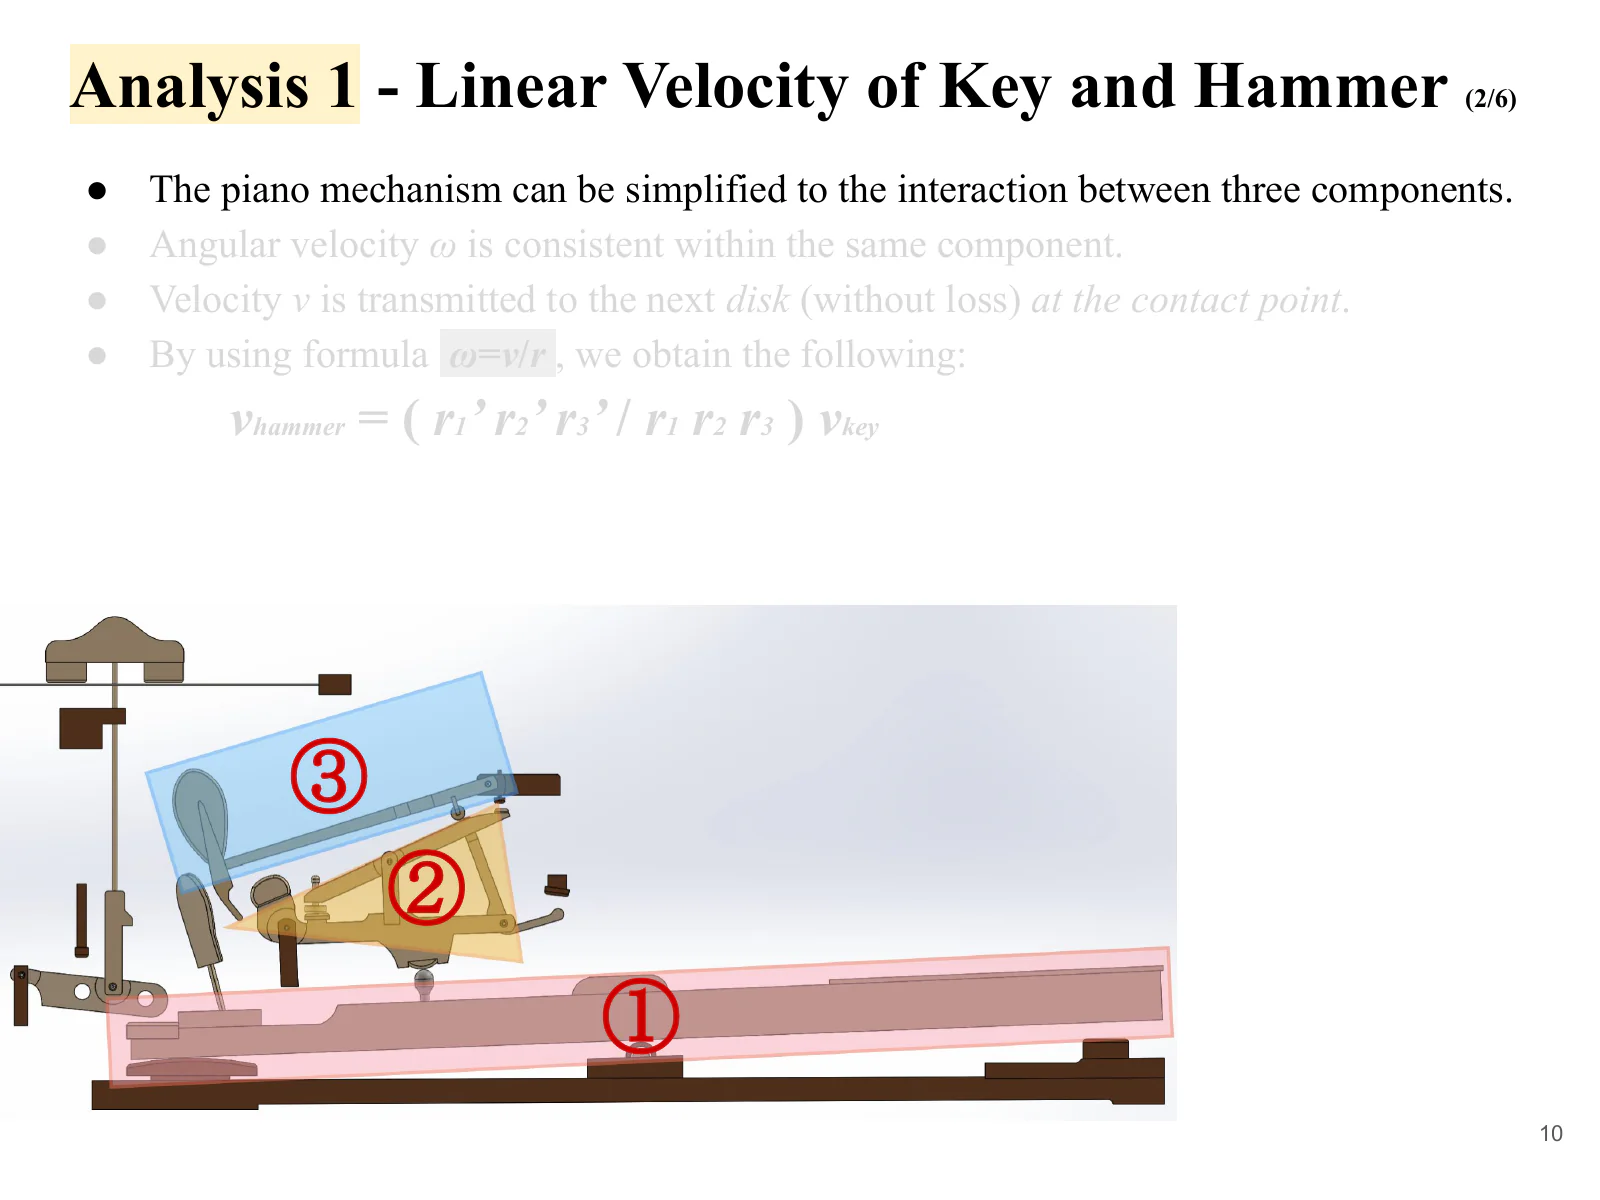
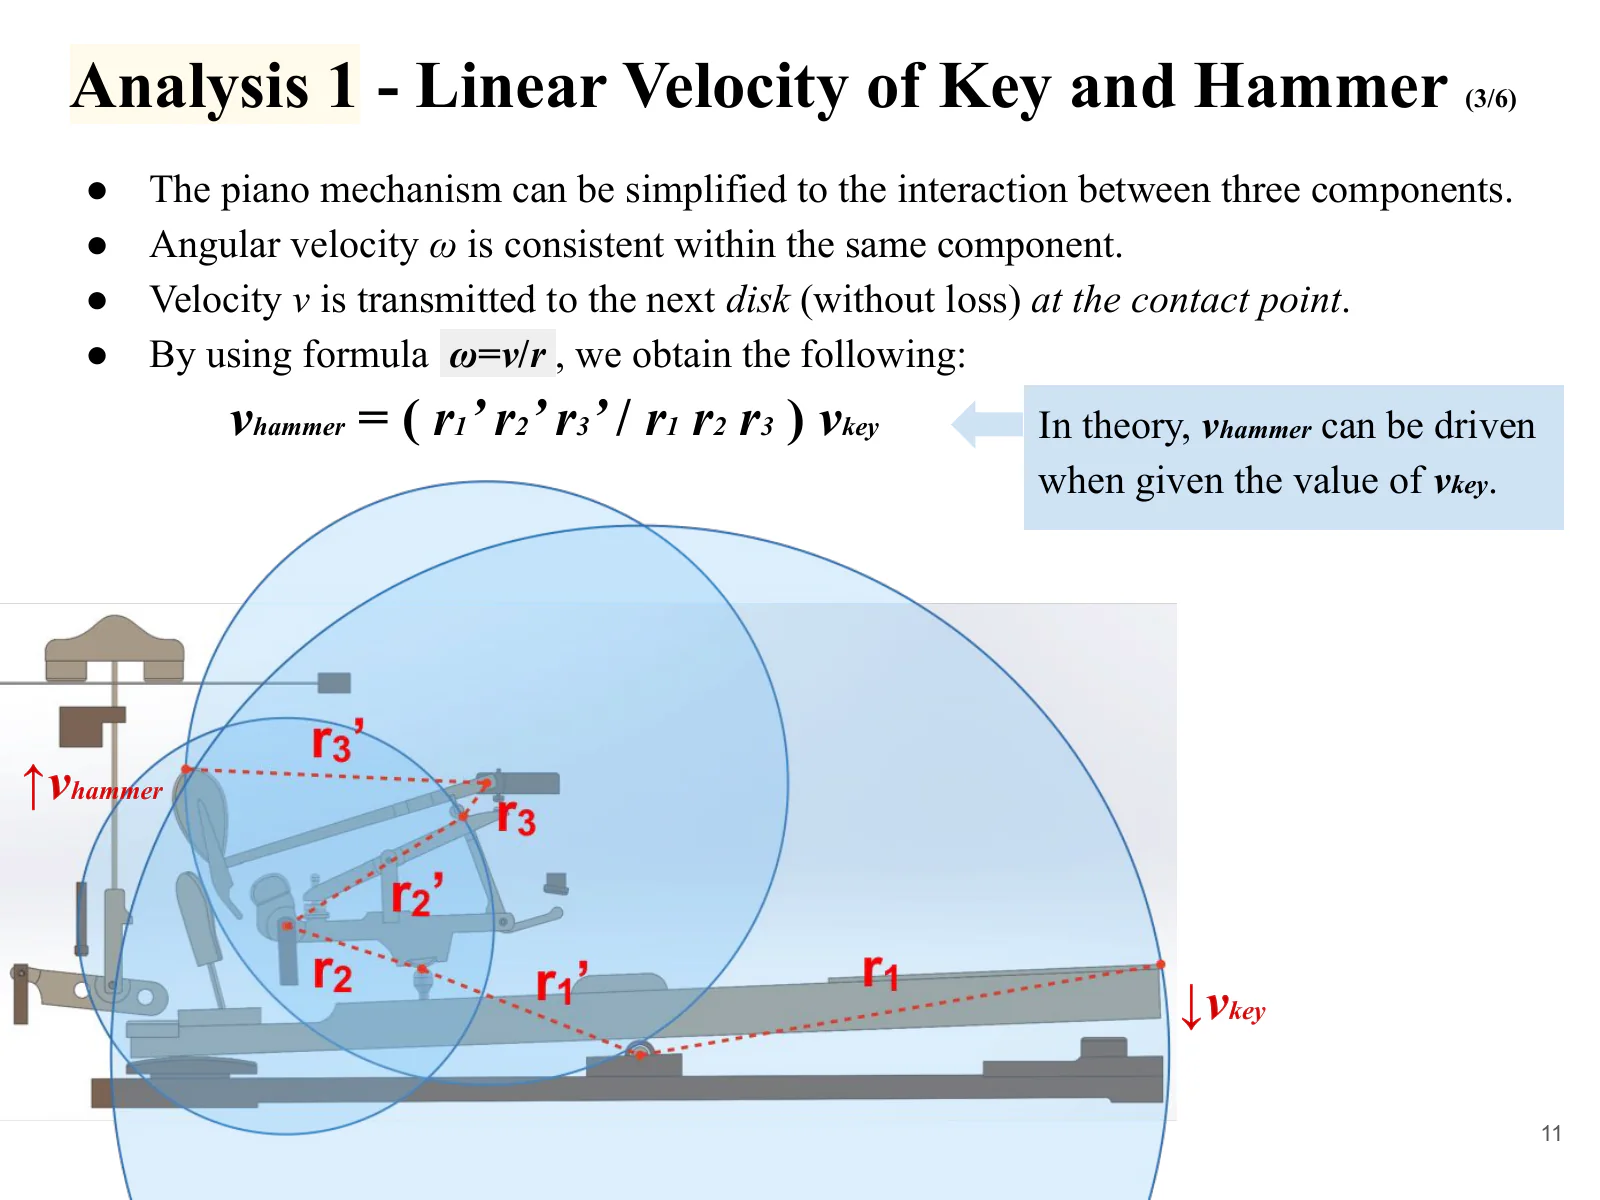
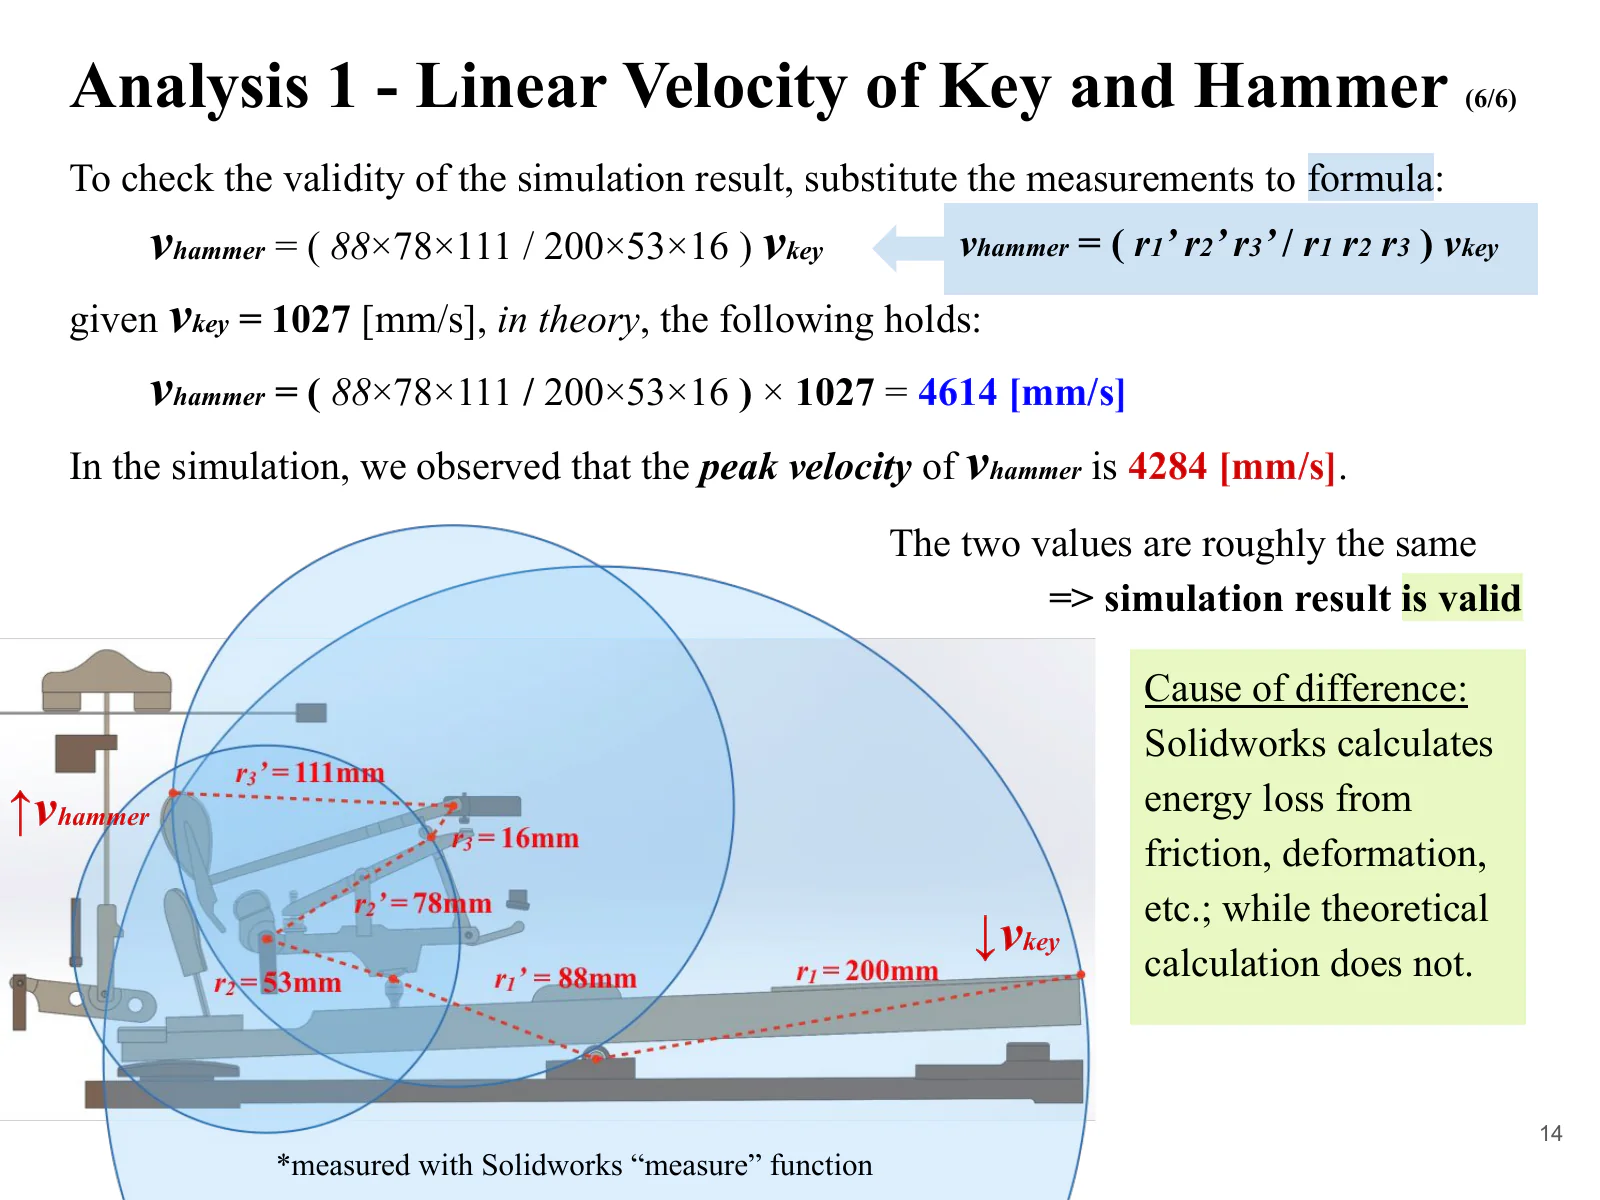
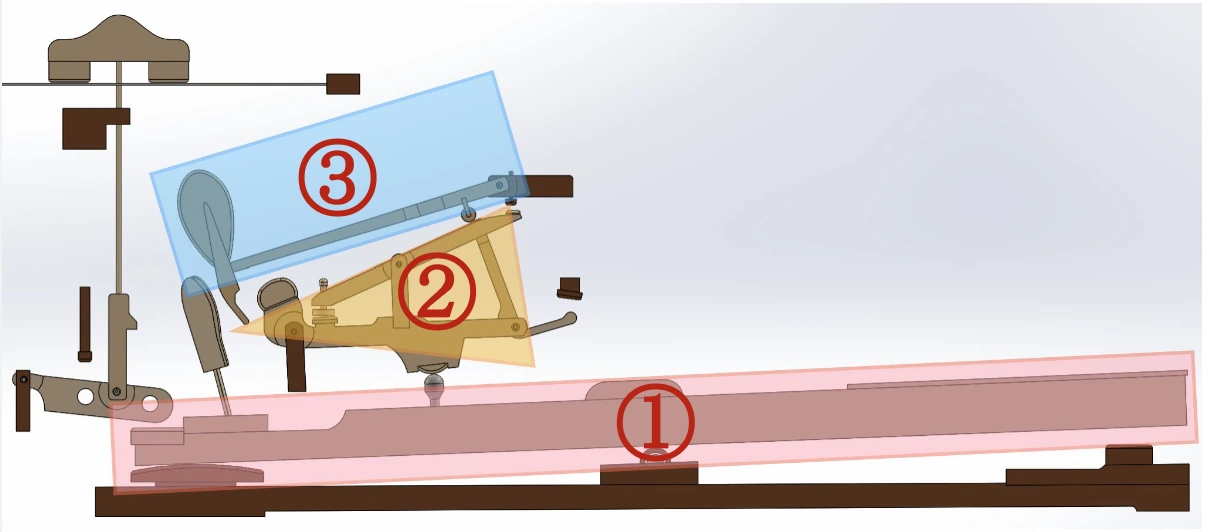
속도 해석에서는 복잡한 피아노 액션을 건반, 위펜을 중심으로 하는 중간 기구, 해머라는 세 개의 강체가 맞닿으며 움직임을 전달하는 모델로 단순화했다. 그림의 ①에서 ③으로 운동이 차례로 넘어간다고 보면, 많은 부품으로 이루어진 기구를 3단의 회전 운동으로 계산할 수 있다.
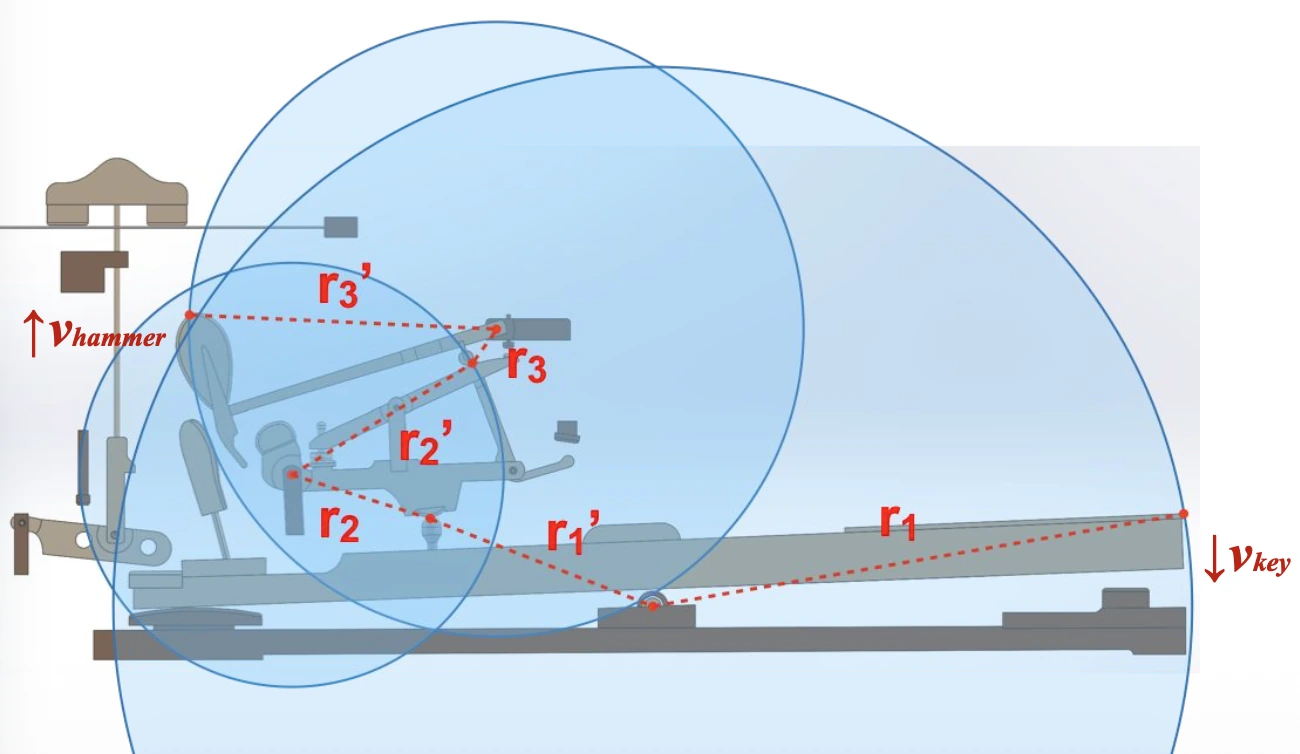
한 강체 위의 모든 점은 각속도가 같다. 회전축으로부터의 거리를 r, 그 점의 선속도를 v라 하면 v = ωr가 된다. 각 접촉점에서 속도가 손실 없이 다음 강체로 전달된다고 가정하면, 세 단계의 출력 반지름과 입력 반지름의 비를 차례로 곱한 뒤 건반 속도를 곱해 해머 속도를 구할 수 있다.
vhammer = (r1′ r2′ r3′ / r1 r2 r3) vkey
입력 조건과 관측 결과
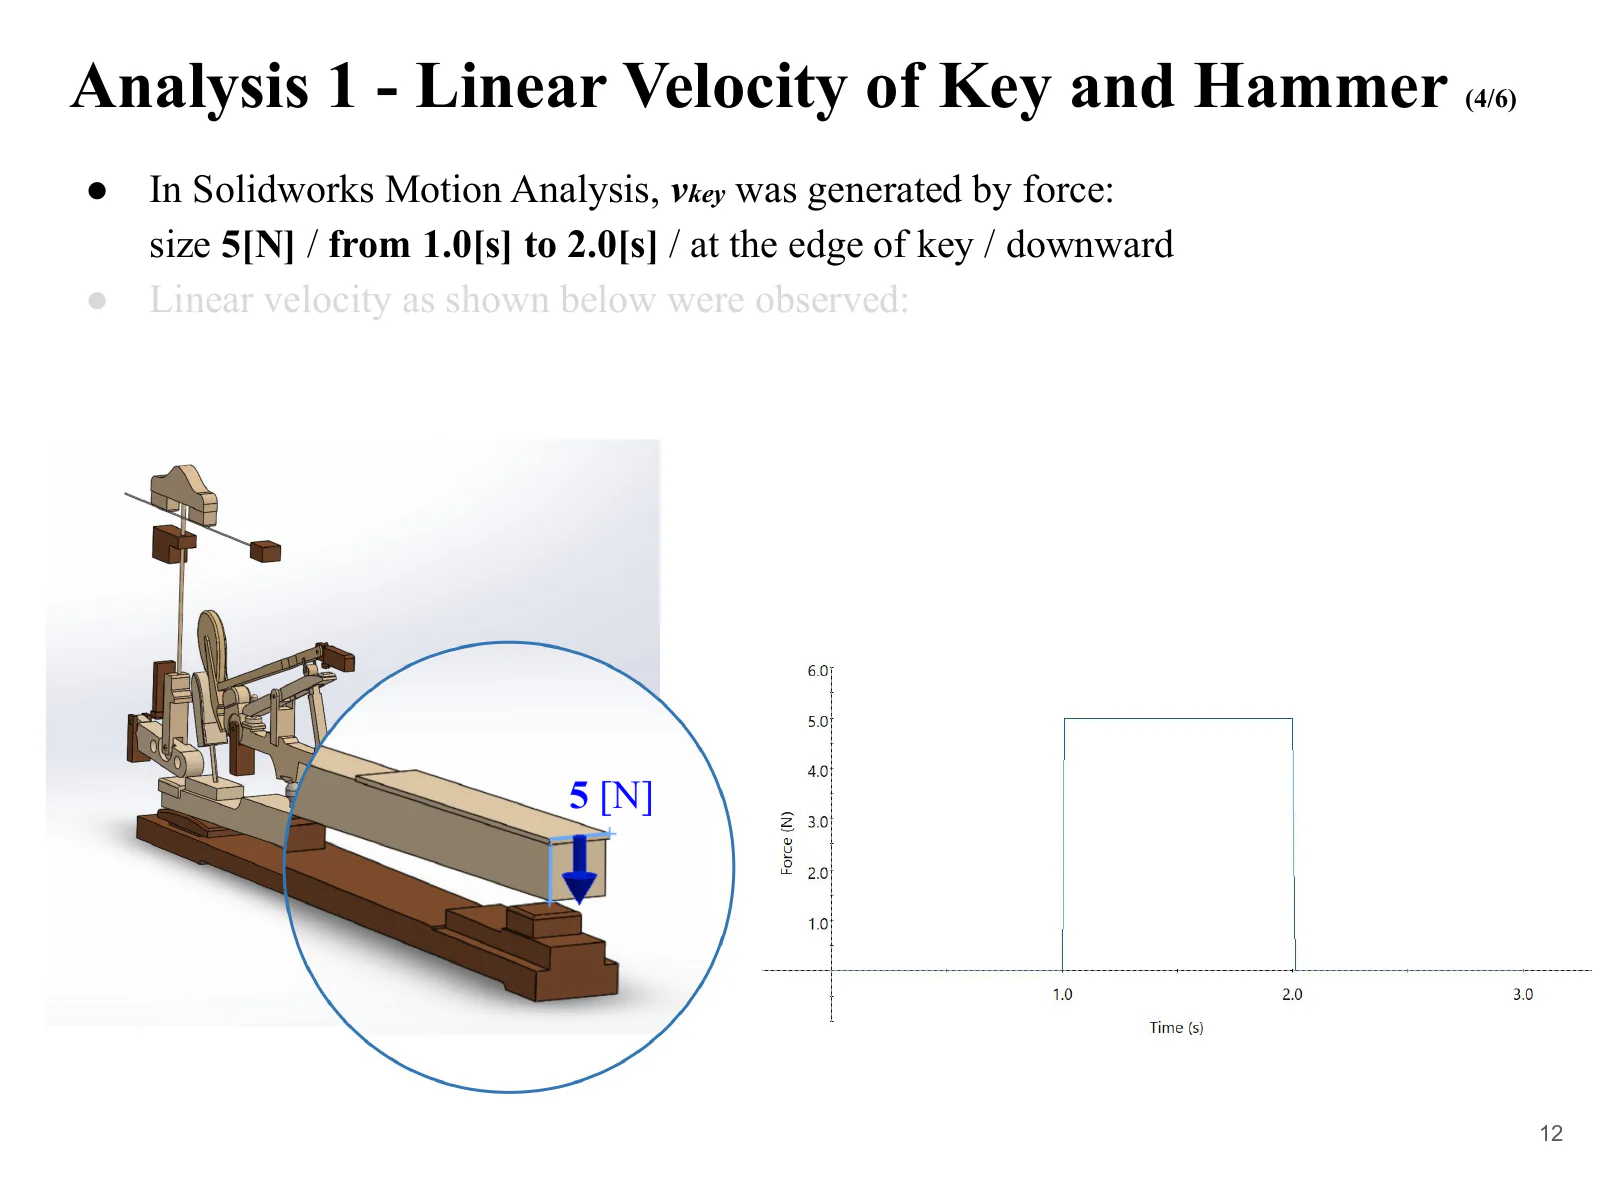
SolidWorks Motion Analysis에서 건반 끝에 아래 방향으로 5 N을 가하고, 건반 끝과 해머의 선속도를 관측했다. 힘을 가하기 시작한 직후의 최대 속도는 건반이 1,027 mm/s, 해머가 4,284 mm/s였다. 시뮬레이션에서는 해머가 건반의 약 4.17배 빠르기로 움직인 셈이다.
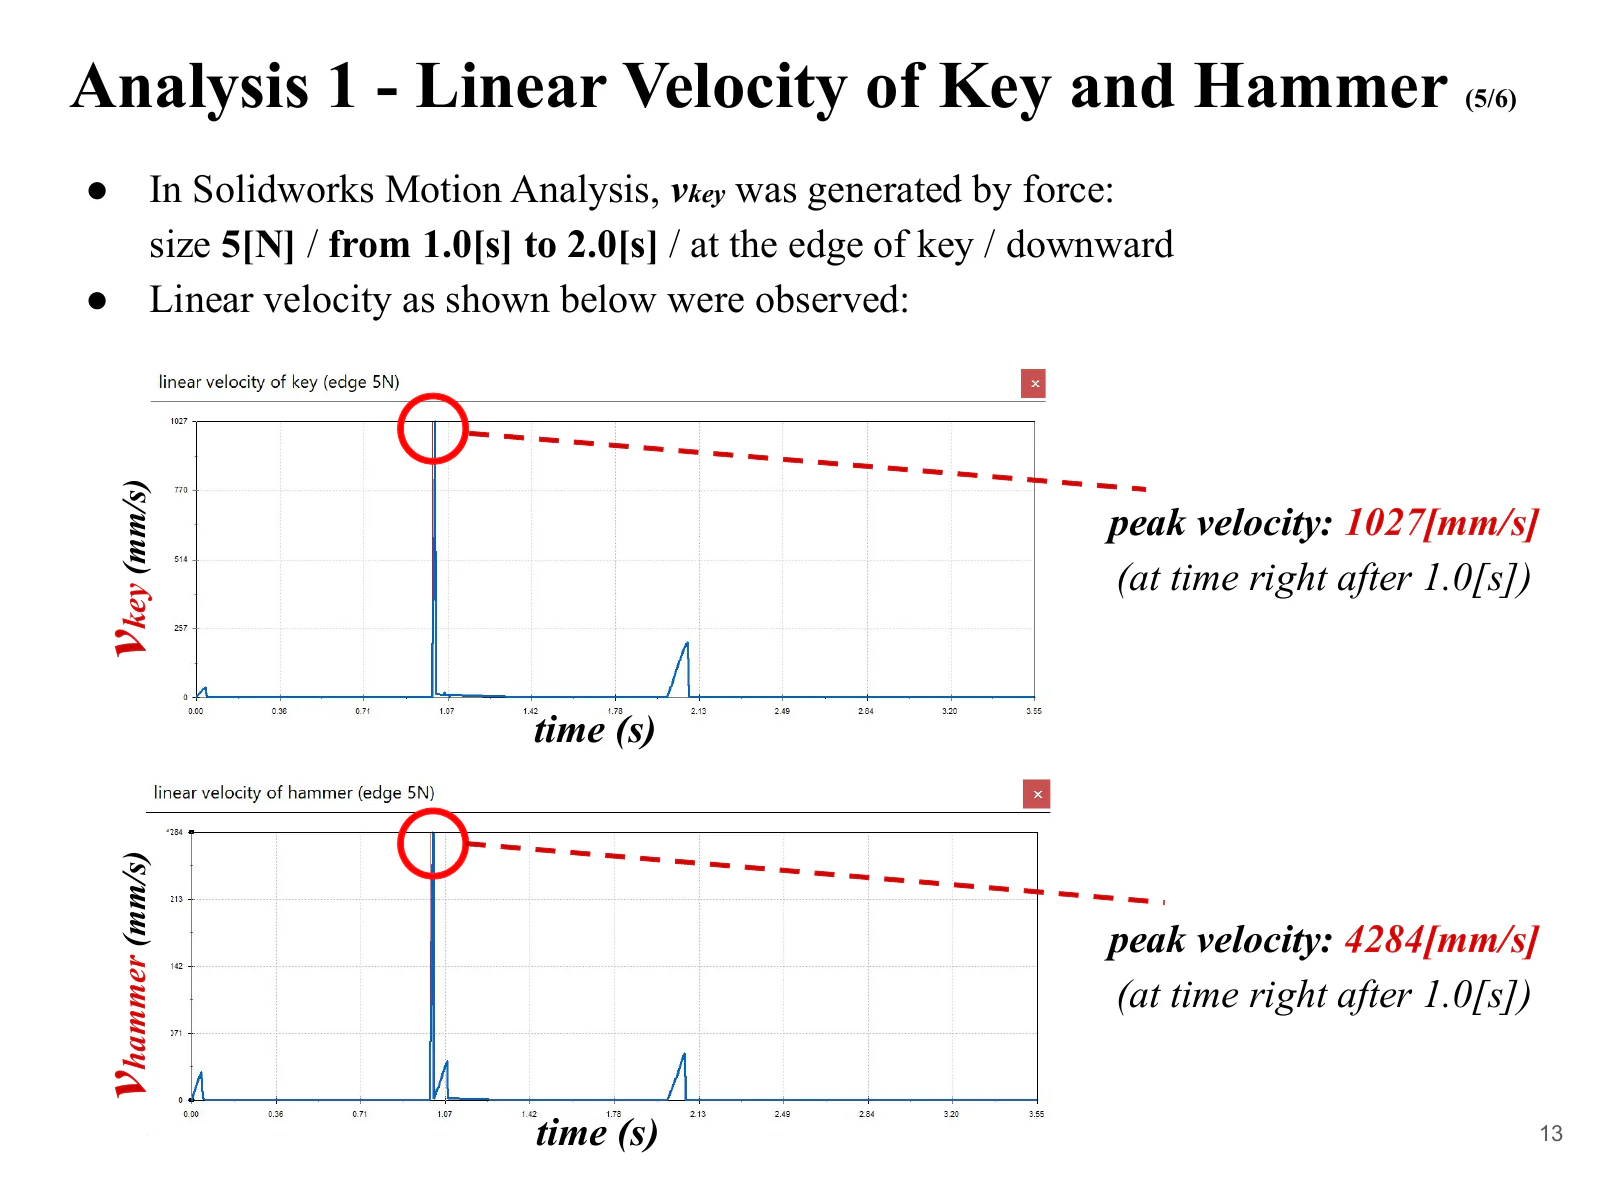
| 관측·계산 대상 | 속도 |
|---|---|
| 건반 (시뮬레이션) | 1,027 mm/s |
| 해머 (이론 계산) | 4,614 mm/s |
| 해머 (시뮬레이션) | 4,284 mm/s |
이론값과의 비교
모델에서 잰 반지름은 r1 = 200 mm, r1′ = 88 mm, r2 = 53 mm, r2′ = 78 mm, r3 = 16 mm, r3′ = 111 mm이다. 이를 식에 대입하면 이상화한 속도비는 약 4.49배가 되고, 건반 속도 1,027 mm/s에 대한 해머 속도는 4,614 mm/s로 예측된다.
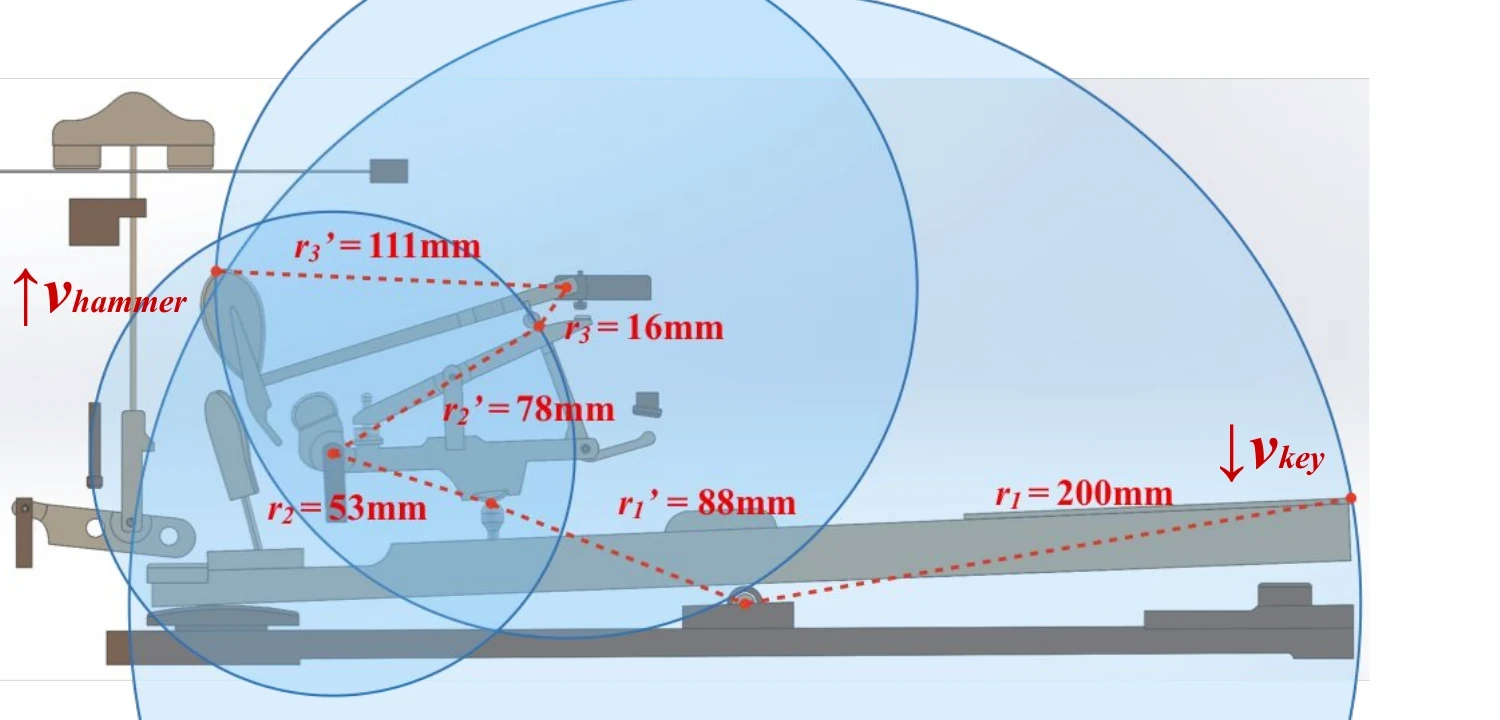
시뮬레이션에서 얻은 해머 속도 4,284 mm/s는 이론값보다 약 7% 낮았지만, 속도가 증폭되는 정도는 비슷했다. 이론 계산은 세 개의 이상화된 강체를 사용하는 반면, 시뮬레이션은 개별 부품을 표현한다. 이 수치 차이만으로는 원인을 알 수 없다.
해석 2: 건반에 가한 힘과 현의 반력
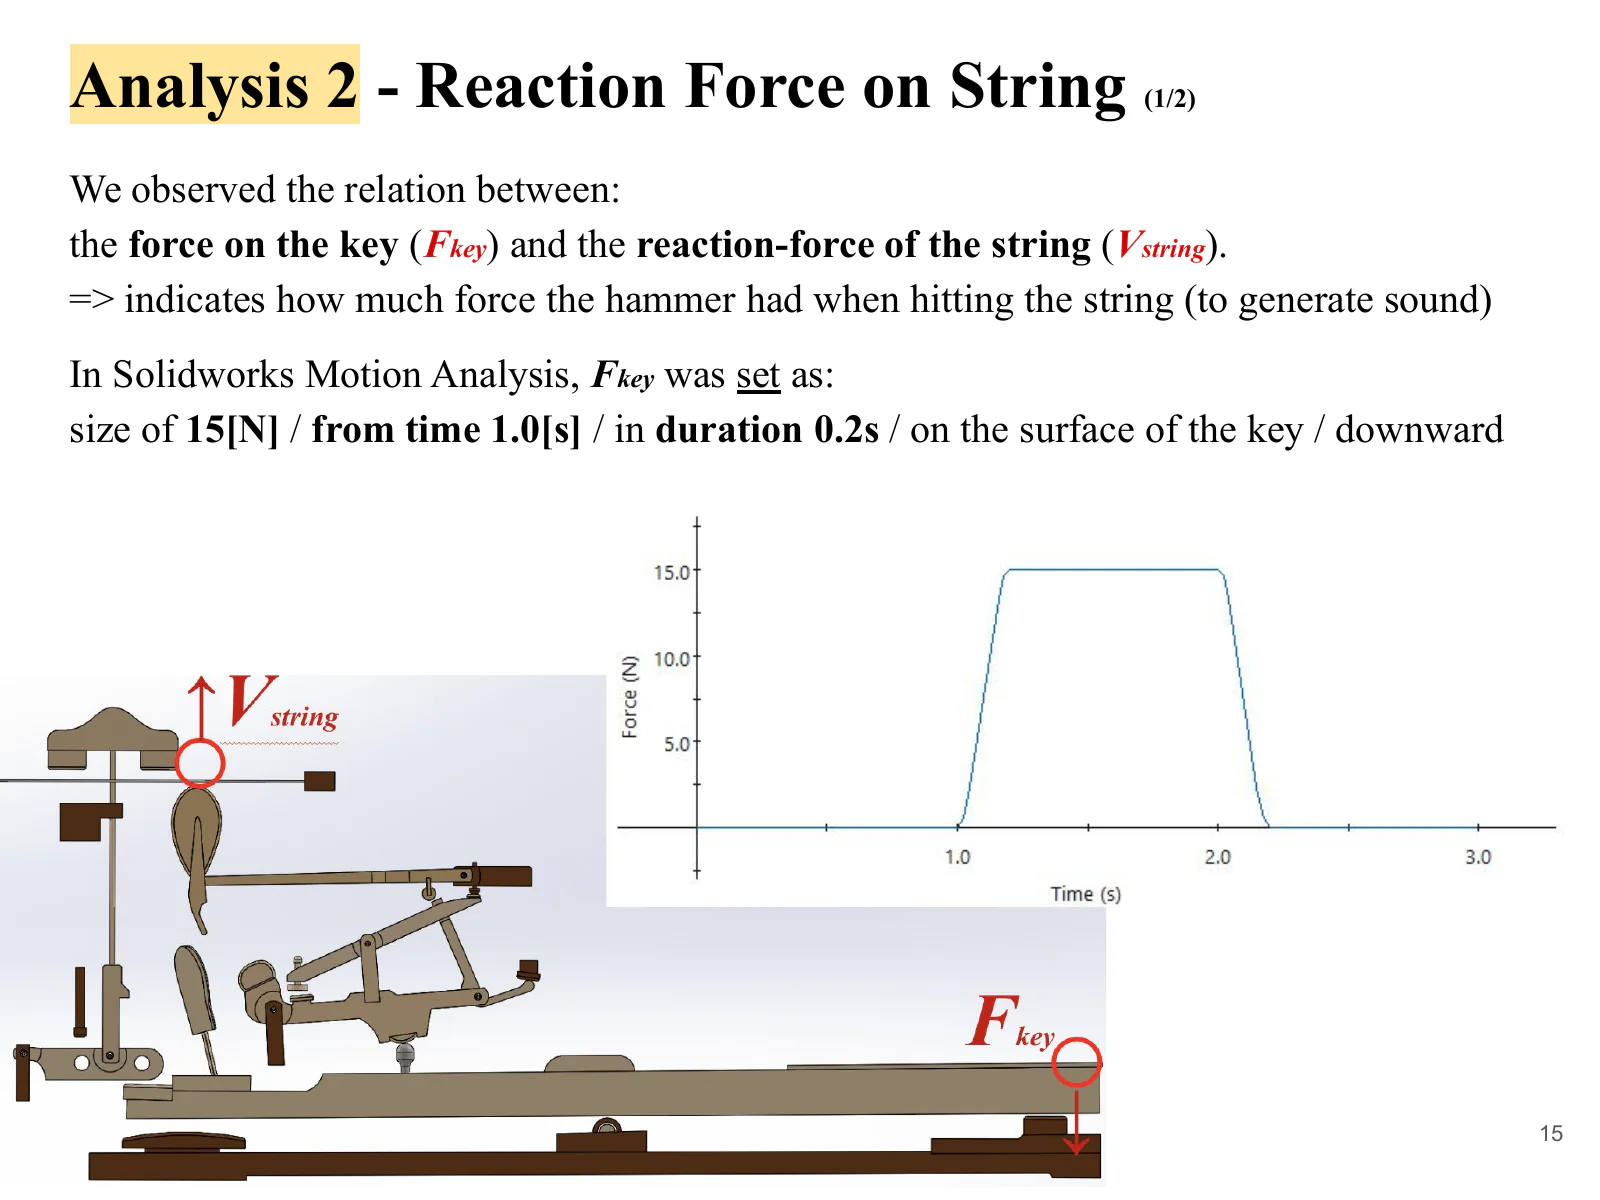
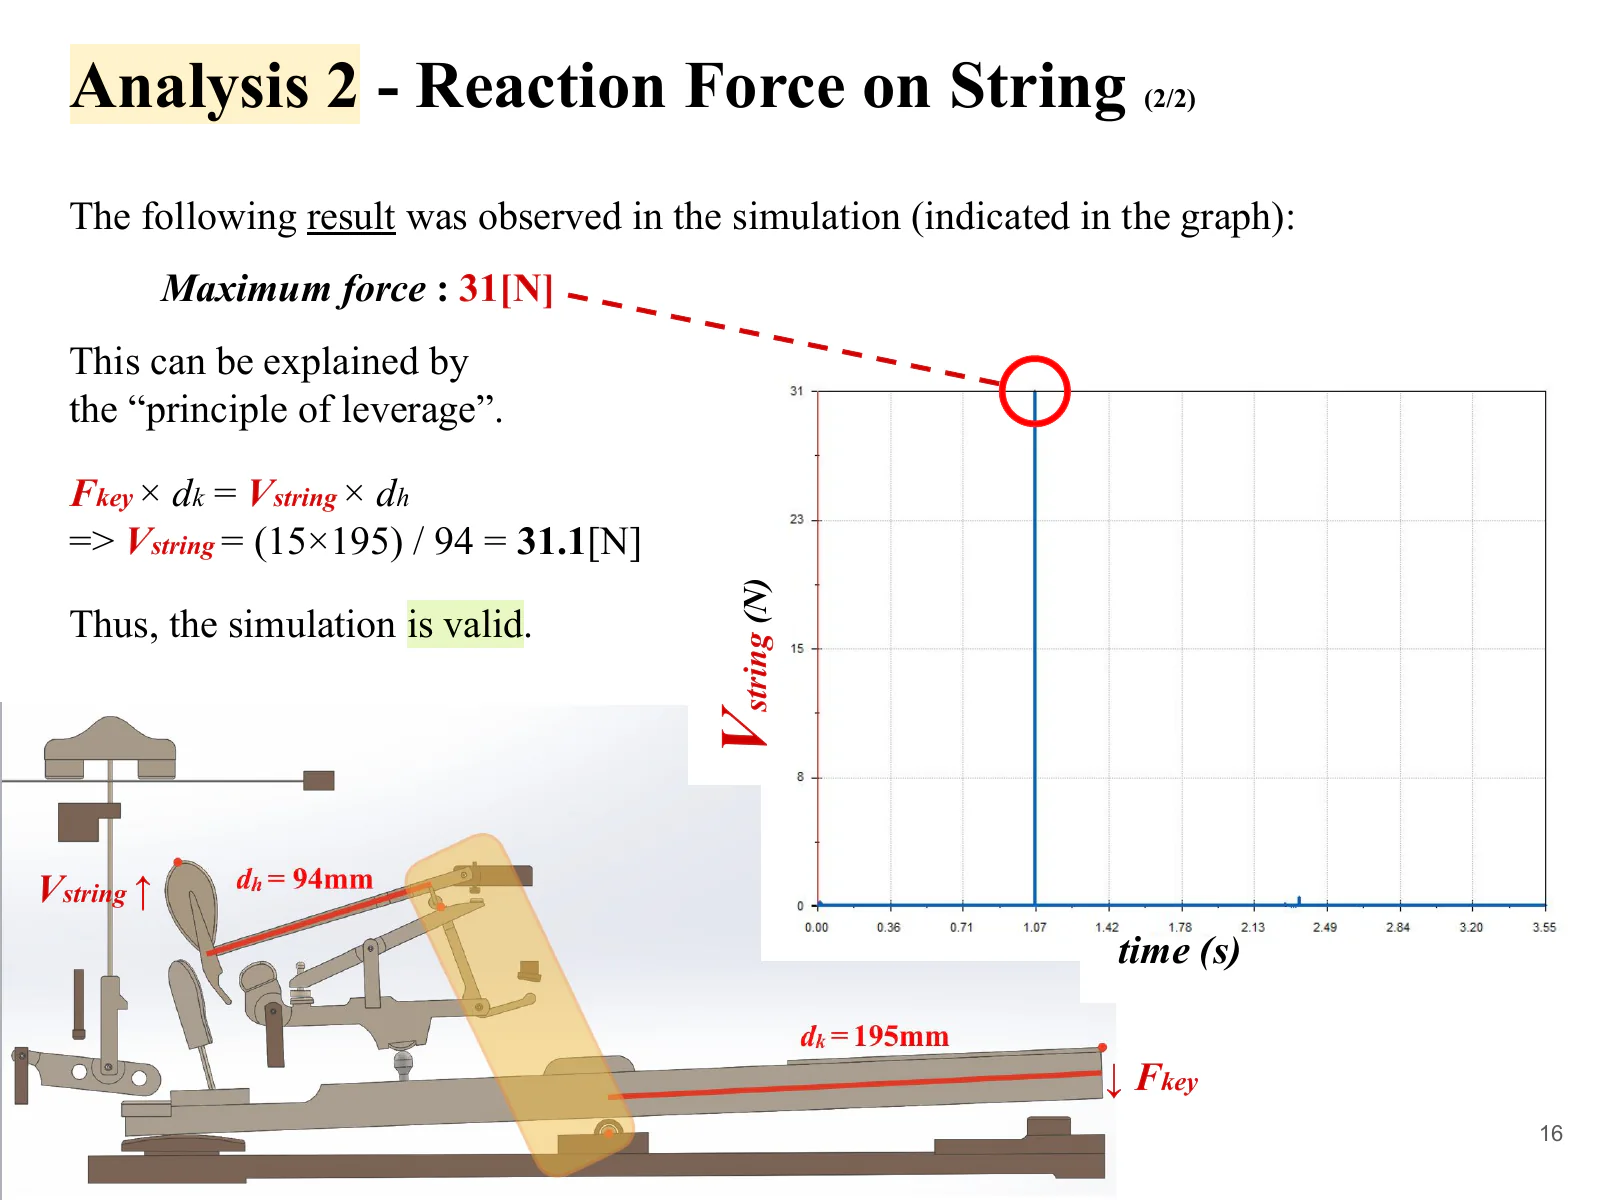
두 번째 해석에서는 건반 표면에 아래 방향으로 15 N을 가하고, 현을 치는 순간 현 쪽에 나타나는 반력을 관측했다. 건반 쪽 입력 Fkey는 1.0초부터 올라가 15 N에 이르렀고, 현을 치는 순간 현 쪽의 반력 Vstring에는 최대 31 N의 봉우리가 나타났다.
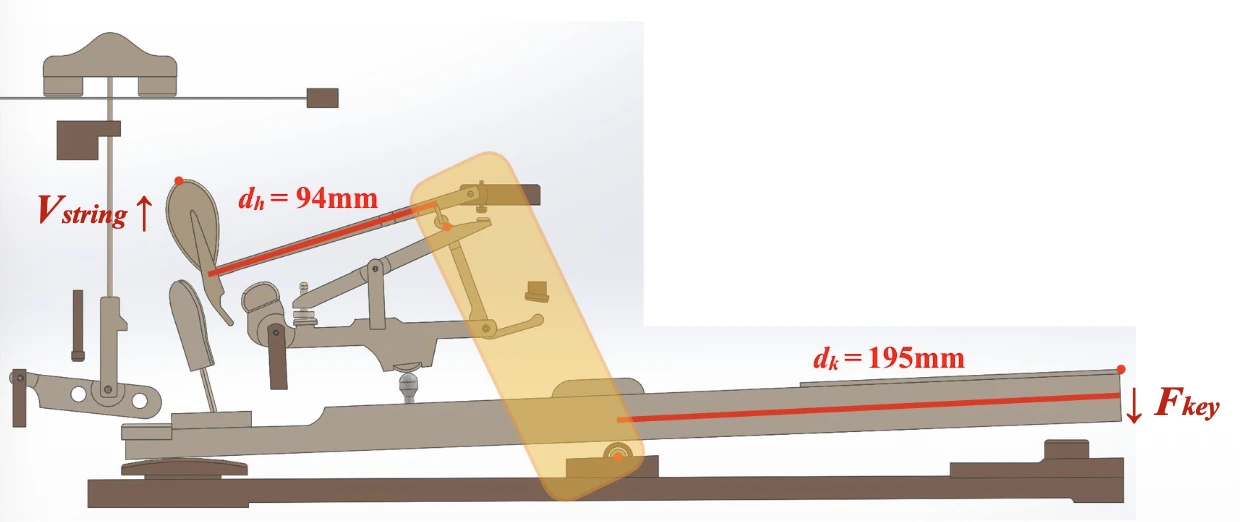
비교를 위해 건반 쪽과 해머 쪽의 지레 팔 길이를 사용해 단순화한 지레의 평형을 계산했다.
Vstring = (15 × 195) / 94 = 31.1 N
입력 쪽 지레 팔 길이 195 mm와 현 쪽 길이 94 mm를 사용하면 정적 지레 평형에 따른 비교값은 31.1 N이다. 이는 시뮬레이션의 최댓값 31 N보다 0.1 N 크다. 이 정적 계산을 충돌 순간의 반력 최댓값에 적용할 수 있는 조건은 추가로 확인해야 한다.
시뮬레이션과 이론값의 대조
두 가지 비교 결과
해석 1에서 해머 속도의 이론값은 4,614 mm/s, 시뮬레이션 값은 4,284 mm/s였다. 해석 2에서 정적 지레 평형에 따른 비교값은 31.1 N, 시뮬레이션의 최댓값은 31 N이었다. 두 비교 모두에서 3D 모델의 결과와 이론 계산값이 서로 가까웠다.
차이의 해석
이론 계산에서는 액션을 세 강체로 단순화하고, 접촉점에서 운동과 힘이 손실 없이 전달된다고 가정한다. 시뮬레이션에서는 각 부품을 개별적으로 표현한다. 결과를 해석할 때 이 표현 방식의 차이를 고려해야 하지만, 남은 차이를 에너지 손실이나 재료 변형 탓으로 설명하려면 시뮬레이션 설정을 확인해야 한다.
결론
3D 시뮬레이션에서 얻은 해머 속도와 현의 반력은 이론 계산의 비교값에 가까웠다. 이 비교 범위에서, 단면도를 바탕으로 만든 모델은 설정된 형상과 구속 조건에서 예상되는 운동과 힘의 전달을 재현했다.
이 프로젝트에서는 단면도에서 구조를 읽어 내고, 부품 간 관계를 CAD의 구속 조건으로 옮기고, 각 해석에 적합한 역학 모델로 단순화하는 일련의 모델링 과정을 수행했다.