钢琴击弦机的运动分析
2020年1月
概述
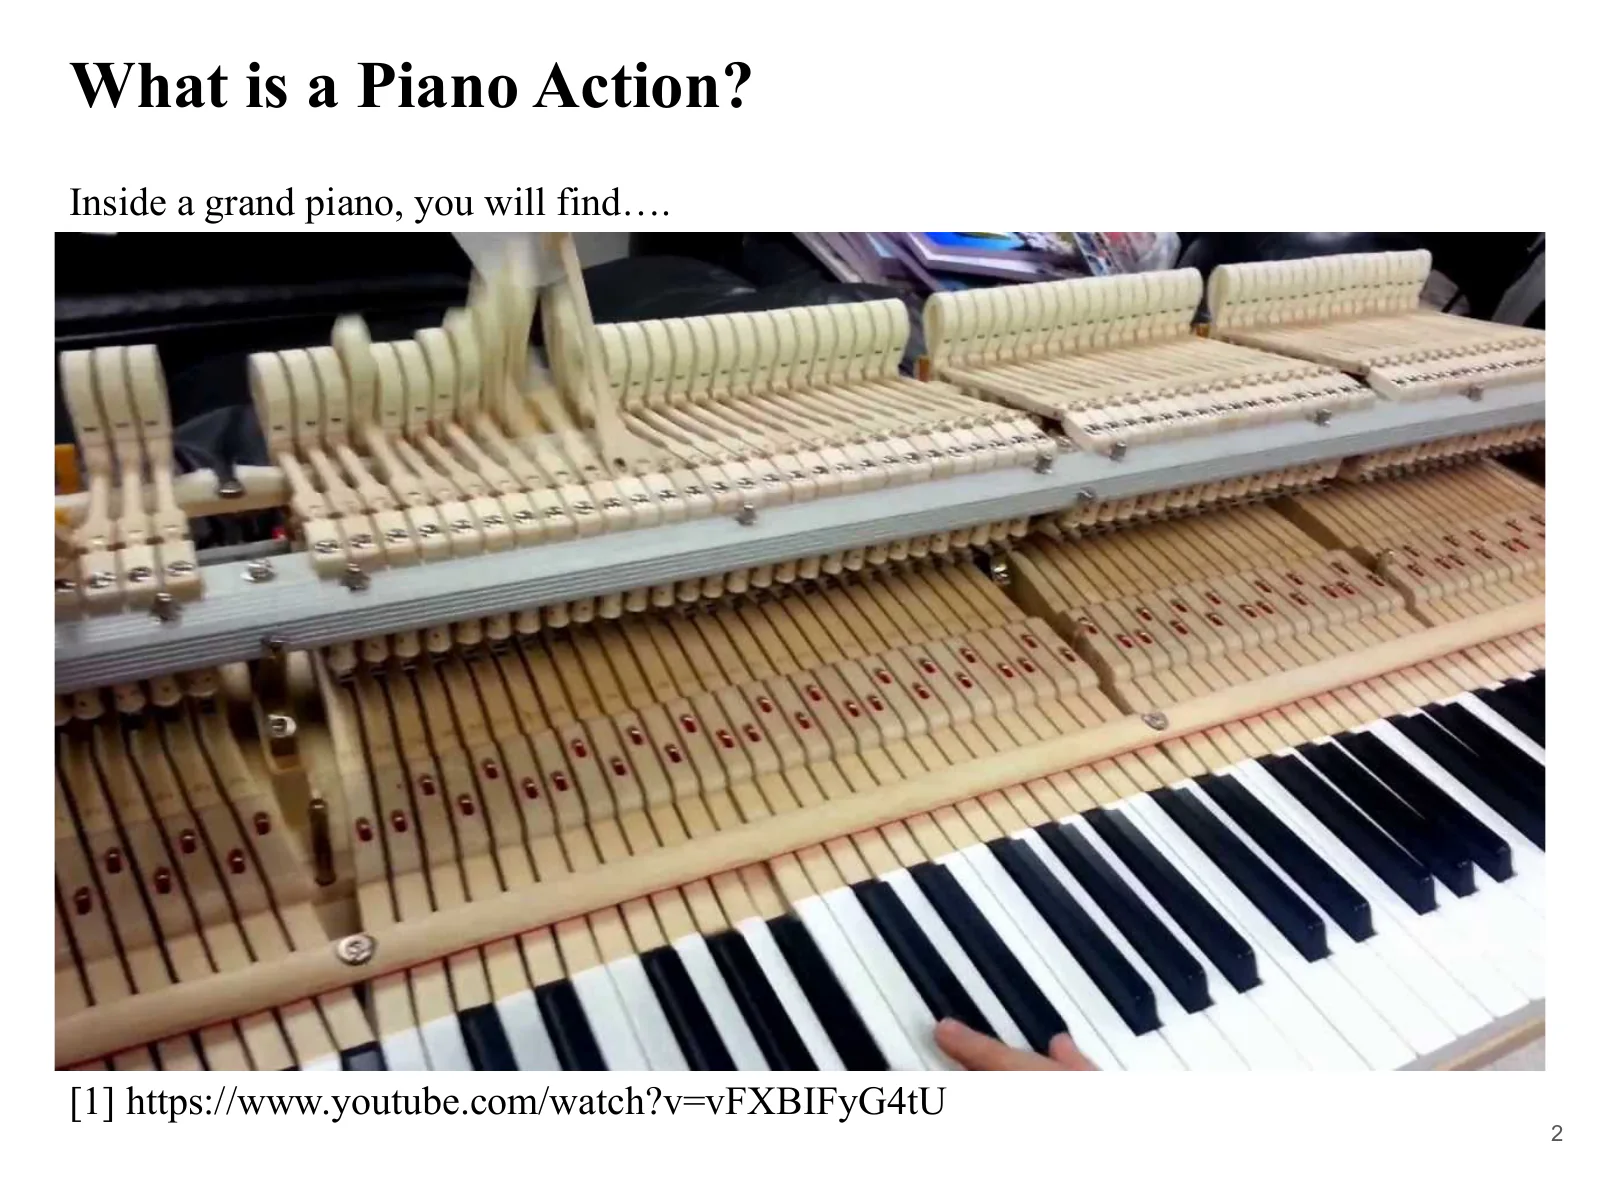
在三角钢琴内部,按下琴键的动作经由多重连杆逐级传递,最终使琴槌向上弹起,转化为琴弦的振动。这套让琴键被按下时能够带动琴槌击弦的杠杆系统,称为「击弦机」。本项目在SolidWorks*上把这套击弦机重建为3D模型,并用运动分析考察琴键上的输入如何转化为琴槌的速度和琴弦的反作用力。
分析之前,先依据参考图片从零开始对琴键机构做了3D建模,再用这个模型进行了两项运动分析:一项是下沉的琴键与弹起的琴槌之间的速度关系,另一项是施加在琴键上的力与作用到琴弦上的力之间的关系。3D模型上得到的仿真数值,与依据尺寸和支点位置推算出的理论值相互对照,以确认运动与力在模型内部是怎样传递的。
* SolidWorks:3D CAD系统。在设计阶段即可进行考察零件强度的结构分析,以及确认运动情况的运动分析。
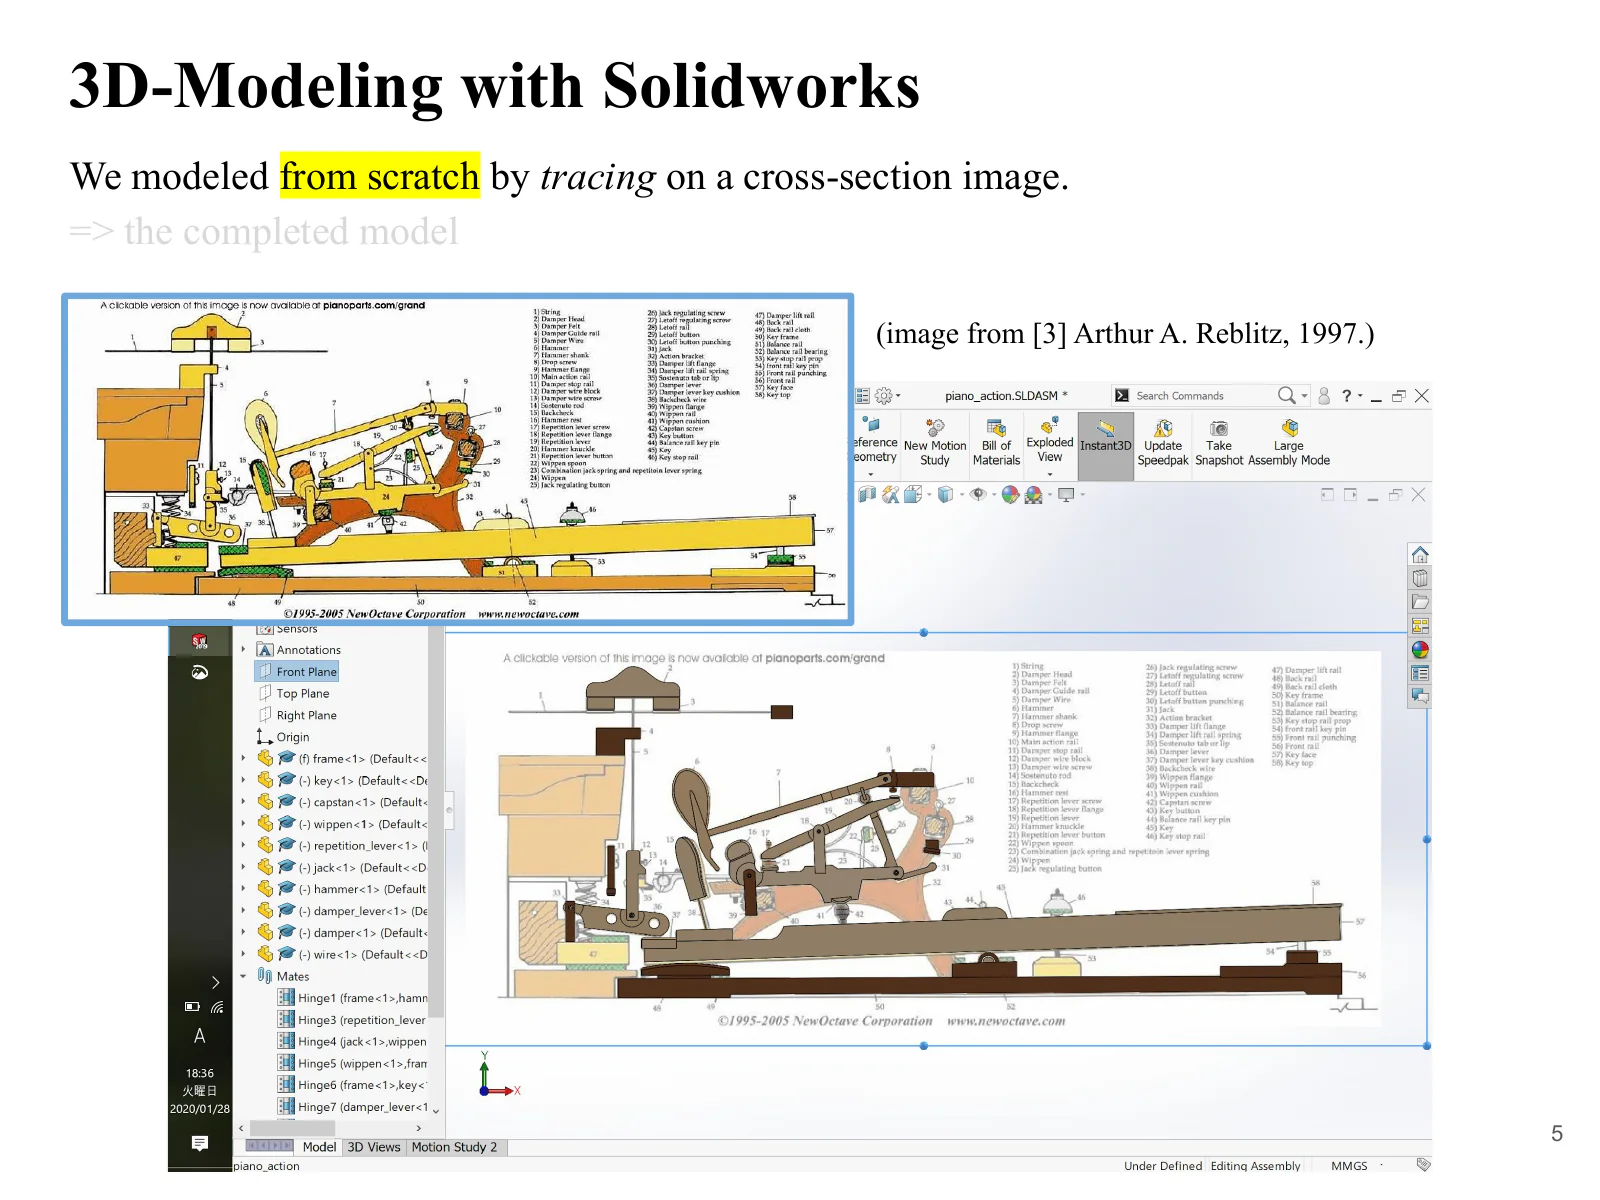
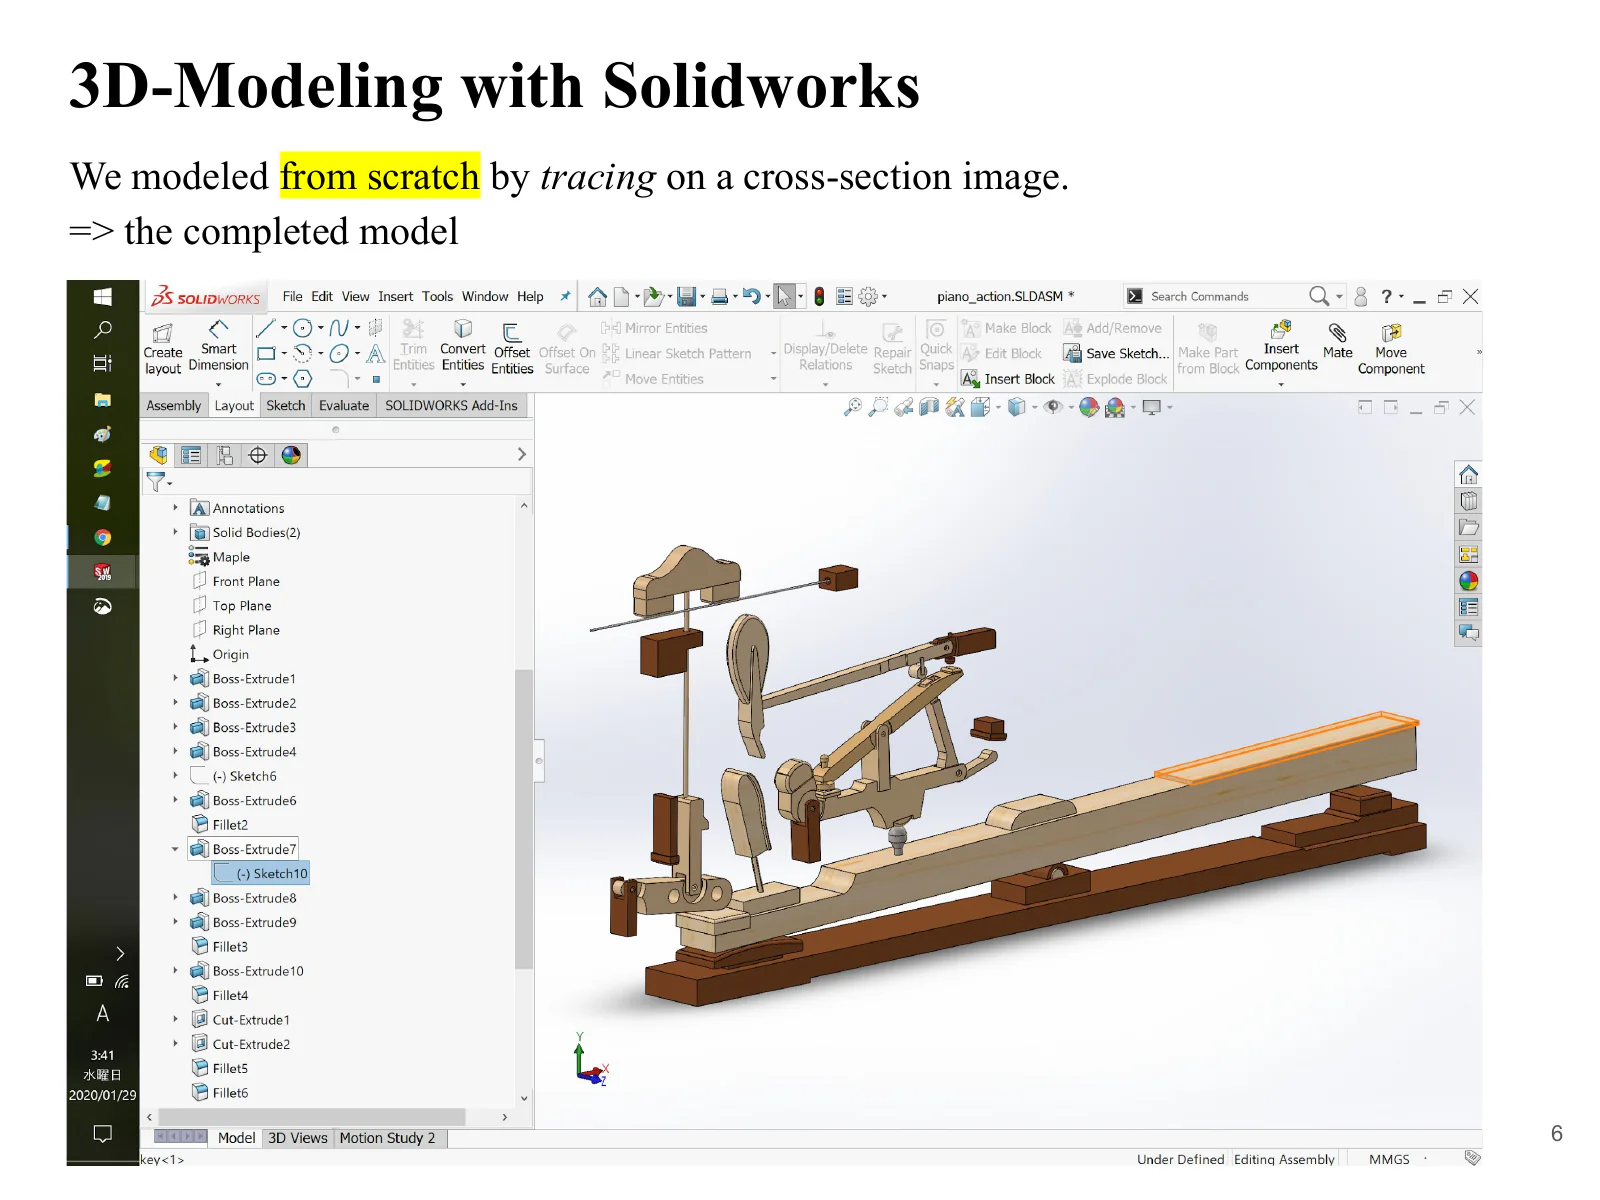
把击弦机做成可供分析的3D模型
把一次触键变成一次击弦的机构
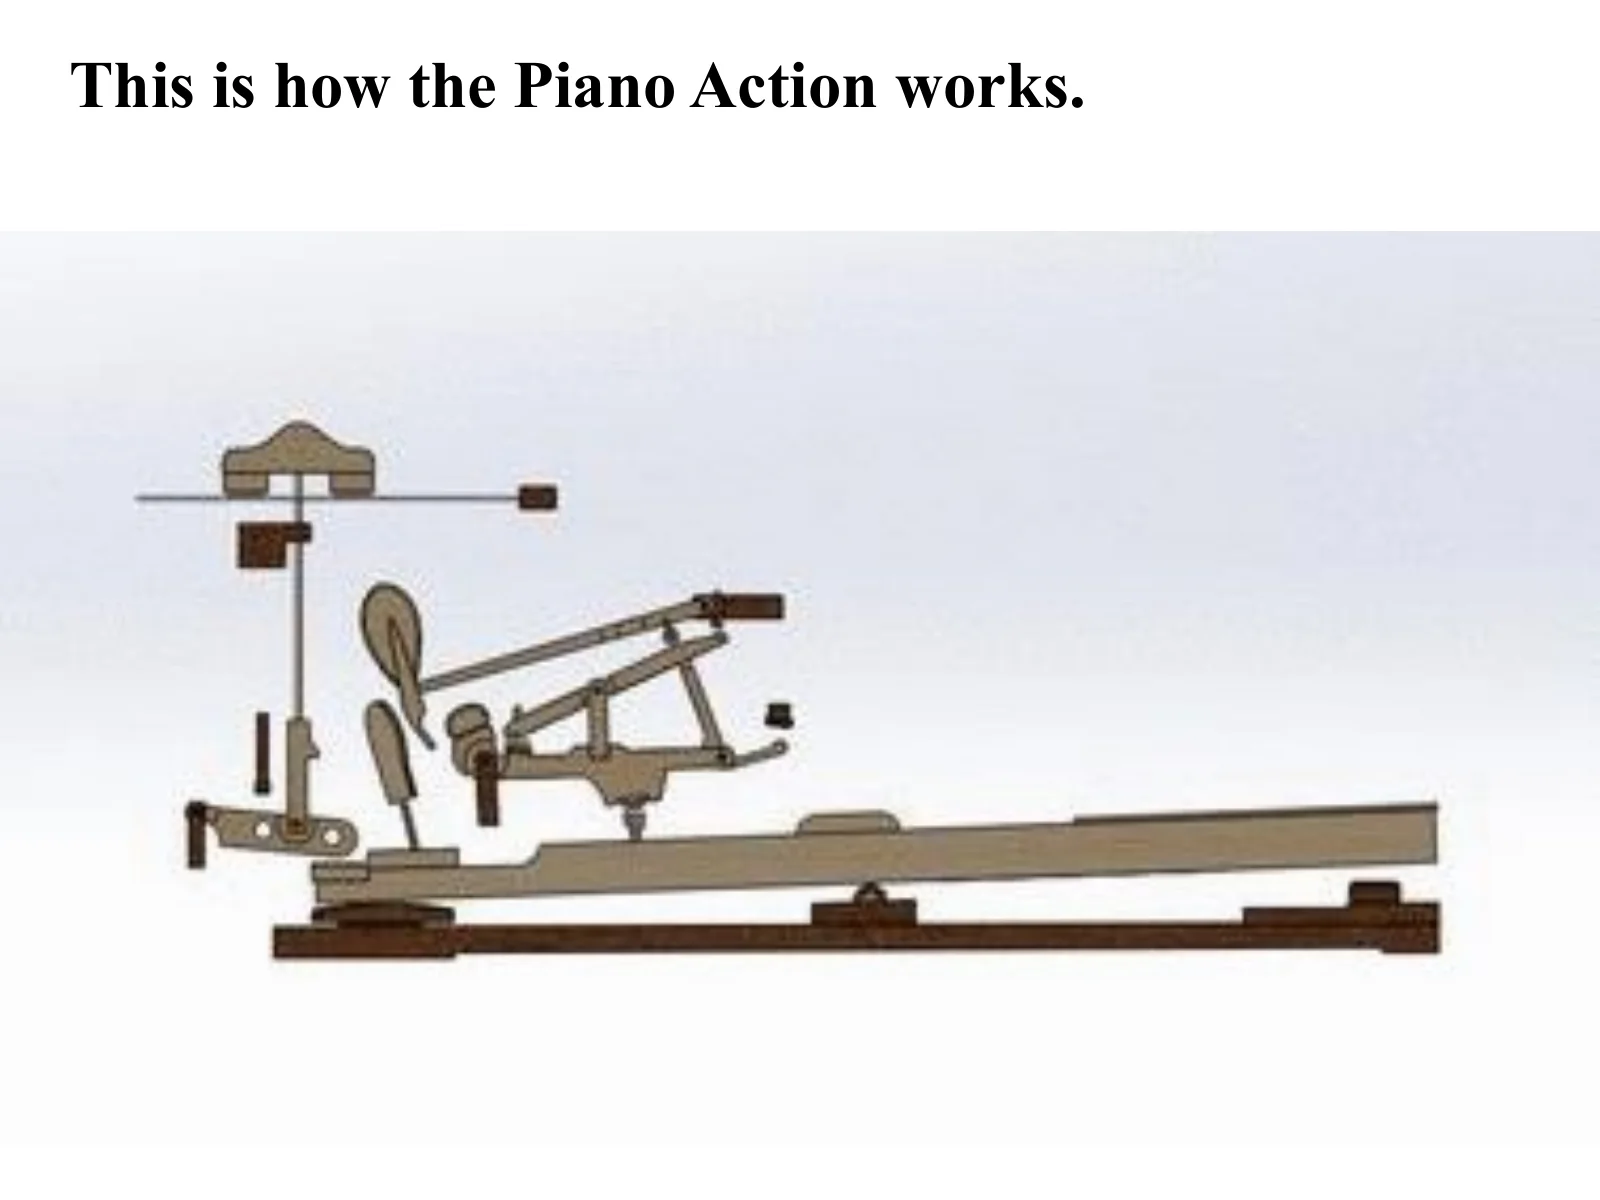
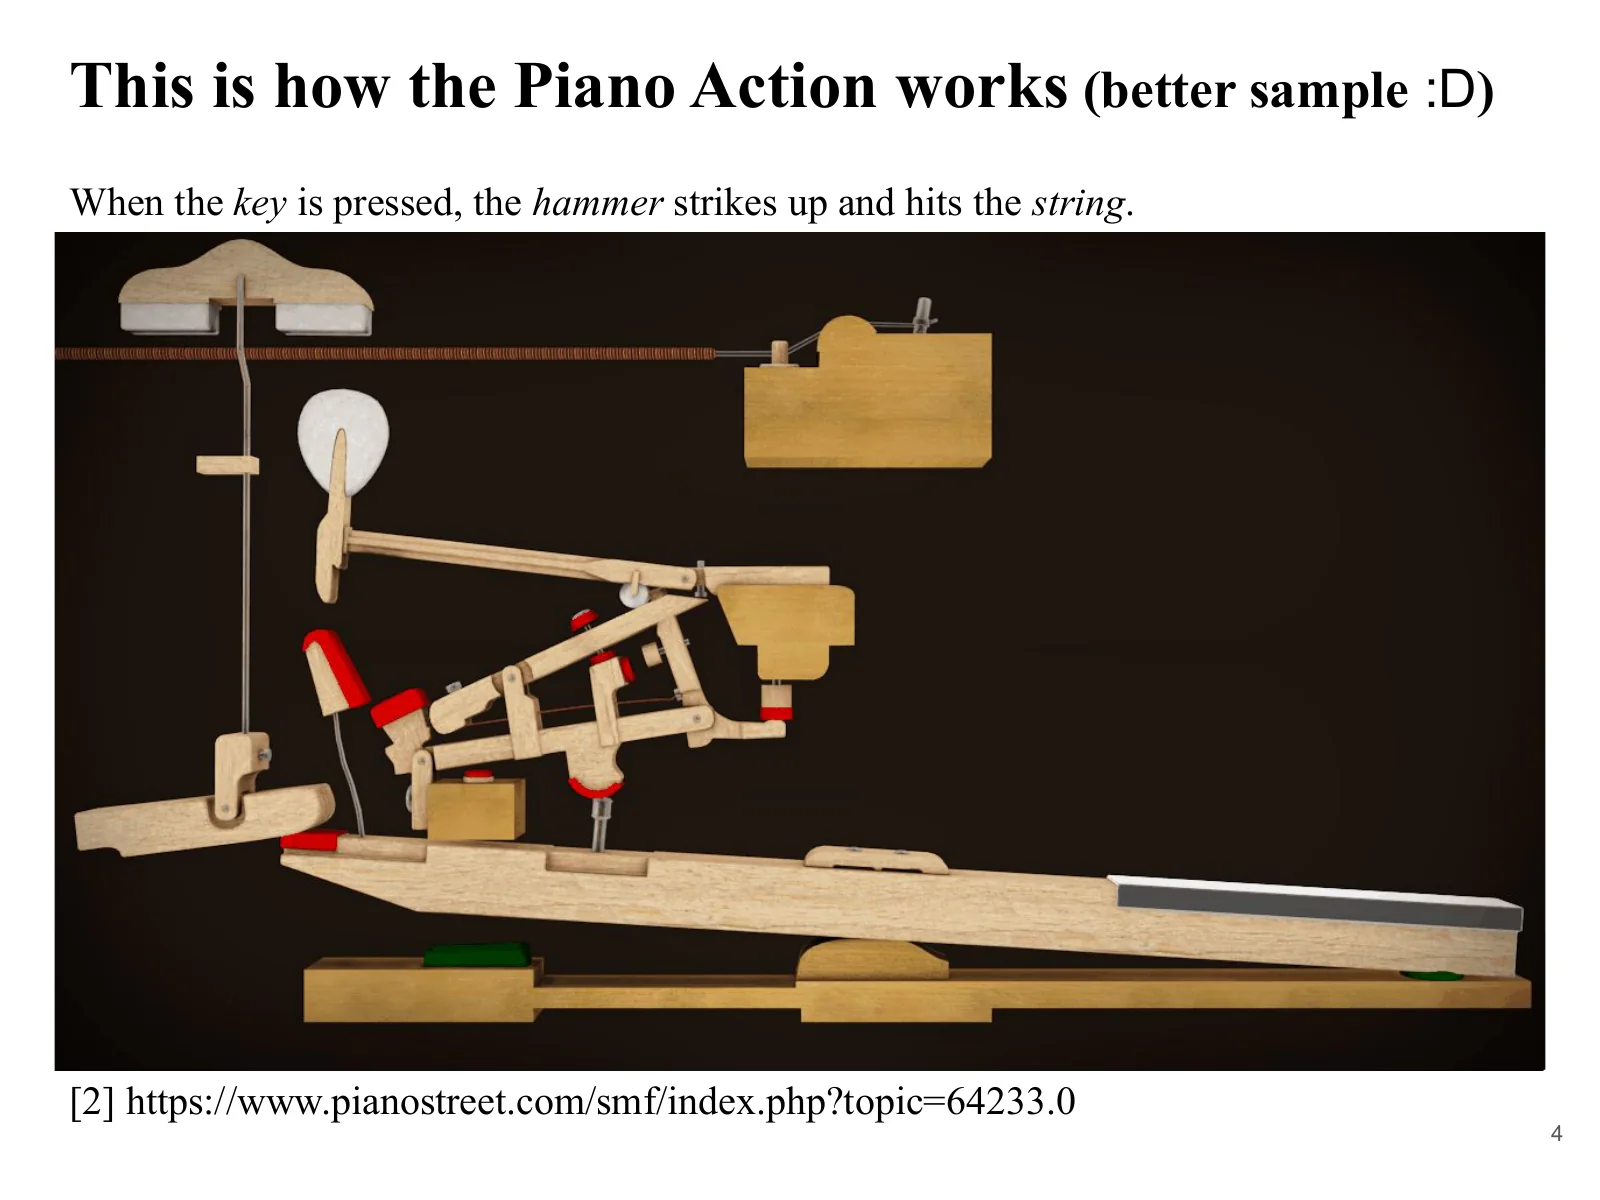
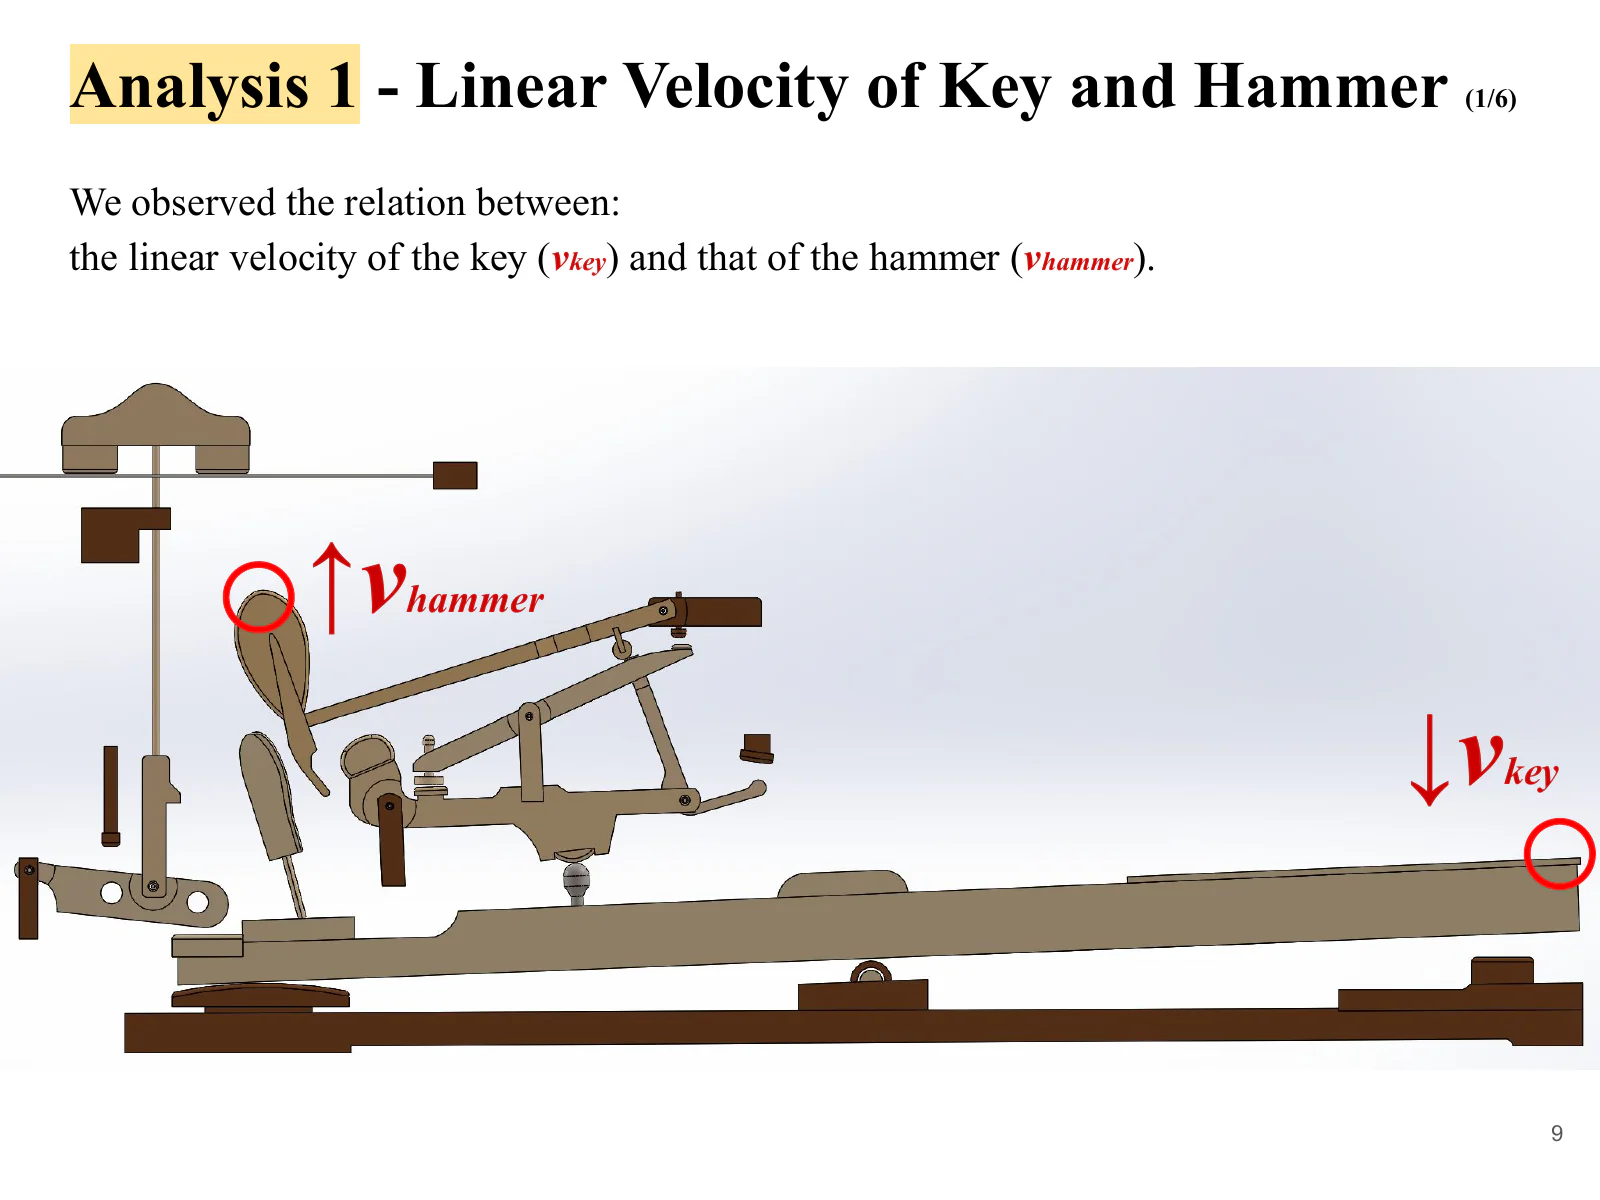
击弦机是把琴键的向下运动转换为琴槌向上运动的机构。按下琴键后,顶杆螺钉、联动杆、击弦机顶杆、复振杠杆等随之联动,琴槌被抬起并击打琴弦。演奏者看到的只是一次触键,而在其内部,多个零件分别绕着不同的支点转动,在彼此接触中把运动传递下去。
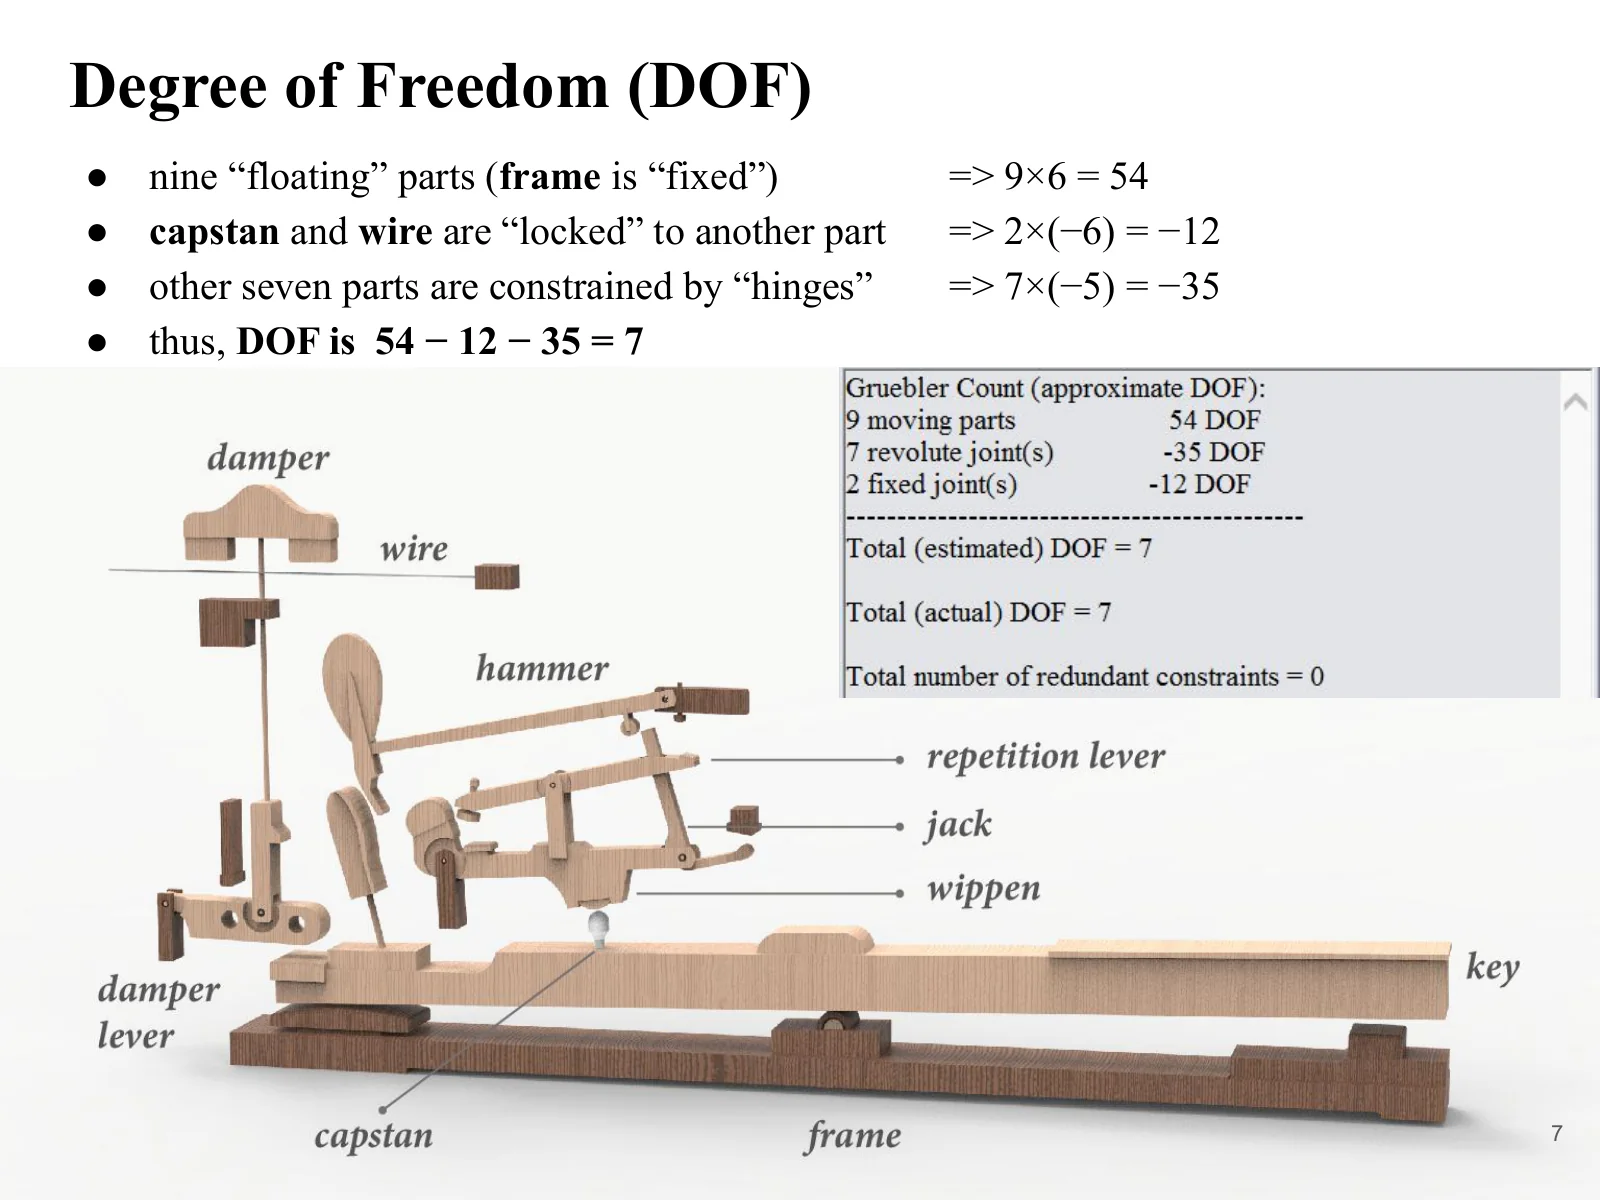
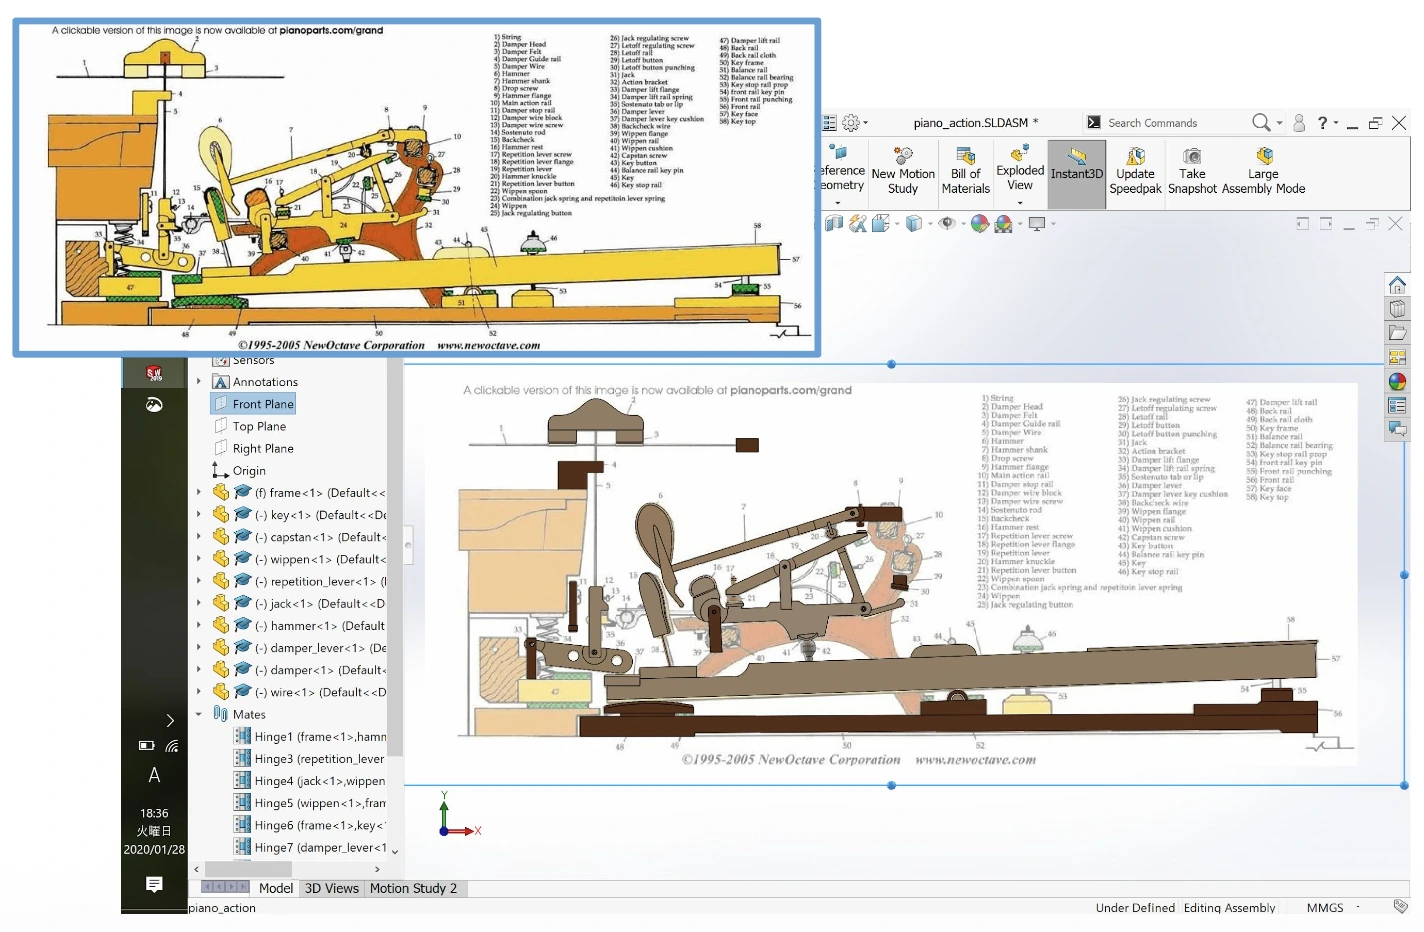
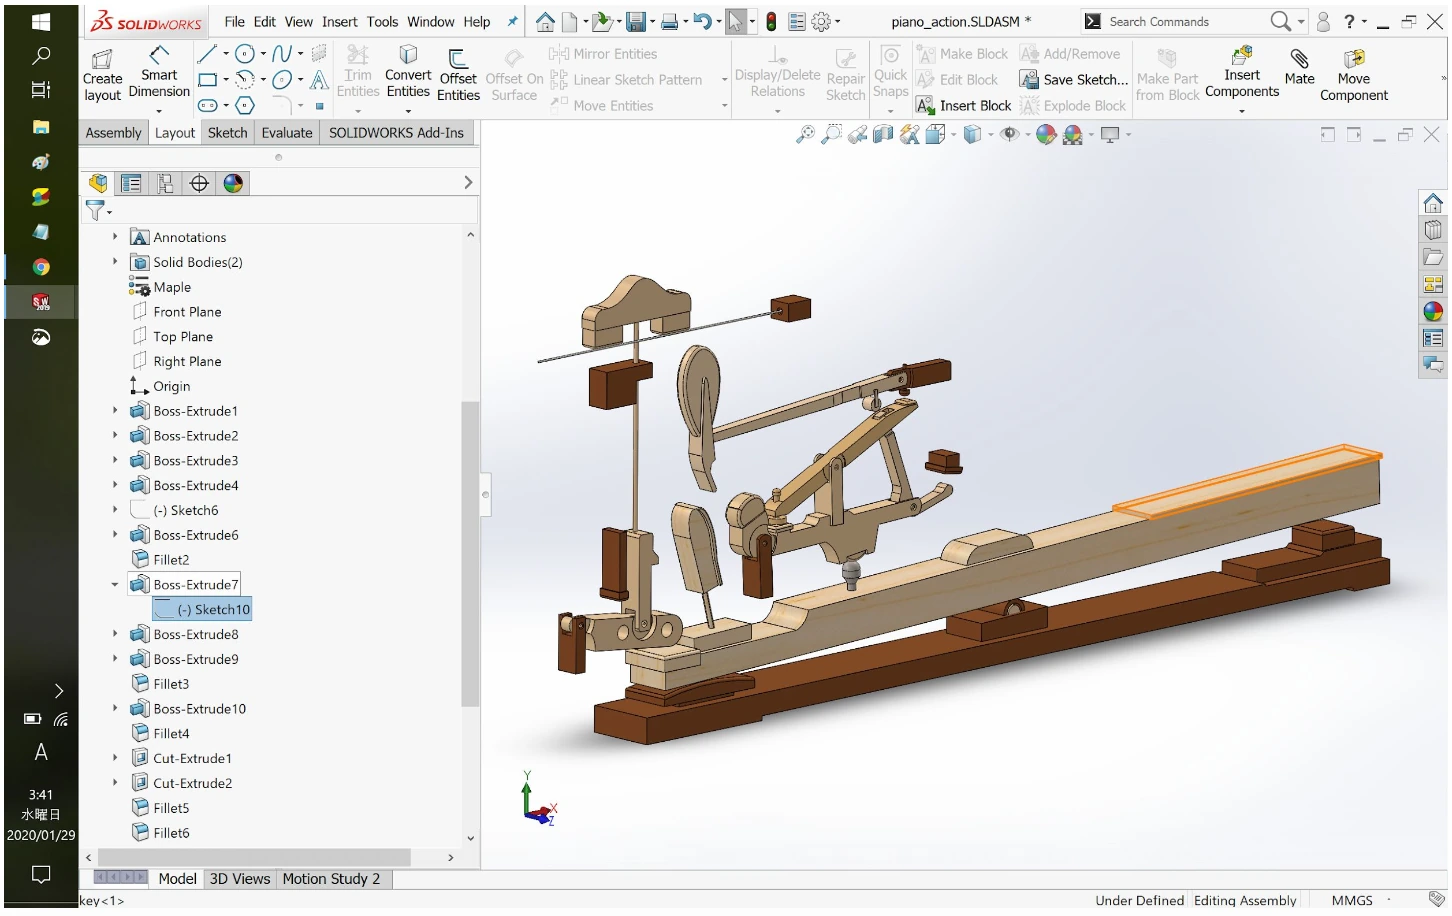
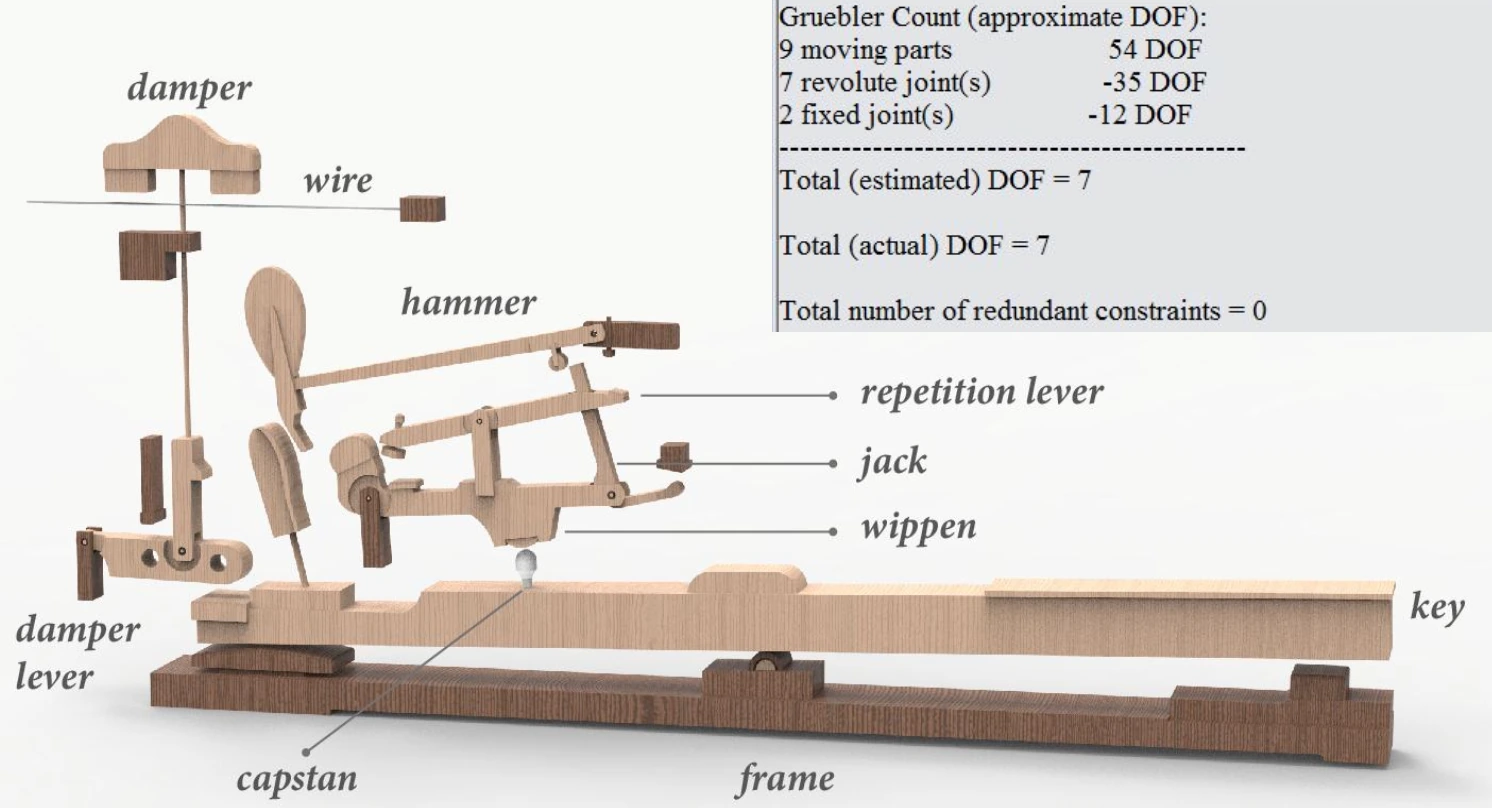
三维模型包含琴键、琴槌、顶杆、联动杆、复振杠杆、顶杆螺钉、制音器、制音杠杆、金属丝及其支撑框架。为了模拟运动,需要明确每个零件的支点,以及它与其他零件的接触位置。
从剖面图做出3D模型
本项目没有采用现成的CAD数据,而是以击弦机的剖面资料为底图描摹各零件的轮廓,逐个建立3D模型。随后把零件组装为装配体,并设定与实际机构相对应的固定关系和转动关系。这道工序把一个供人观看形状的模型,变成了一个可以施力、可以运动的分析模型。
以自由度确认约束条件
除去固定的框架,可动零件共9个,若无约束则合计具有54个自由度。把顶杆螺钉与金属丝固定到其他零件上,减少12个自由度;再以转动副约束其余7个零件,又减少35个。因此,该CAD装配体的自由度为7,如下所示。
54 − 12 − 35 = 7
SolidWorks的约束诊断也显示,估计自由度与实际自由度均为7,冗余约束为0。这并不是断定实物击弦机整体自由度的数值,而是确认本项目所设定的零件构成与约束条件确实按预期装配完成。
两项分析——琴键输入如何被转换
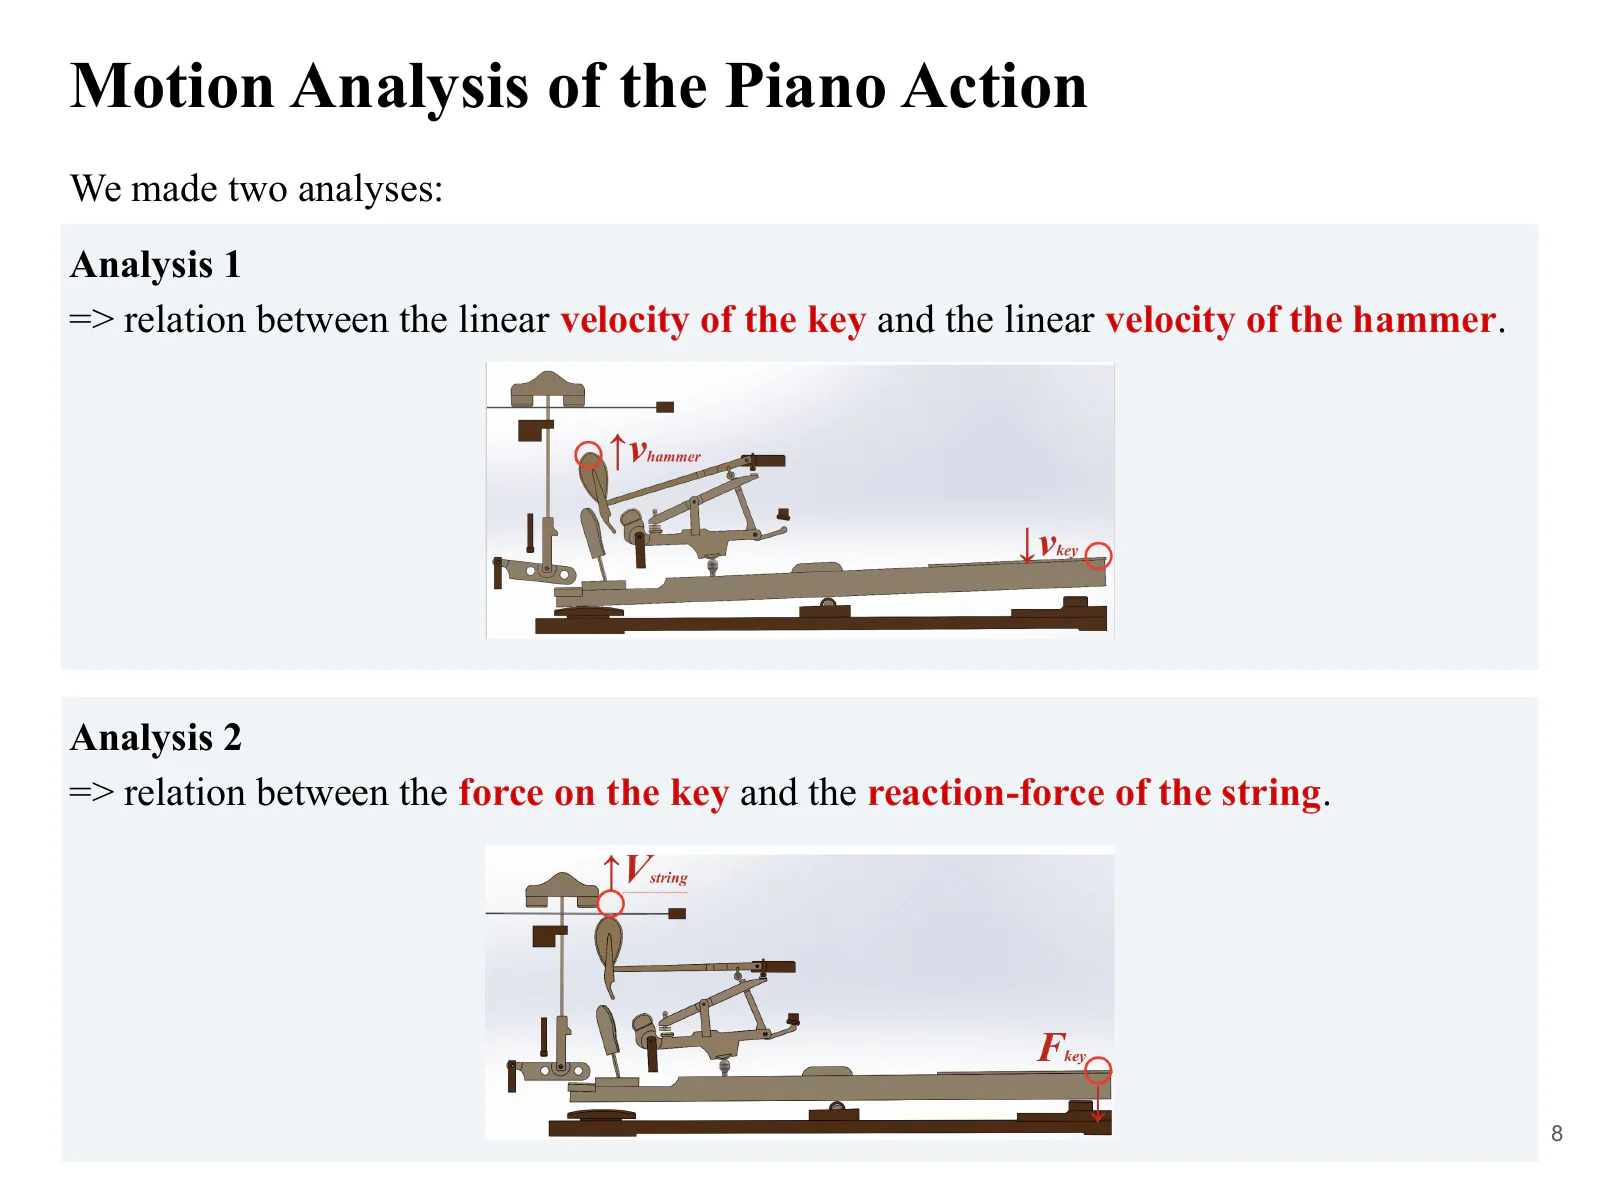
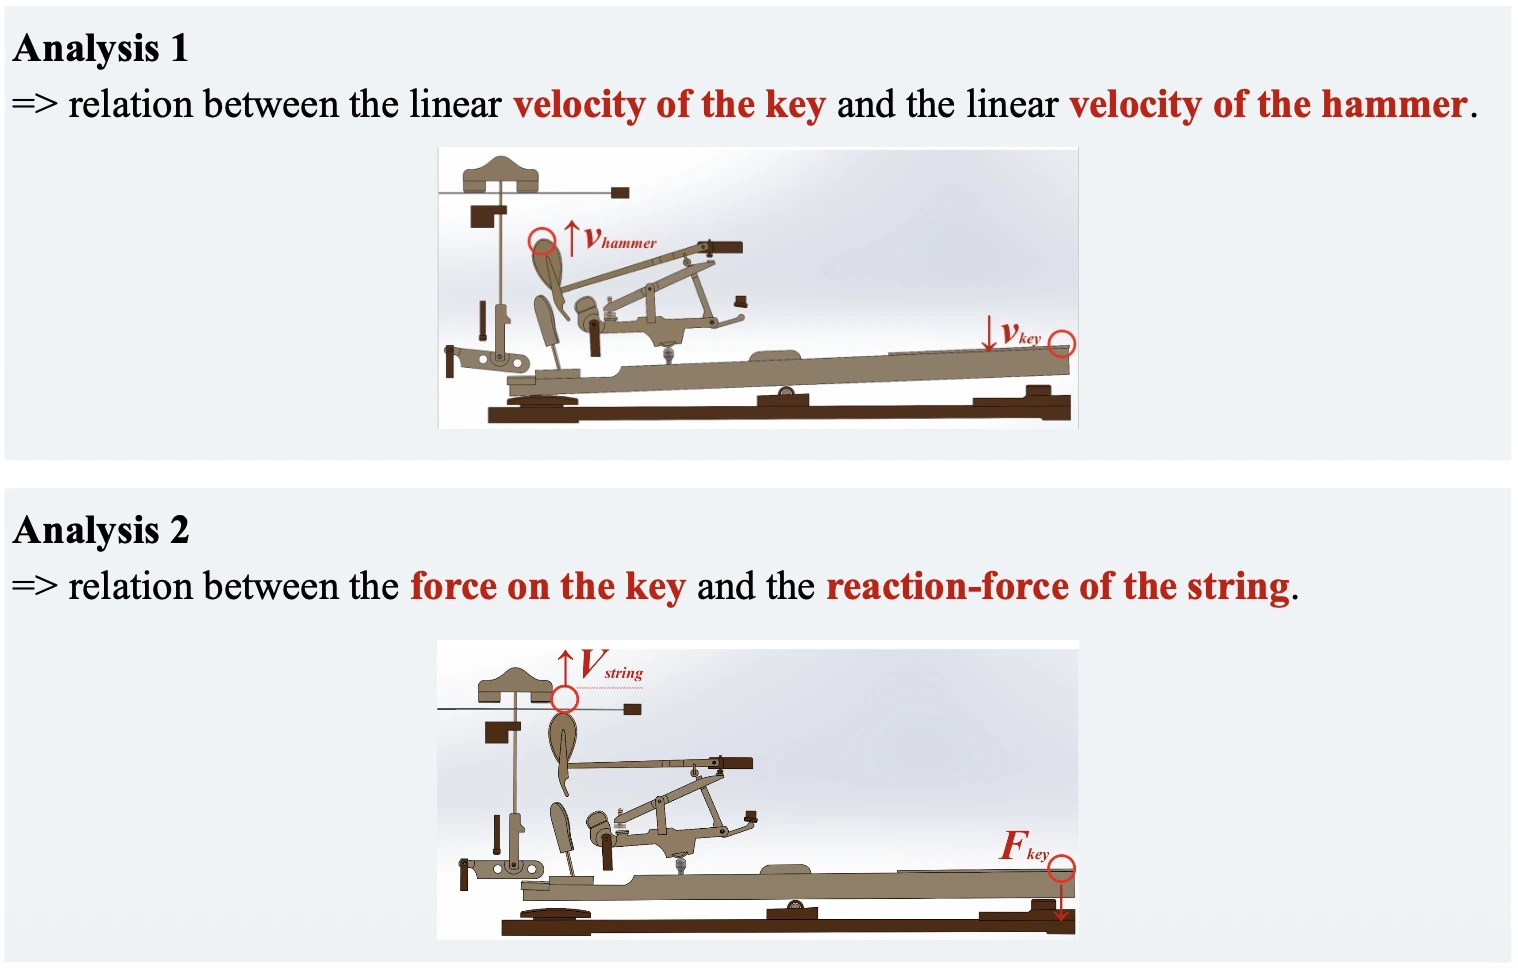
模型的行为分两项分析来考察。分析1是「琴键运动的快慢如何转换为琴槌的快慢」,分析2是「施加在琴键上的力如何以琴弦一侧的反作用力呈现」。每次只截取一组输入与输出,就能把复杂连杆机构的行为,化为可用几何速度比与杠杆力平衡来说明的形式。
比较的基准,是把机构置换为简单转动构件后的理论计算。理论值与仿真值若相接近,至少可以判断模型内部的运动,符合由所设定的尺寸与约束条件所应当期待的关系。
分析1——琴键的速度在琴槌处被放大了多少
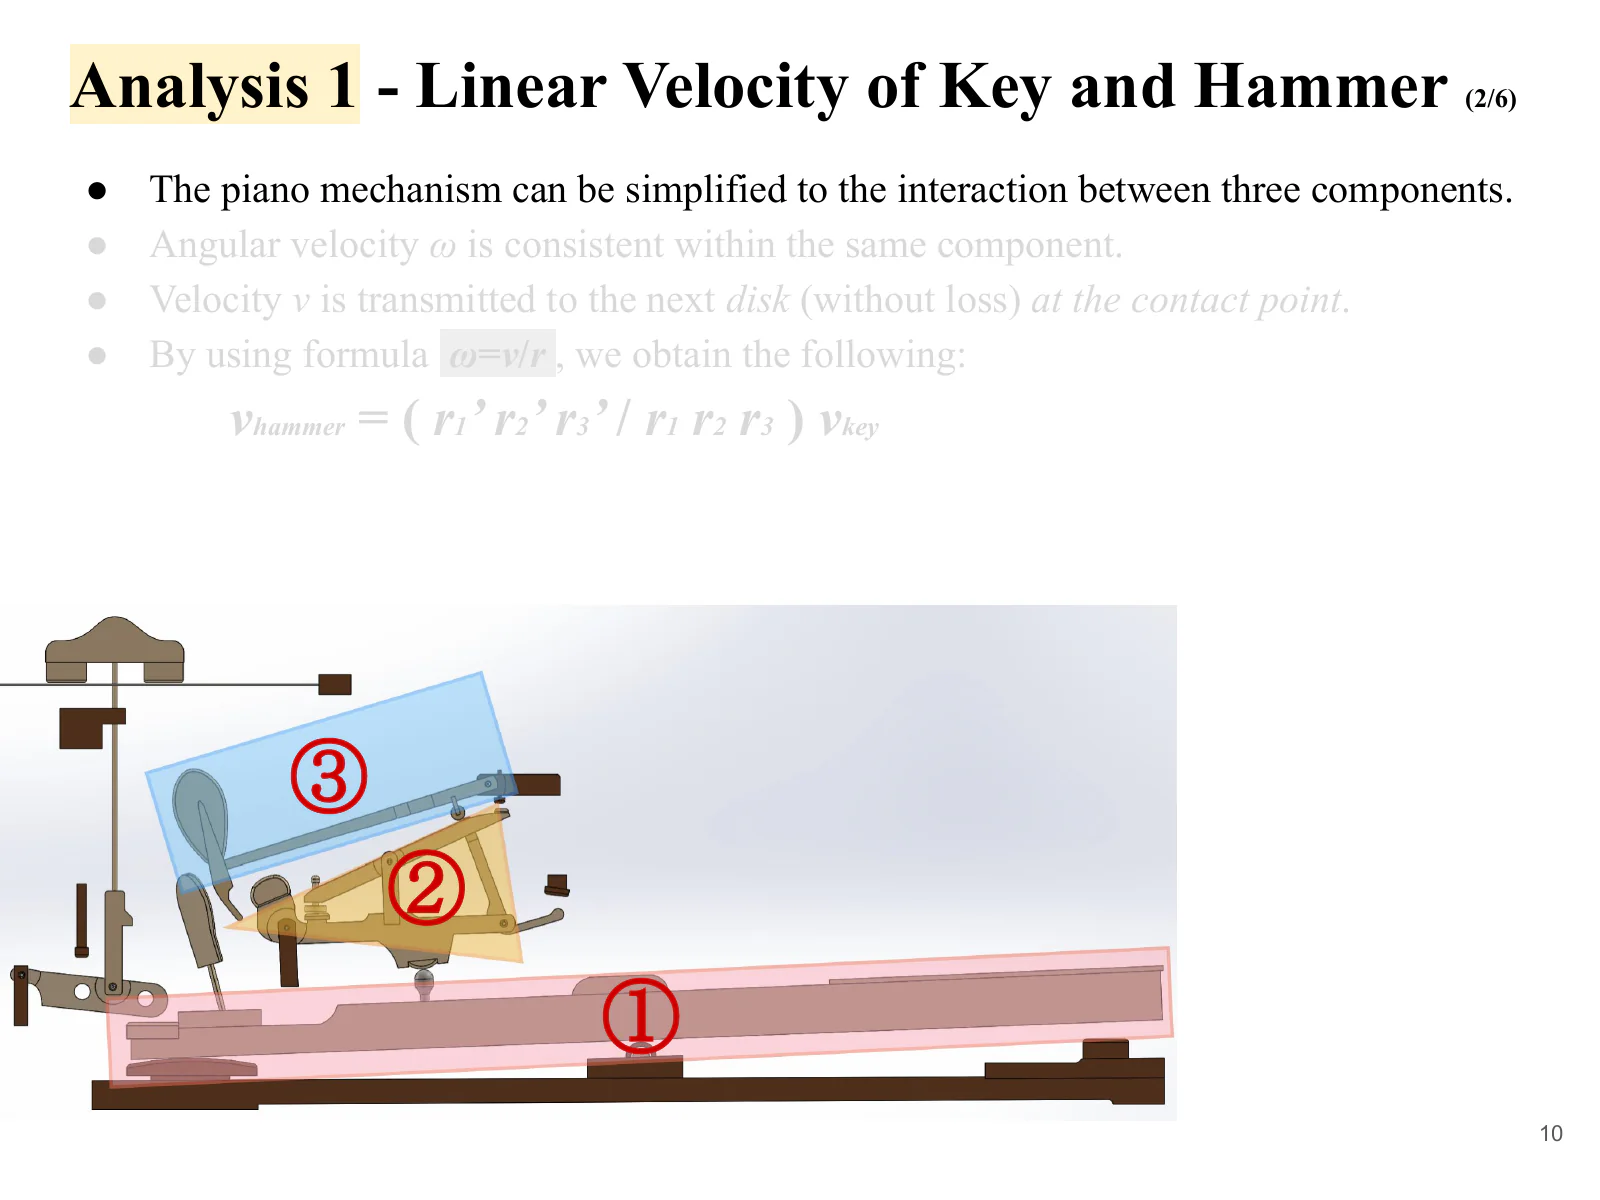
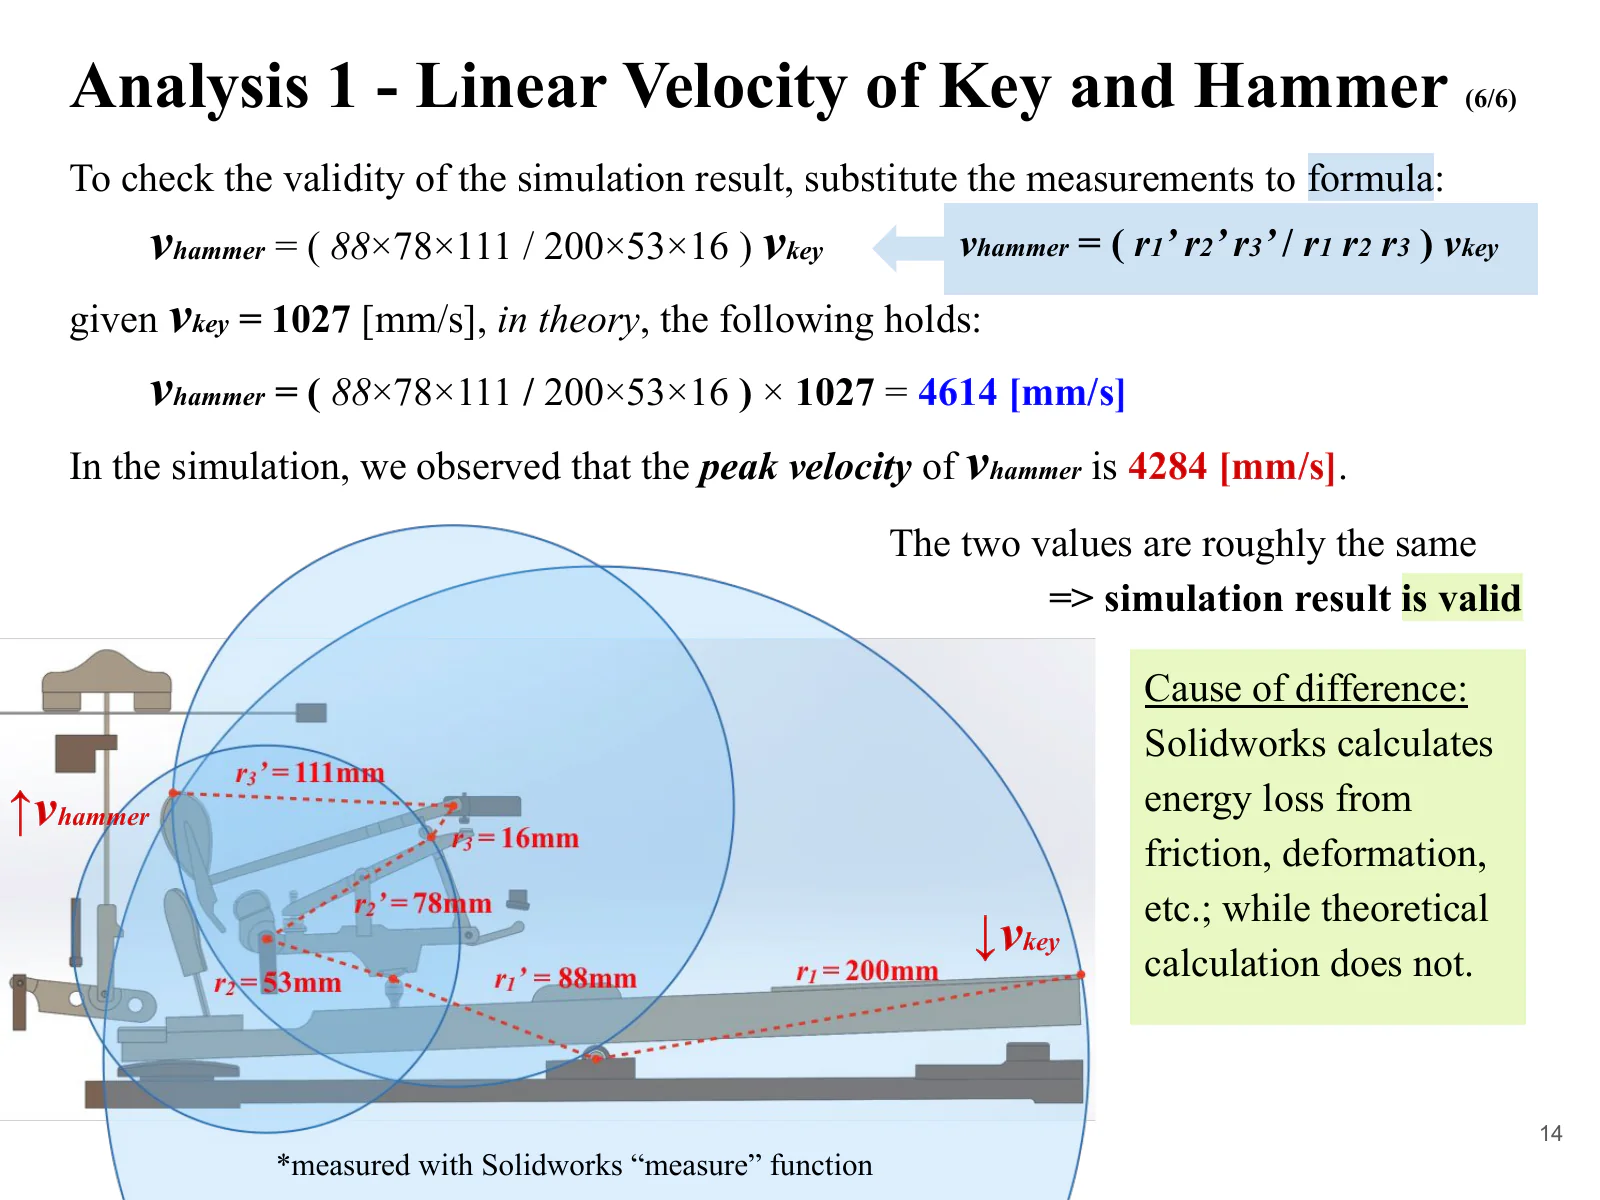
在速度分析中,把复杂的击弦机简化为琴键、以联动杆为中心的中间机构、琴槌这三个在接触中传递运动的刚体。把运动理解为依次从图中的①传到③,多零件构成的机构便可作三级转动来计算。
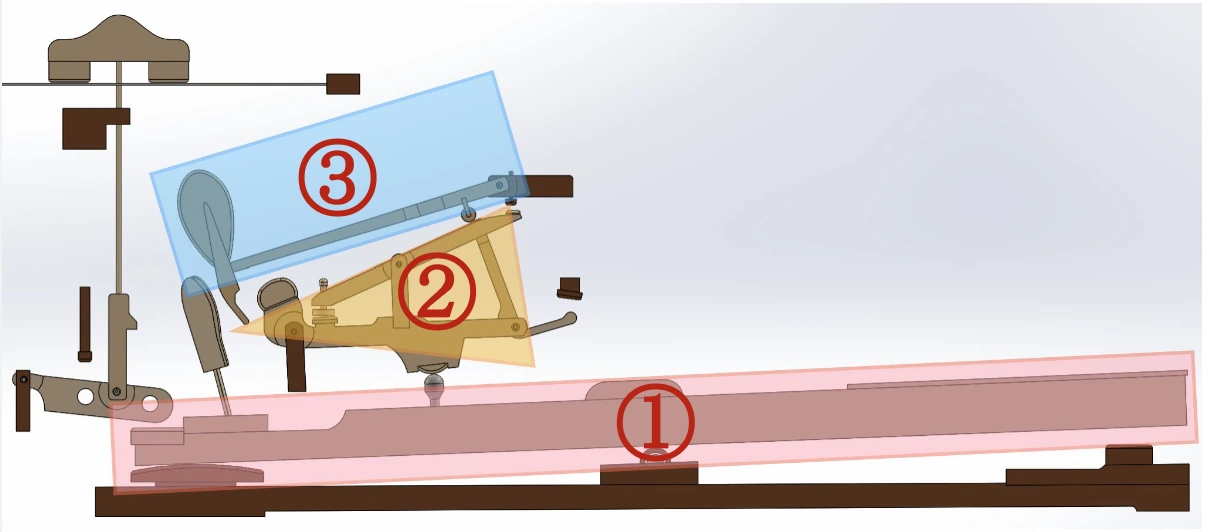
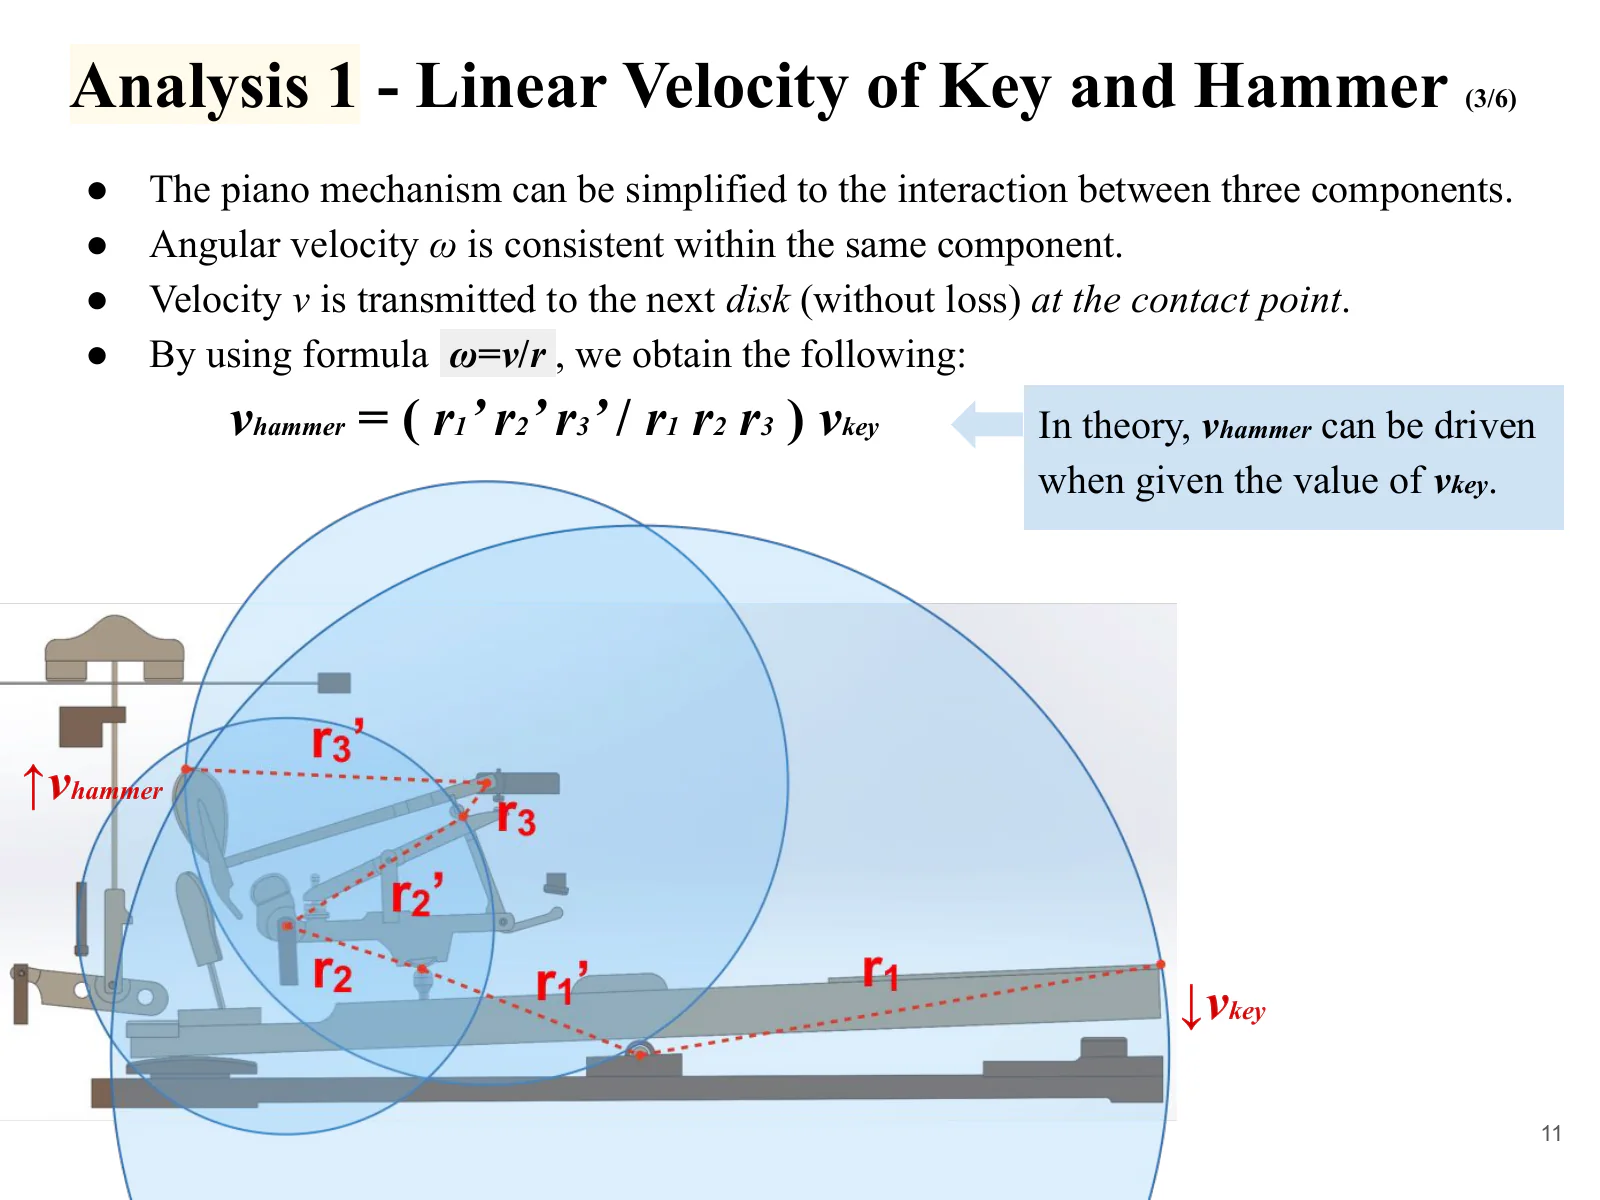
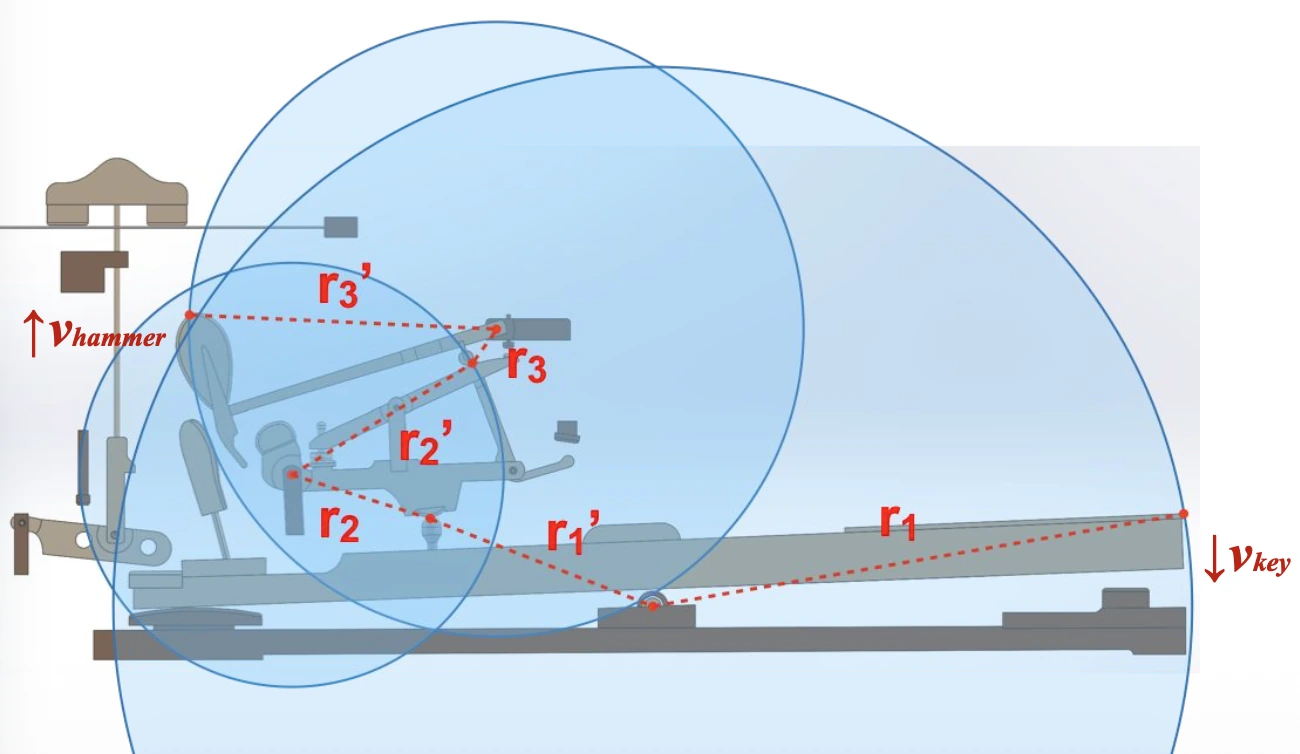
同一刚体上的各点具有相同的角速度。如果 r 为某点到支点的距离,v 为该点的线速度,则 v = ωr。假设速度在接触点处无损耗地传递,将三级机构各自的输出半径与输入半径之比相乘,再乘以琴键速度,即可求得琴槌速度。
vhammer = (r1′ r2′ r3′ / r1 r2 r3) vkey
输入条件与观测结果
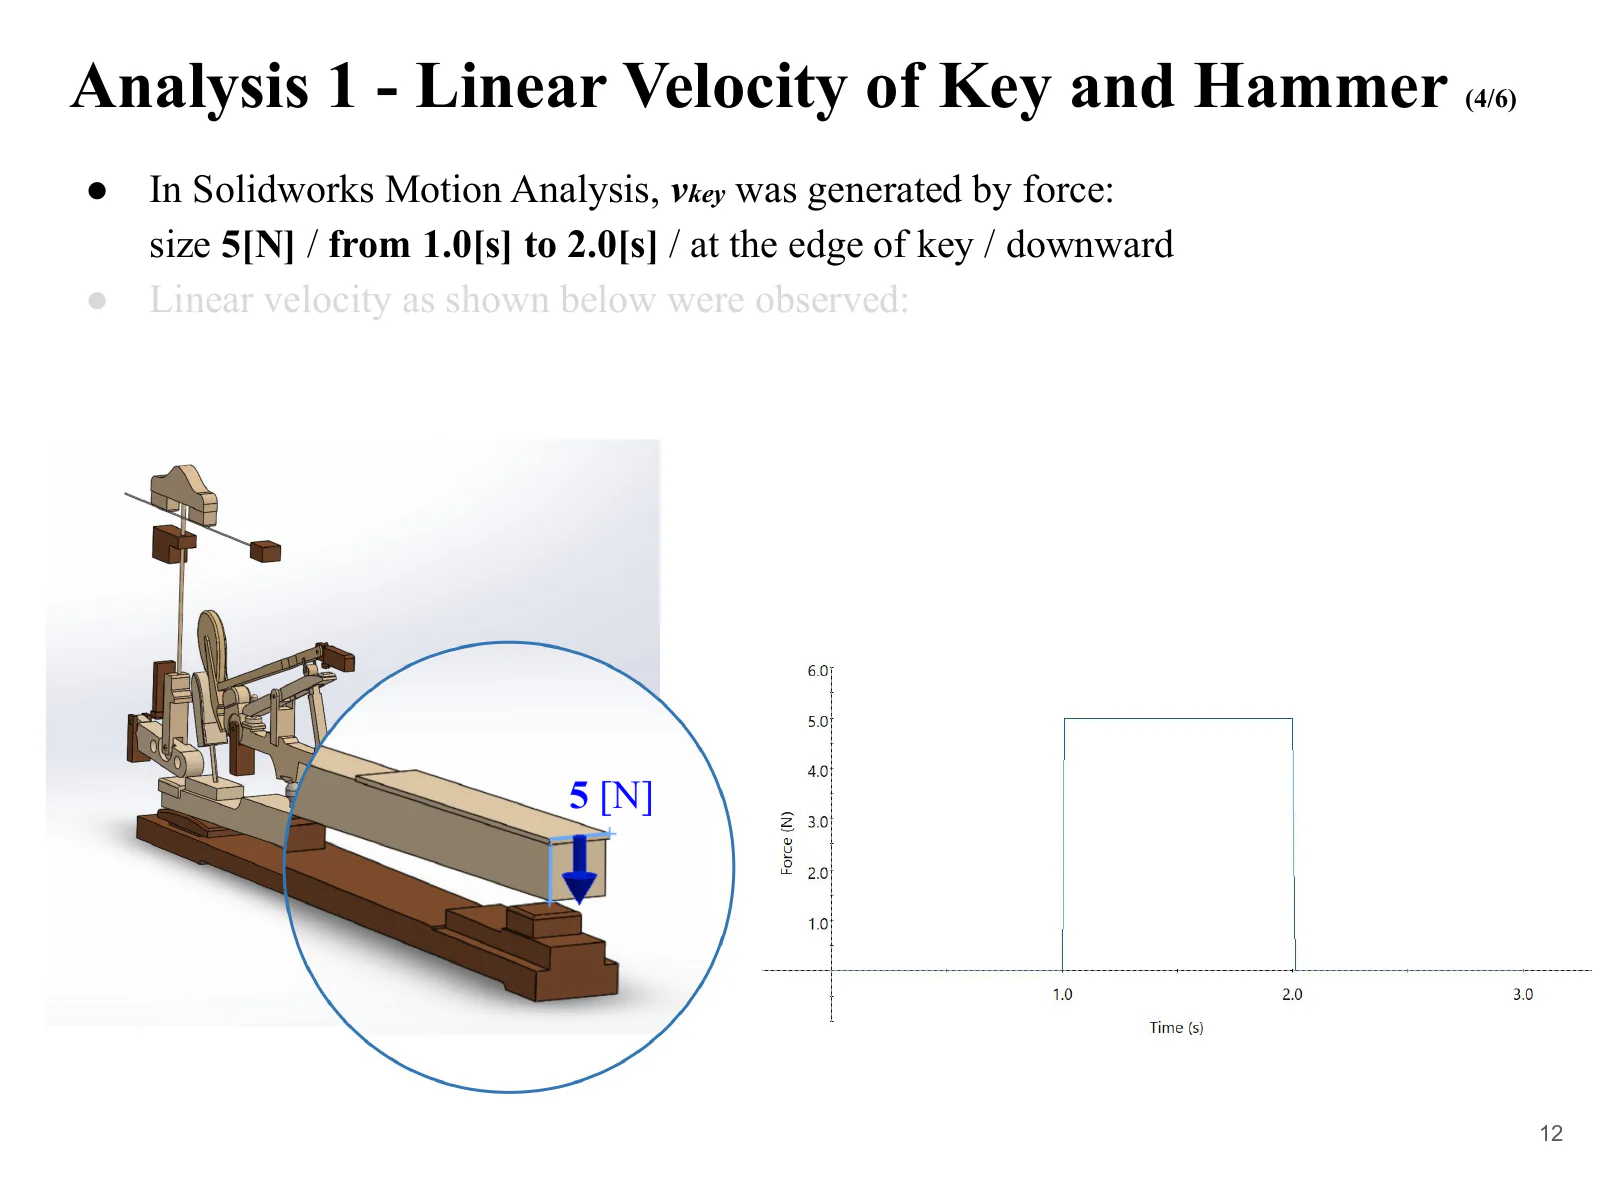
在SolidWorks Motion Analysis中,于琴键末端向下施加5 N,观测琴键末端与琴槌的线速度。开始施力后不久出现的峰值速度,琴键为1,027 mm/s,琴槌为4,284 mm/s。也就是说,在仿真中琴槌的速度约为琴键的4.17倍。
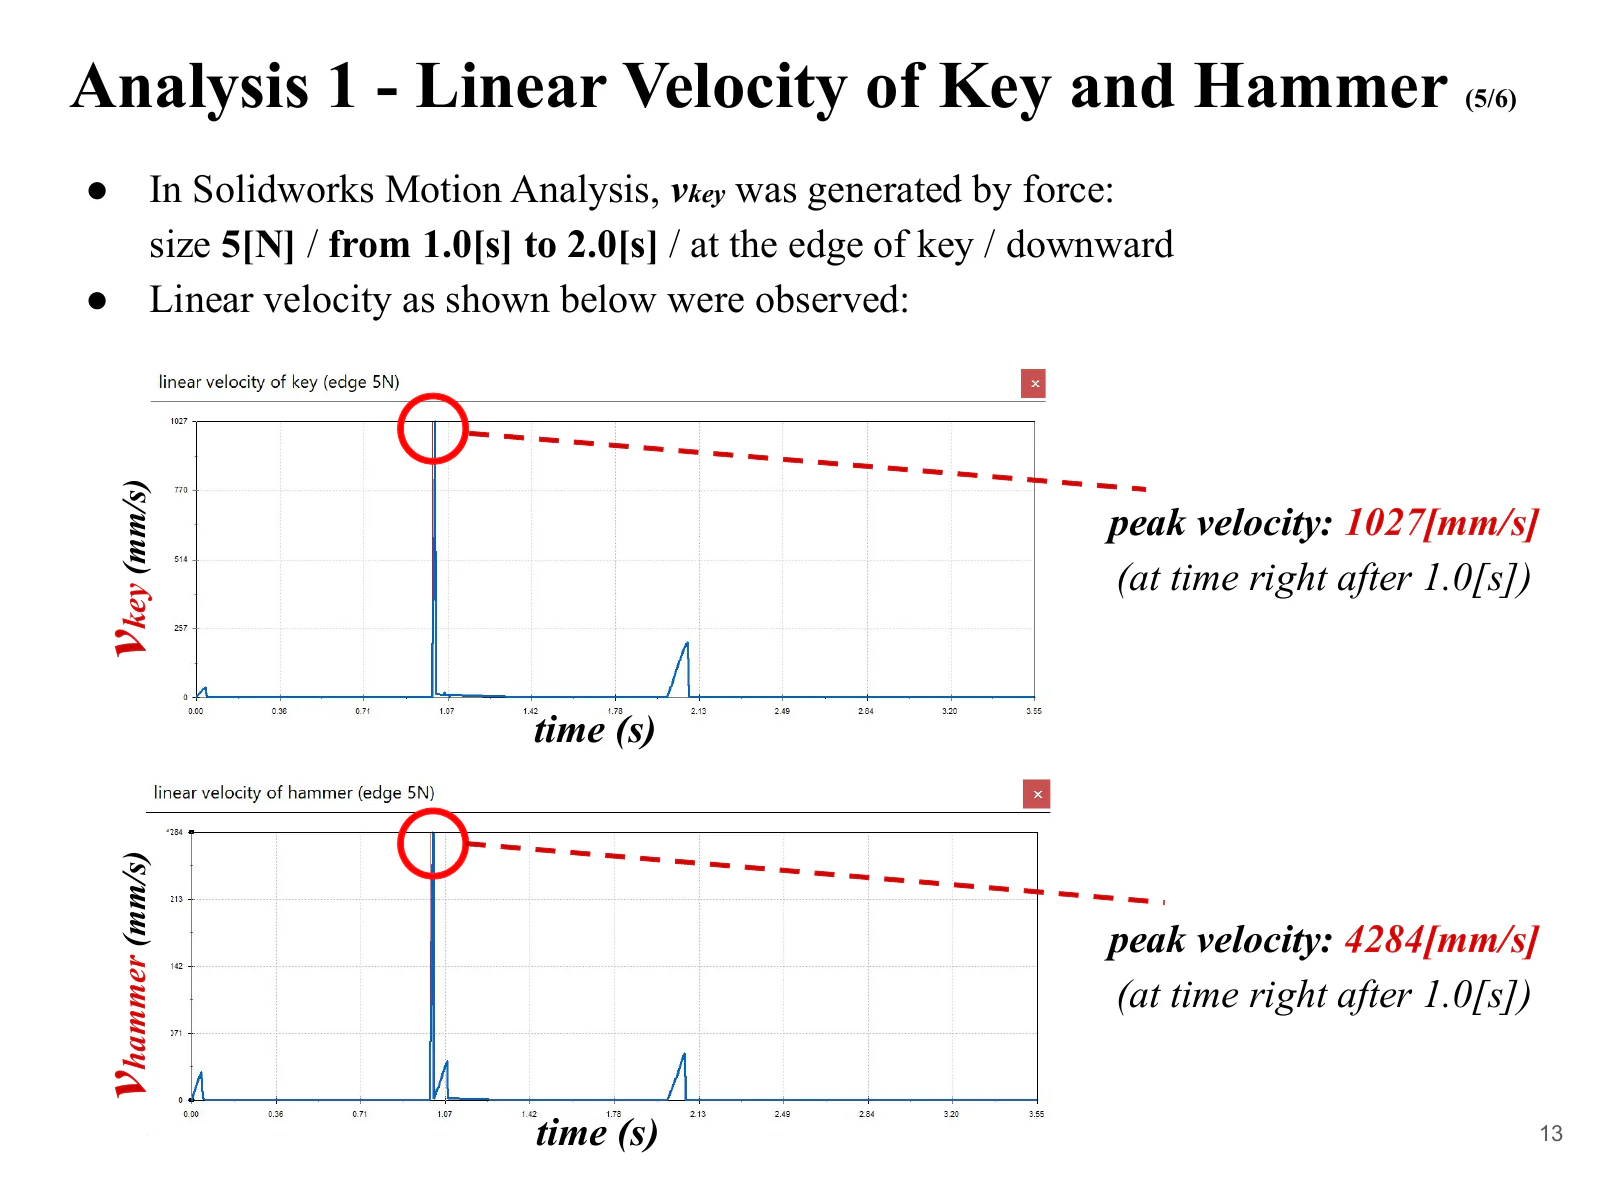
| 观测·计算对象 | 速度 |
|---|---|
| 琴键(仿真) | 1,027 mm/s |
| 琴槌(理论计算) | 4,614 mm/s |
| 琴槌(仿真) | 4,284 mm/s |
与理论值的比较
从模型上量得的半径为r1 = 200 mm、r1′ = 88 mm、r2 = 53 mm、r2′ = 78 mm、r3 = 16 mm、r3′ = 111 mm。代入公式后,理想化的速度比约为4.49倍,据此可预测:对应1,027 mm/s的琴键速度,琴槌速度应为4,614 mm/s。
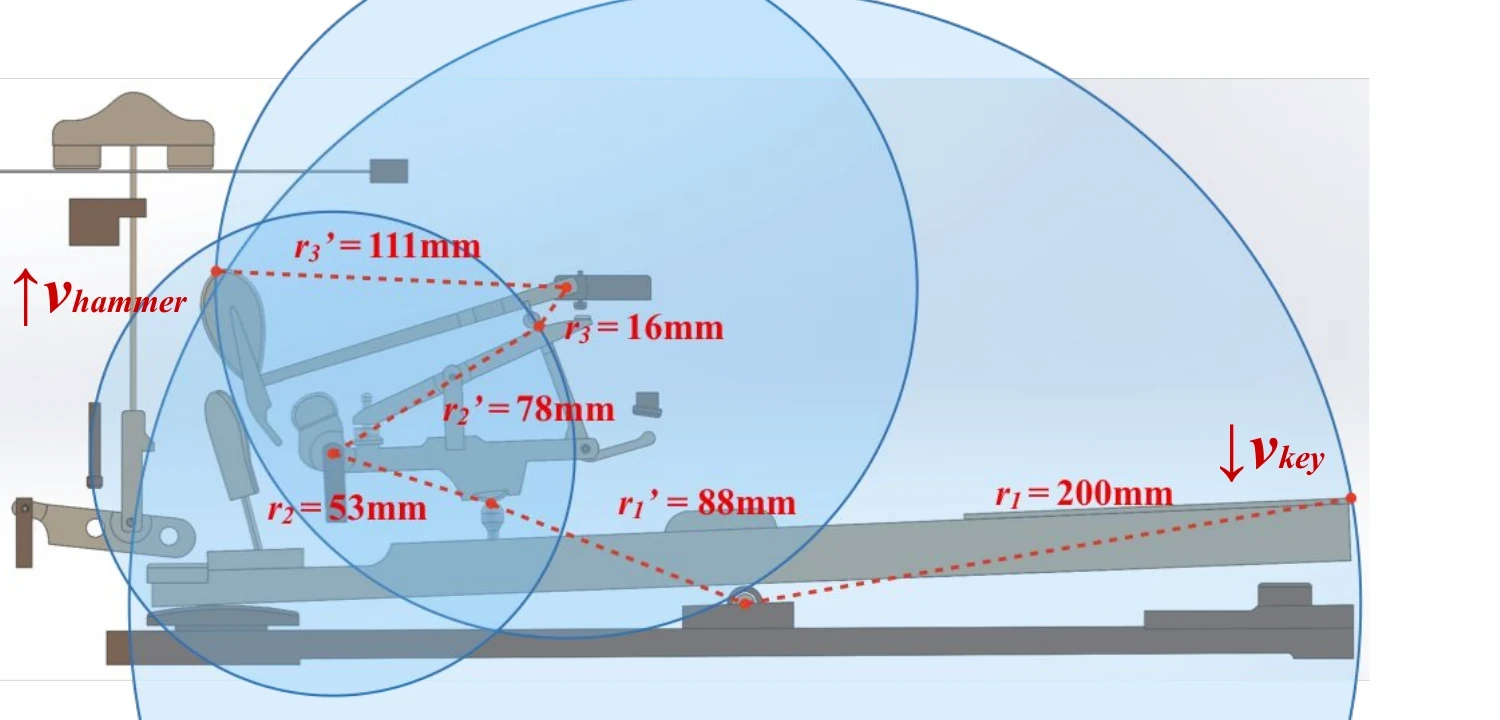
仿真的琴槌速度为 4,284 mm/s,比理论值低约 7%,但两者呈现出相近的速度放大程度。理论计算将机构简化为三个理想刚体,而仿真分别表示各个零件。仅凭数值差异,尚不能确定差异的成因。
分析2——琴键上的力在琴弦一侧如何呈现
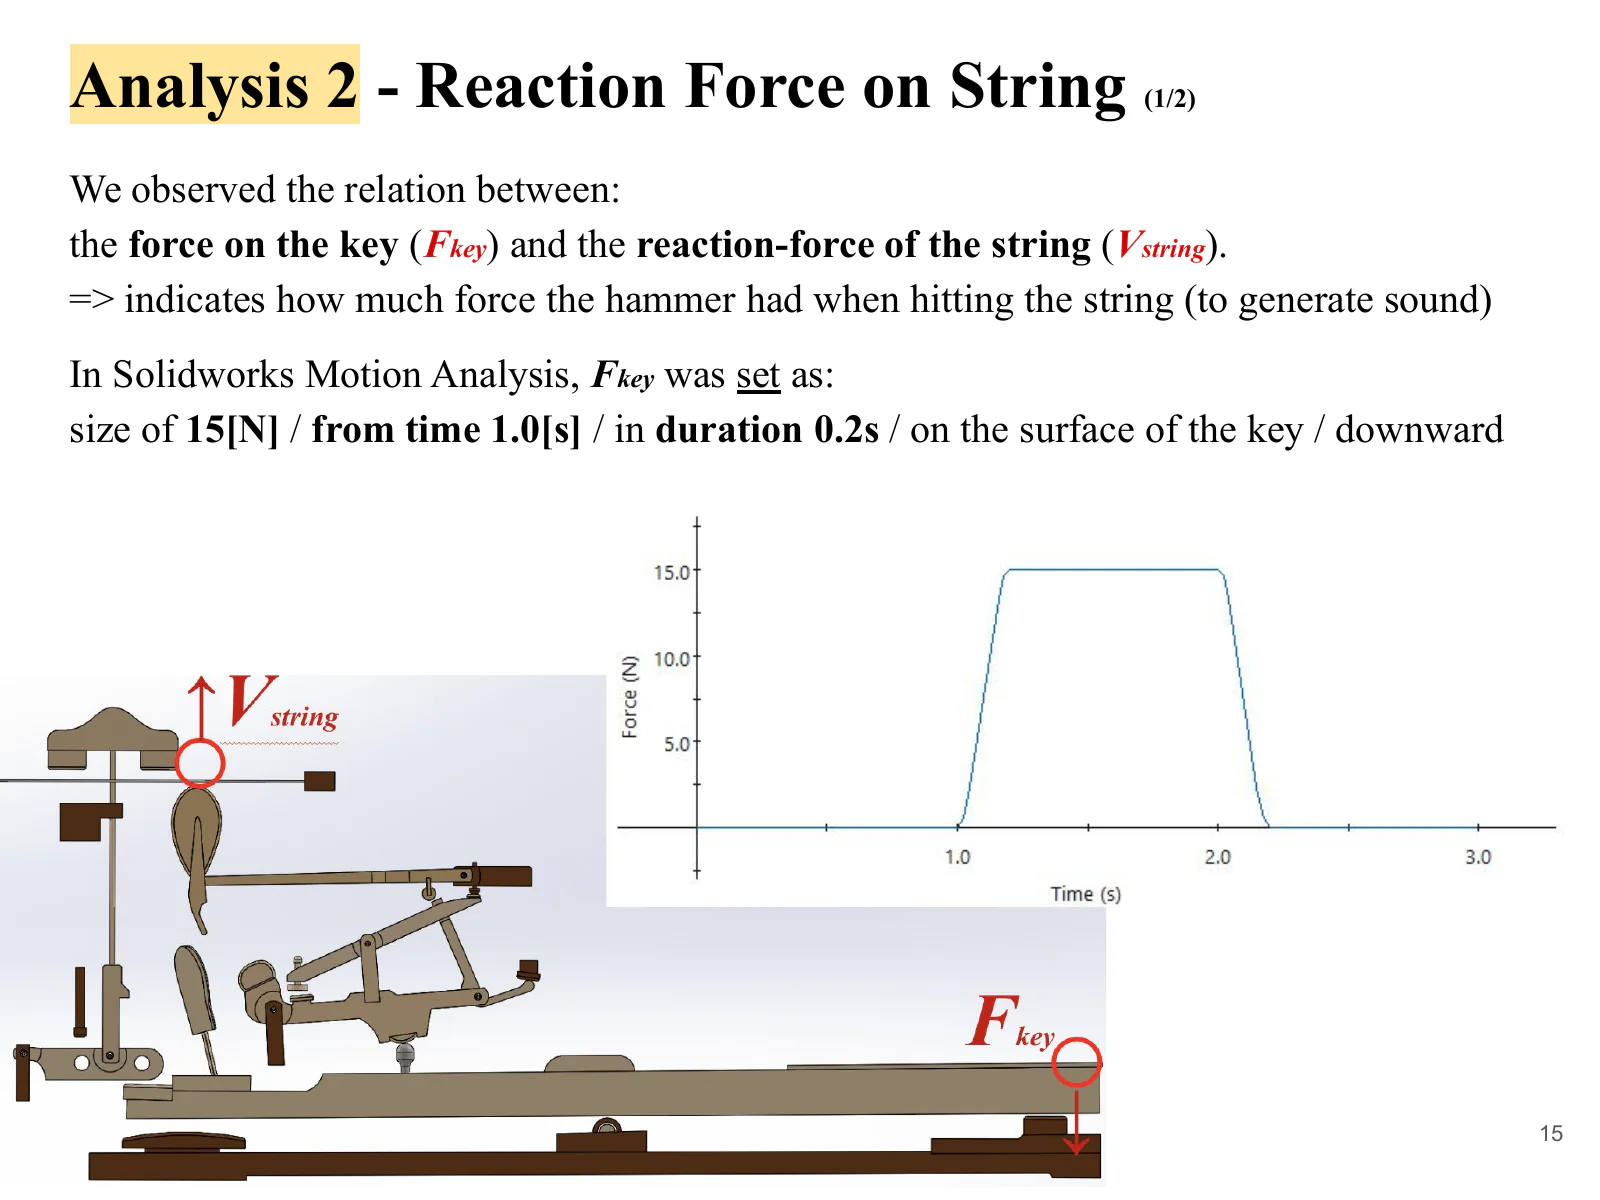
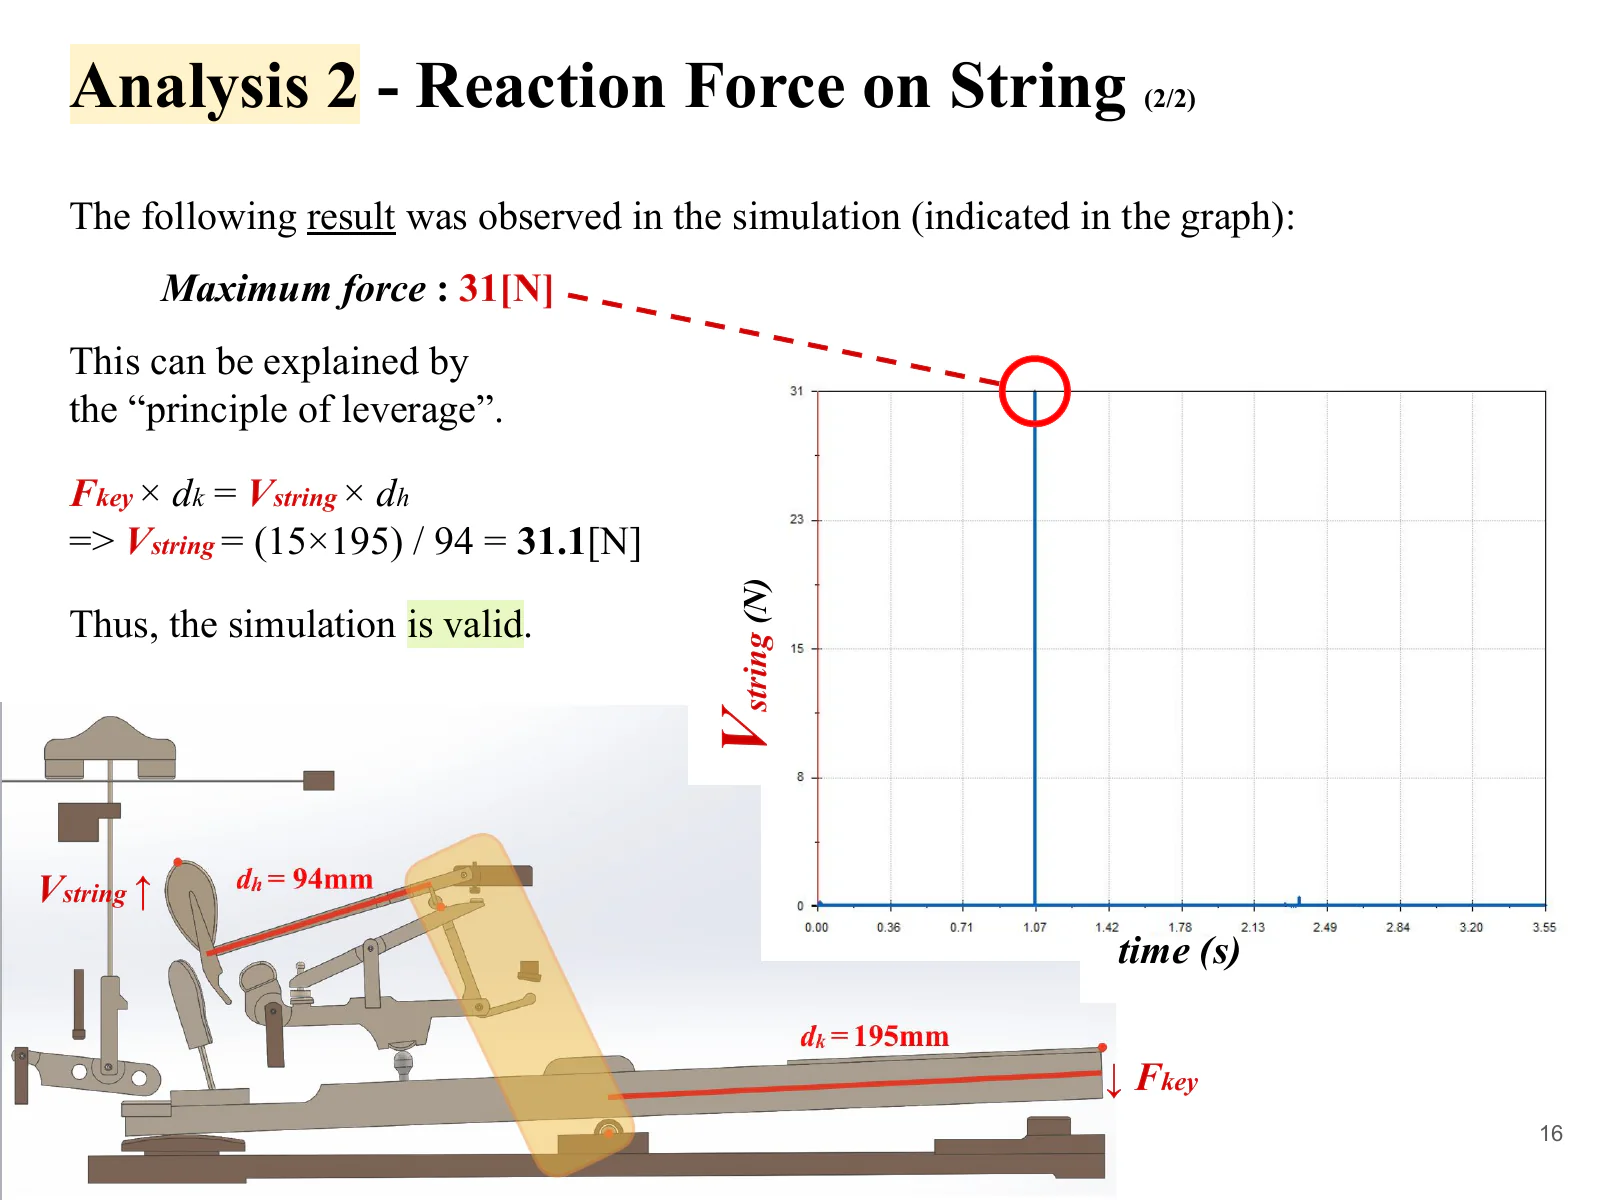
第二项分析在琴键表面向下施加15 N,观测击弦时出现在琴弦一侧的反作用力。琴键一侧的输入Fkey自1.0秒起上升至15 N,而在击弦的瞬间,琴弦一侧的反作用力Vstring出现了最大31 N的峰值。
作为对照,利用琴键侧与琴槌侧的力臂长度,进行了简化的杠杆平衡计算。
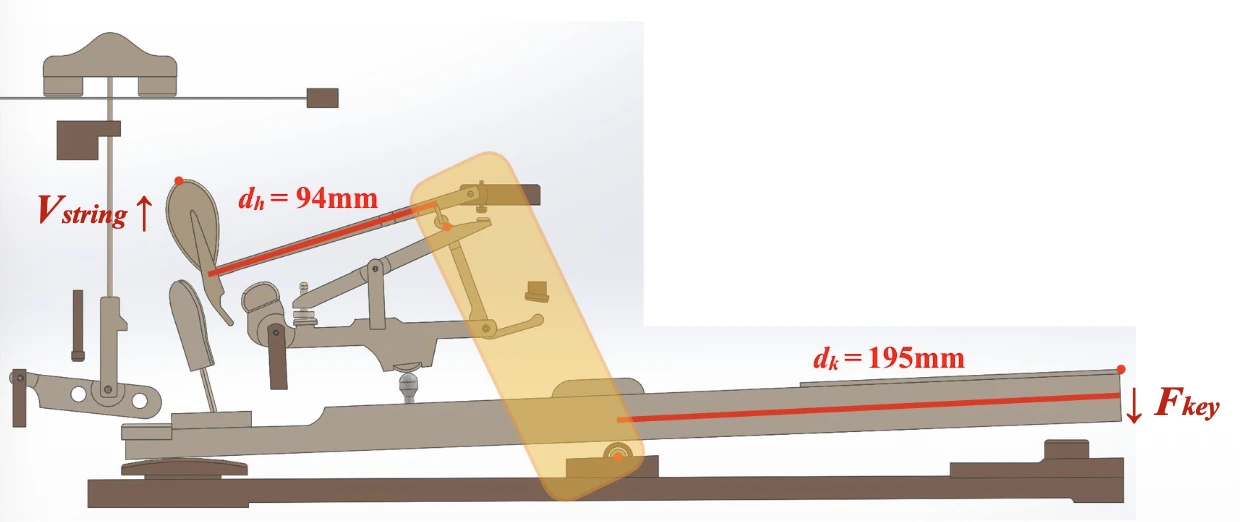
Vstring = (15 × 195) / 94 = 31.1 N
输入侧力臂取 195 mm、琴弦侧力臂取 94 mm,所得静态杠杆平衡对照值为 31.1 N,比仿真峰值 31 N 高 0.1 N。要将这一静态计算用于击弦瞬间的反作用力峰值,其适用条件仍需确认。
仿真结果与理论值的对照
两项比较的结果
分析 1 中,琴槌速度的理论值为 4,614 mm/s,仿真值为 4,284 mm/s。分析 2 中,静态杠杆平衡的对照值为 31.1 N,仿真峰值为 31 N。在这两项比较中,三维模型的仿真结果与理论计算均较为接近。
如何解读差异
理论计算将击弦机简化为三个刚体,并假定运动与力在接触点处无损耗地传递。仿真则分别表示各个零件。这种建模方式的区别有助于解读结果,但要将剩余差异归因于能量损耗或材料变形,还需确认仿真设置。
结论
在琴槌速度与琴弦反作用力的比较中,三维仿真与理论对照值较为接近。在这些比较的范围内,根据剖面图建立的模型再现了由指定几何尺寸与约束条件所预期的运动和力的传递。
这个项目贯通了建模的多个阶段:解读剖面图,将零件之间的关系转化为 CAD 约束,再针对不同分析将装配体简化为相应的力学模型。